
LiDAR vs Photogrammetry:ドローンマッピング手法の選択
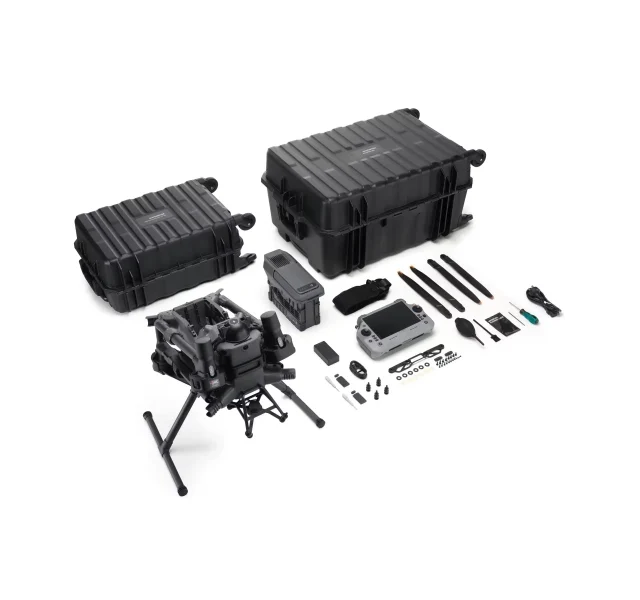
LiDARとフォトグラメトリは、同じ測量の課題に対して2つの異なる方法で答えます。LiDARはレーザーパルスを照射し、その反射を測定して点群を構築するため、植生のある地面、夜間飛行、垂直精度で優位に立ちます。フォトグラメトリは数千枚の重複写真を高密度モデルに合成するため、色、コスト、開けた日照のある現場で優位に立ちます。ほとんどのドローン運用者にとって実用的な判断基準はシンプルです。樹木、低照度、急峻な地形があり、真の地表面が必要な現場ではLiDARを選び、開けていて十分な光があり、リアルな色が必要な場合はフォトグラメトリを選びます。CSKYUAVは中国を拠点とするドローン部品メーカーで、10年以上の経験を持ち、DJI Matrice 300 RTK、Matrice 350 RTK、Matrice 400などのエンタープライズ向けプラットフォームを供給し、欧州およびロシアの顧客に完全なODM/OEMサポートを提供しています。
LiDARとフォトグラメトリの違いは何ですか?
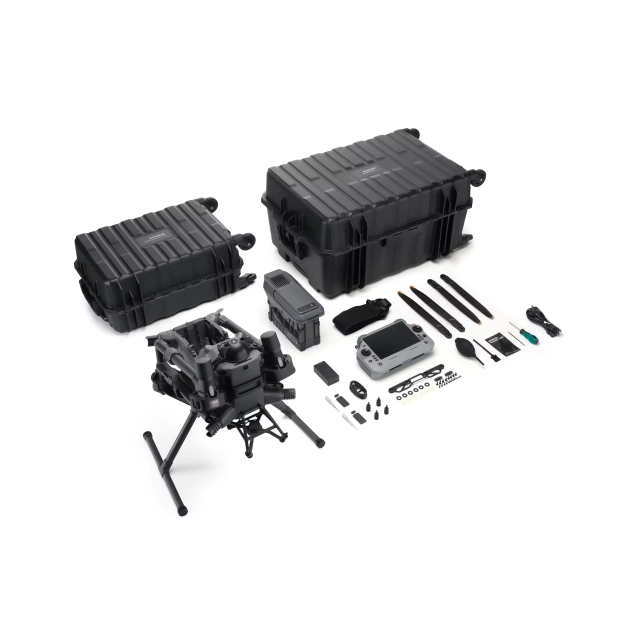
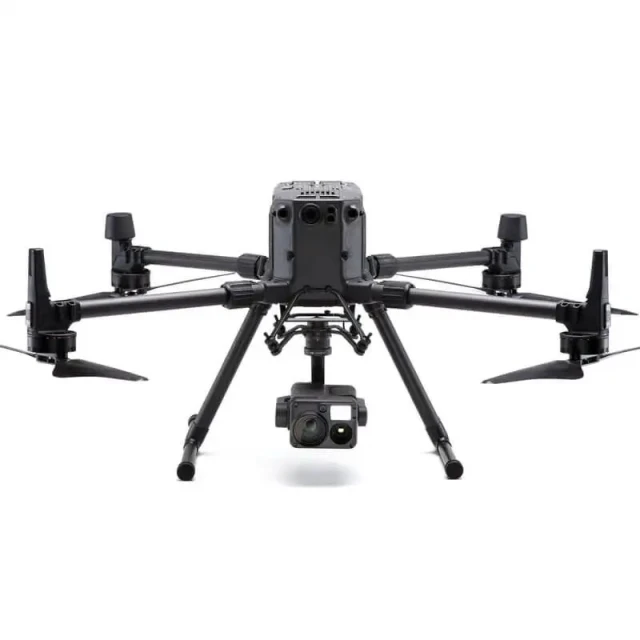
要点を言えば、LiDARはアクティブセンサー、フォトグラメトリはパッシブセンサーです。LiDARユニットはレーザーパルスを発射し、その反射時間を計測して距離を計算し、直接的な3D点座標を生成します。フォトグラメトリは、わずかに異なる位置から撮影した重複する2D写真を取り込み、ソフトウェアが共通の特徴をマッチングして3Dでの位置を解き、高密度点群とテクスチャ付きモデルを構築します。この違いが、以下のあらゆる実用的なトレードオフを生み出します。
| 比較 | LiDARドローン測量 | フォトグラメトリ測量 |
|---|---|---|
| センサー | アクティブレーザースキャナー | パッシブRGBカメラ |
| 光源 | 内蔵(昼夜問わず動作) | 日光が必要 |
| 植生 | マルチリターンにより隙間から地面に到達 | 可視表面のみをモデル化 |
| 出力 | 点群、DTM、等高線 | 点群、オルソモザイク、テクスチャ付きメッシュ |
| リアルな色 | 通常はグレースケール強度または追加カメラデータ | デフォルトで完全な自然色 |
| 処理 | 直接的なジオメトリ、軽い演算負荷 | 画像マッチング、重い演算負荷 |
| 相対コスト | ハードウェアコストが高い | ハードウェアコストが低い |
| 代表的な用途 | 森林、夜間ミッション、垂直精度 | 開けた現場、建設、農業 |
ドローン測量でLiDARがより適した選択となるのはいつですか?
表面よりも地面が重要な場合にはLiDARを選びます。レーザースキャナーはパルスごとに複数のリターンを記録するため、各パルスの一部が低植生の隙間を通って地面に到達します。これにより林冠を除去し、林冠上面ではなく真のデジタル地形モデルを生成できます。またLiDARは日光を考慮する必要がありません。カメラでは有用なモデルを構築できない夜間や曇天でもミッションを実行でき、データの垂直成分は一般に画像ベースの再構築よりも安定しています。
このためLiDARは、送電線回廊、森林インベントリ、地すべり・侵食モニタリング、洪水モデリングにおける標準的な選択肢となっています。この種の作業向けに1つのプラットフォームを購入するなら、DJI Matrice 400は、LiDARペイロードにミリ波レーダーと低照度魚眼ビジョンセンサーを組み合わせ、防塵・防水の機体で59分の飛行に対応し、測量チームに高密度環境向けの単一機体を提供します。
マッピング作業でフォトグラメトリで十分なのはいつですか?
現場が開けており、地面が見えており、成果物が実世界のように見える必要がある場合、フォトグラメトリが通常は正解です。露天掘り鉱山、採石場、建設進捗、堆積量、そしてほとんどの平坦な農地は、レーザースキャナーよりも高解像度カメラの方が迅速かつはるかに安価に撮影でき、成果物にはチームや顧客が追加の解釈なしにモデルを読み取れる自然色が備わります。
フォトグラメトリ飛行の精度は測位に大きく依存します。DJI Matrice 350 RTKまたは実績あるDJI Matrice 300 RTKで現場上空を飛行すると、両機ともリアルタイムキネマティック測位を中心に設計されているため、ドローンはセンチメートル級の露光位置を記録でき、必要な地上基準点の数を減らし、測量ワークフローを効率的に保ちます。
マッピングドローンにおいてRTKが重要なのはなぜですか?
標準的なGPSではドローンを数メートル以内に位置付けますが、測量グレードのマッピングにははるかに高い精度が必要です。リアルタイムキネマティック(RTK)測位は、飛行中に基地局または補正ネットワークに対してドローンの位置を補正するため、すべての写真露光やレーザー照射が推測ではなく既知の位置情報を持ちます。その結果、同じ飛行で必要な物理的な地上基準点が大幅に少なくなり、大規模または到達困難な現場では決定的な節約となります。
これが、測量フリートのプラットフォーム選択が、どのRTK機体を標準とするかで決まることが多い理由です。現在のRTK世代と旧型機体を比較する場合は、当社のMatrice 350 RTK vs Matrice 400 比較でLiDAR時代へのアップグレードパスを解説し、当社のMatrice 350 RTK vs Matrice 300 RTK ガイドでは2つのRTK世代間の変更点を説明しています。
1台のドローンにLiDARとフォトグラメトリの両方が必要ですか?
現代の測量契約の多くは複数の成果物を納品します。LiDARからの裸地DTMに加え、カメラデータからのオルソモザイクやテクスチャ付きメッシュです。予算が許せば、オープンなペイロードインターフェースを備えた多用途のエンタープライズ機体により、複数の機体を所有する代わりに1つのチームがLiDAR、RGB、熱センサーを切り替えられます。マッピングと熱検査を組み合わせるミッションは、当社の熱ドローン用ペイロードガイドと送電線点検ガイドで解説しており、プラットフォーム比較がそれらのペイロードを搭載する機体の決定に役立ちます。
よくある質問
ドローン測量ではLiDARとフォトグラメトリのどちらがより正確ですか?
どちらの手法もすべての軸で勝るわけではありません。良好なRTK測位と地上基準点を備えたフォトグラメトリは、開けた地形での水平精度に優れています。LiDARはより信頼性の高い鉛直情報を提供し、カメラが地面を見通せない場所でも機能するため、精度の問いは通常、現場と成果物が実際に何を必要とするかに帰着します。
ドローンLiDARは木々を通して見えますか?
部分的に可能です。LiDARパルスは複数のリターンを生成し、疎な植生や低い植生では一部のパルスが地面に到達するため、薄い林冠下の裸地地形モデルを生成できます。非常に密な森林では多くのパルスが遮られるため、使用可能な地面モデルは林冠密度と飛行計画に依存します。
夜間にドローンで測量できますか?
はい、アクティブセンサーを使用すれば可能です。LiDARは独自の光源を備えているため、視界が許容できる限り夜間や曇天のミッションは日常的です。フォトグラメトリはカメラセンサーが日光に照らされたシーンを記録することに依存するため、日光が必要です。
ドローンマッピングミッションの飛行にRTKは必要ですか?
厳密には必要ありませんが、測量作業には強く推奨されます。RTKがない場合は多くの地上基準点で補うことになり、時間がかかり、大規模または遠隔地では不可能な場合もあります。Matrice 350 RTKやMatrice 300 RTKなどのRTK搭載プラットフォームは、その現場作業を大幅に削減します。
LiDARとフォトグラメトリではどのような成果物が得られますか?
LiDAR処理は、測定されたジオメトリから直接ポイントクラウド、デジタル地形モデル、等高線を生成します。フォトグラメトリは、高密度ポイントクラウド、オルソモザイク、テクスチャ付き3Dメッシュ、トゥルーカラーモデルを生成します。多くのプロジェクトでは完全な成果物セットのために両方を統合します。
CSKYUAVからどのマッピングドローンを購入すべきですか?
密な環境や暗い環境でのLiDAR中心の作業には、DJI Matrice 400がフラッグシップの選択肢です。コスト効率の良いRTKフォトグラメトリには、Matrice 350 RTKが主力機です。地形、精度目標、成果物の種類を当社営業チームにお伝えいただければ、完全なODM/OEMサポートとともにプラットフォーム、ペイロード、アクセサリセットをご提案します。
まとめ
LiDARとフォトグラメトリは競合ではなく補完関係にあります。植生、暗さ、裸地地形モデルが重要な場合はLiDARを、開けた現場で迅速かつ手頃なトゥルーカラー出力が必要な場合はフォトグラメトリを使用します。RTK測位はどちらのワークフローの基盤であり、DJI Matrice 300 RTK、Matrice 350 RTK、Matrice 400などの多用途プラットフォームにより、1つのフリートで両方の手法をカバーできます。本日、測量要件を添えてCSKYUAVにお問い合わせいただければ、適切なマッピングドローンをご提案します。