
Stabilisation du gimbal du drone : plage d’axes et spécifications de précision
CSKYUAV est un fabricant de charges utiles pour drones avec plus de 10 ans d’expérience et un support ODM/OEM complet. La stabilisation de gimbal pour drone ressemble à un mur d’angles et de décimales, mais quelques chiffres déterminent la stabilité de vos images et la portée réelle de la caméra. En bref : chaque gimbal 3 axes CSKYUAV maintient son angle de vibration résiduelle à ±0,02° (certains modèles spécifient une précision de stabilisation à 0,2 mrad) tandis qu’un moteur FOC à entraînement direct et une boucle d’encodeur sur chaque axe contrent en temps réel les vibrations de la cellule. Au-delà de cette précision, vérifiez la plage de contrôle du pitch et du yaw, les limites mécaniques par rapport aux limites contrôlables, et la vitesse angulaire maximale. Ce guide explique chaque spécification avec des exemples réels de charges utiles pour que vous puissiez lire n’importe quelle fiche technique et savoir ce que le gimbal fera sur votre aéronef.
Que fait réellement la stabilisation de gimbal pour drone ?
Un gimbal de caméra stabilise en créant une boucle de contrôle fermée sur chaque axe. Une IMU mesure le mouvement angulaire de la caméra, des encodeurs de précision lisent la position exacte de chaque arbre moteur, et un driver à contrôle par orientation de champ (FOC) commande en continu les trois moteurs brushless pour pousser le capteur dans la direction opposée à la perturbation. Résultat : lorsque le drone pique vers l’avant ou vibre dans le vent, la caméra reste pointée vers la même scène. Sans cette boucle, vous obtenez le classique tremblement « jello » et le roulis d’horizon qui rendent inutilisables les images d’inspection en téléobjectif, surtout à un zoom optique de 20x–40x où une infime secousse de la cellule devient un énorme saut à l’écran.
C’est pourquoi la stabilisation compte autant que la résolution du capteur en téléobjectif : le même capteur 4K sur une monture mal amortie produit des images molles, tandis qu’un gimbal 3 axes comme leU818garde l’image verrouillée même dans des conditions de patrouille venteuses jusqu’à −40 °C.
Angle de vibration vs précision de stabilisation : lire ±0,02° et 0,2 mrad
Les fabricants indiquent le tremblement résiduel d’un gimbal actif en deux unités courantes. Unangle de vibrationde ±0,02° sur le pitch, le roll et le yaw signifie que la ligne de visée de la caméra ne dérive pas de plus de 0,02 degré par rapport à sa direction commandée en fonctionnement stabilisé — à 100 m de distance, cela représente environ 35 mm de mouvement au sol. Certaines charges utiles CSKYUAV indiquent plutôt uneprécision de stabilisationde 0,2 mrad (milliradian), soit environ 0,011°, une valeur encore plus serrée utilisée sur la compactecaméra gimbal U2. Quelle que soit l’unité, considérez les valeurs égales ou inférieures à 0,02° / 0,35 mrad comme le seuil professionnel ; les valeurs supérieures relèvent des montures de loisir légères.
| Charge utile | Spécification de stabilisation | Plage de pitch / tilt (contrôle) | Plage de yaw / pan | Vitesse angulaire |
|---|---|---|---|---|
| U2 | Précision de stabilisation 0,2 mrad | −30° to +115° | ±145° | ≥30°/s |
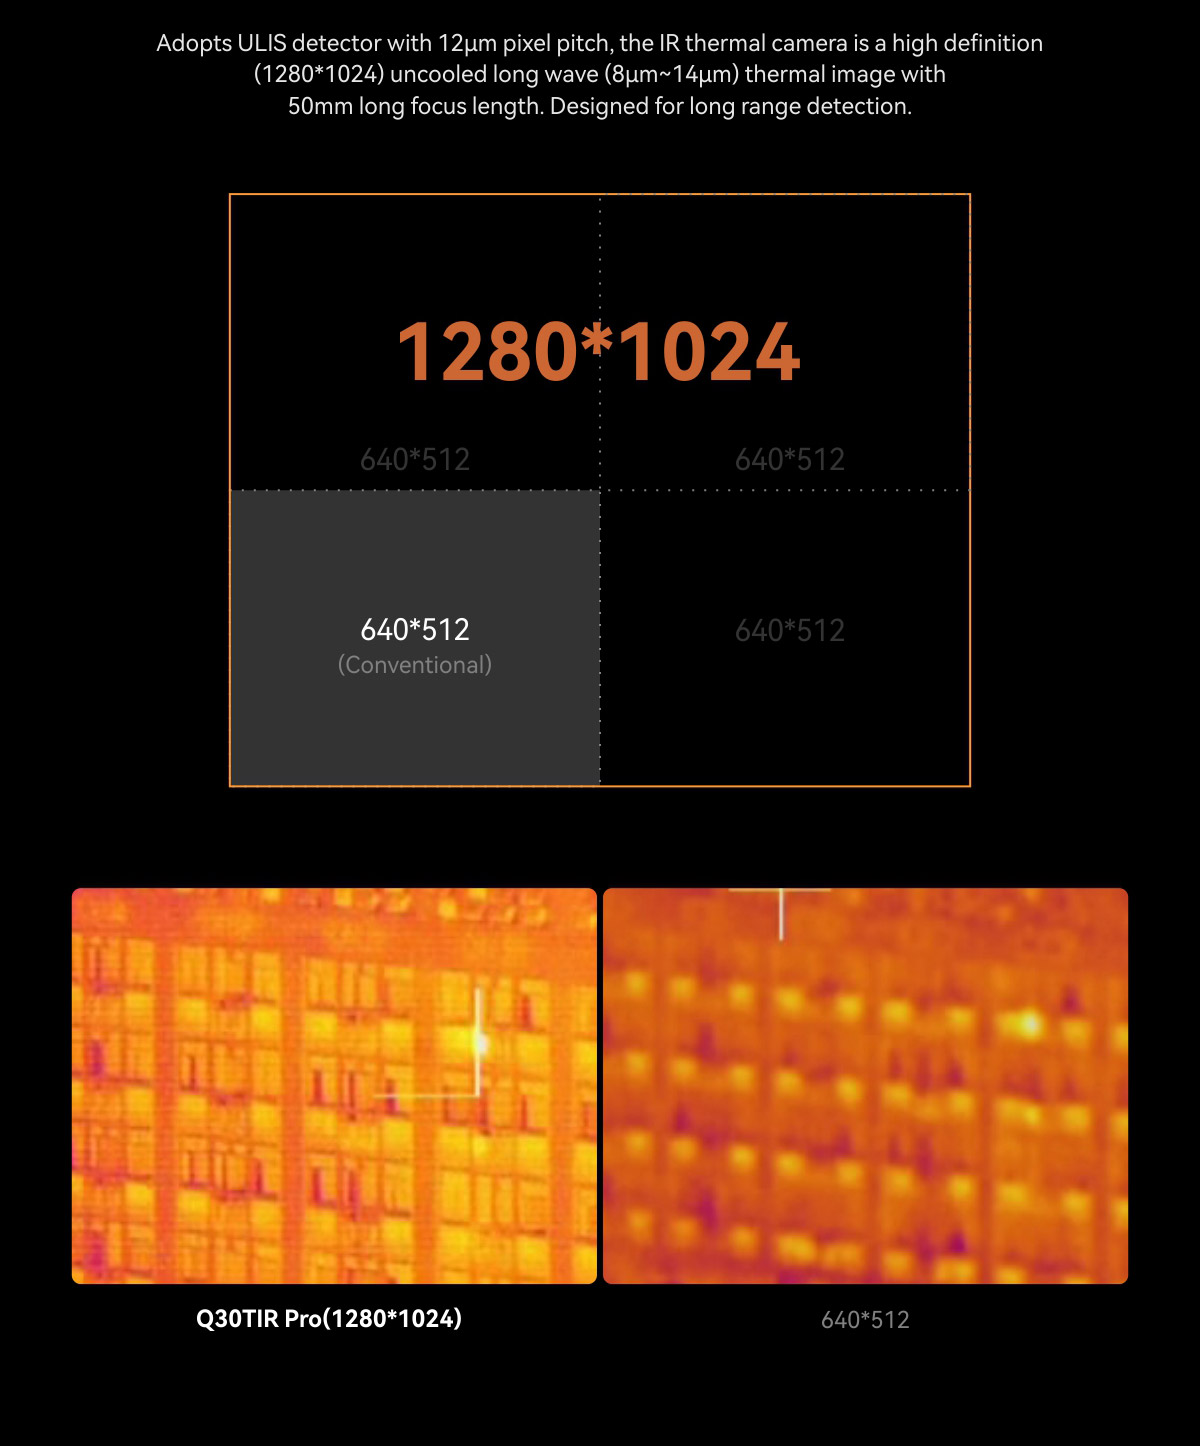
| Q30TIR Pro | Vibration ±0,02° | −45° à +125° (méca −110° à +130°) | ±360° × N | — |
| U30TIRM-HD | Vibration ±0,02° | −40° à +130° (méca −45° à +135°) | ±360° × N | — |
| A650 | Vibration ±0,02° | −45° to +120° | ±360° × N | — |
Les quatre modèles appartiennent à lagamme de caméras gimbal micro et mid-sizeet partagent la même base de stabilisation à ±0,02°, d’une U2 EO légère à des charges utiles bi-capteurs avec pan continu à 360°.
Plage de contrôle des axes : mécanique vs course contrôlable
Les fiches techniques indiquent deux plages différentes et les acheteurs les confondent souvent. Laplage mécaniquecorrespond à la rotation physique maximale du gimbal avant de heurter sa propre structure. Laplage contrôlableest la course réellement commandée par le logiciel — généralement un peu plus réduite, avec une marge de sécurité. Quand une spécification indique « Yaw : ±360° × N » ou « ±360°*N (version IP output) », cela signifie que l’axe pan peut tourner en continu dans les deux sens sans butée de câble, ce qui est essentiel pour suivre un sujet qui tourne autour de l’aéronef. LeQ30TIR Proillustre clairement les deux valeurs : pitch mécanique −110° à +130° avec ±40° de roll, mais pitch contrôlable de −45° à +125° — de quoi viser droit vers le bas au-delà du train d’atterrissage pendant les inspections.
Comparez avec legimbal bi-capteurs U30TIRM-HD à large plage, qui offre un pitch mécanique de −45° à +135° et un pitch contrôlable de −40° à +130°, ou leA650avec un tangage contrôlable de −45° à +120° et un lacet continu ±360°×N. Pour l’inspection des ponts aériens et des lignes électriques, vous voulez au moins −90° de tangage vers le bas ; pour la surveillance des toits, vous voulez aussi que le lacet tourne sans limite afin qu’une cible ne « s’enroule » jamais autour du câble.
Vitesse angulaire, modes de suivi et recentrage en une touche
La précision ne signifie rien si le gimbal ne peut pas bouger assez vite pour garder un sujet en mouvement dans le cadre. L’U2 annonce une vitesse angulaire maximale de ≥30°/s — il peut suivre une voiture ou un bateau passant près de la trajectoire de vol. En pratique, recherchez deux fonctions supplémentaires sur la fiche technique.Recentrage en une touche(indiqué par √ sur les charges utiles CSKYUAV) ramène instantanément la caméra en position horizontale avant, ce que l’on presse après un balayage manuel pour revenir à un cadre standard. Certains gimbals exposent aussi un mode vitesse/exp pour régler les taux de suivi de panoramique et de tangage pour des balayages d’inspection lents ou une poursuite rapide, et unmode de suivicouple le lacet au cap de l’aéronef afin que la caméra pointe toujours là où pointe le nez.
Ce que ces spécifications signifient pour votre mission
- Inspection longue portée avec fort zoom— privilégiez la stabilisation la plus serrée (0,2 mrad / ±0,02°) et une plage mécanique dépassant −90° ; des modèles comme l’U818 et le Q30TIR Pro conviennent aux missions de patrouille et de service public.
- Suivi IA de cibles mobiles— vous avez besoin à la fois d’un lacet continu ±360°×N et d’une vitesse angulaire suffisamment rapide ; les trackers à double capteur comme l’A650 ou leQ40TIRM-HDcombinent suivi IA et la base de stabilisation ci-dessus.
- Drones caméra compacts et configurations FPV— un petit gimbal à capteur unique comme leU2limite le poids tout en offrant une stabilité professionnelle de 0,2 mrad.
- Aéronefs multi-charges utiles— une fois la course d’axe de chaque dispositif connue, planifiez les positions de tourelle pour que les gimbals ne puissent pas entrer en collision en vol ; voir leguide d’interface de caméra gimbalpour le câblage de la même configuration.
Questions fréquentes
Comment fonctionne la stabilisation d’un gimbal de drone ?
Un gimbal 3 axes mesure son propre mouvement avec un IMU et des encodeurs de précision, puis pilote trois moteurs brushless FOC pour faire tourner la caméra contre la perturbation sur les axes de tangage, de roulis et de lacet. Cette boucle fermée fonctionne en continu, de sorte que l’objectif reste pointé vers la cible pendant que la cellule tangue, s’incline ou vibre.
Que signifie en pratique un angle de vibration de ±0,02° ?
C’est l’erreur résiduelle de ligne de visée en fonctionnement stabilisé. À 100 m de la cible, 0,02° équivaut à environ 35 mm de déplacement au sol — soit une image verrouillée aux niveaux de zoom utilisés pour l’inspection. CSKYUAV indique cette valeur pour la plupart de ses charges utiles gimbal, et des modèles compacts comme l’U2 annoncent plutôt 0,2 mrad (environ 0,011°).
Quelle est la différence entre plage mécanique et plage contrôlable ?
La plage mécanique est la limite physique de course avant que le gimbal ne heurte sa structure ; la plage contrôlable est la course sûre commandée par le logiciel, généralement légèrement inférieure. Par exemple, le Q30TIR Pro a un tangage mécanique de −110° à +130° mais un tangage contrôlable de −45° à +125°. Jugez toujours une charge utile sur sa plage contrôlable, car c’est ce que votre radio ou station au sol peut réellement demander.
À quelle vitesse une caméra gimbal stabilisée peut-elle tourner ?
La vitesse est indiquée comme vitesse angulaire maximale. Le CSKYUAV U2 atteint ≥30°/s en panoramique et en tangage, ce qui suffit pour suivre voitures, bateaux et personnes traversant la trajectoire de vol. Les gimbals à double capteur plus lourds échangent une partie de leur vitesse contre une capacité d’emport, alors adaptez le taux à votre mission — des balayages de patrouille lents exigent moins qu’une poursuite rapide.
Un gimbal de caméra de drone a-t-il besoin d’une rotation continue à 360° ?
Seulement si votre sujet peut orbiter autour de l’aéronef. Des spécifications comme « Yaw ±360° × N » ou « ±360°*N » signifient que l’axe de panoramique tourne en continu sans butée de câble, ce qui maintient le suivi IA et la poursuite manuelle fluides. Pour des itinéraires de patrouille en ligne droite, un lacet limité comme ±145° sur l’U2 suffit généralement et économise du poids.
Que dois-je vérifier d’autre avant l’achat, en dehors des spécifications de stabilisation ?
Vérifiez le poids de la charge utile et la platine de montage par rapport à la capacité de charge de votre aéronef, la plage d’entrée d’alimentation par rapport à votre batterie, et les interfaces vidéo et de commande par rapport à votre station au sol — voir leguide d’interface de caméra gimbal pour drone. La qualité de stabilisation est un axe de décision, pas toute la fiche technique.
Résumé
Lire les spécifications de stabilisation d’un gimbal pour drone se résume à quatre vérifications : l’angle de vibration résiduel ou la précision de stabilité (±0,02° / 0,2 mrad sur les charges utiles CSKYUAV), la plage de tangage et de lacet contrôlable par rapport aux limites mécaniques, la vitesse angulaire maximale, et les extras pratiques comme le panoramique continu, les modes de suivi et le recentrage en une touche. Partez de votre mission — inspection zoom lourde, suivi de cible par IA ou drone caméra léger — puis choisissez la charge utile dont la course des axes et la précision correspondent. Parcourez laboutique de charges utiles pour dronepour comparer les caméras gimbal stabilisées, ou contactez l’équipe commerciale CSKYUAV avec le modèle de votre aéronef et le profil de votre mission pour une recommandation de montage et de câblage.