
DroneCAN 対気速度センサーガイド:DLVR vs MS4525 vs MS5525
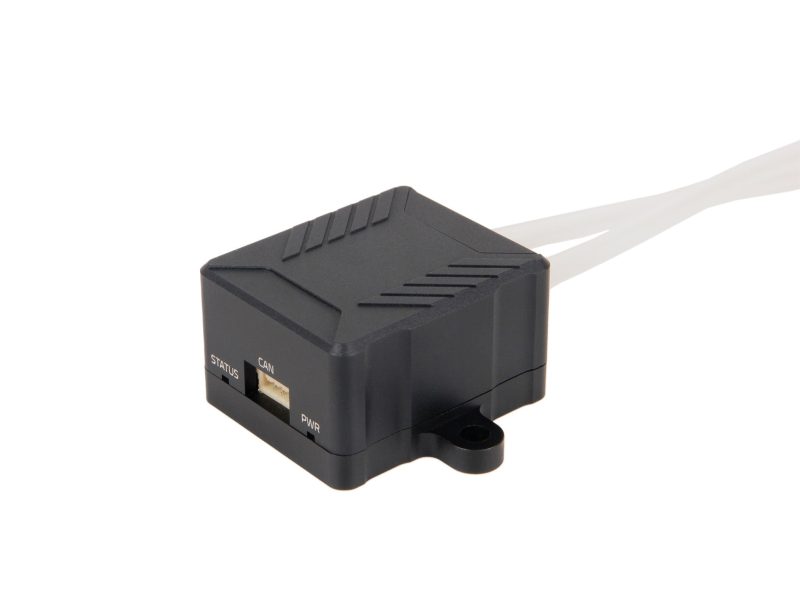
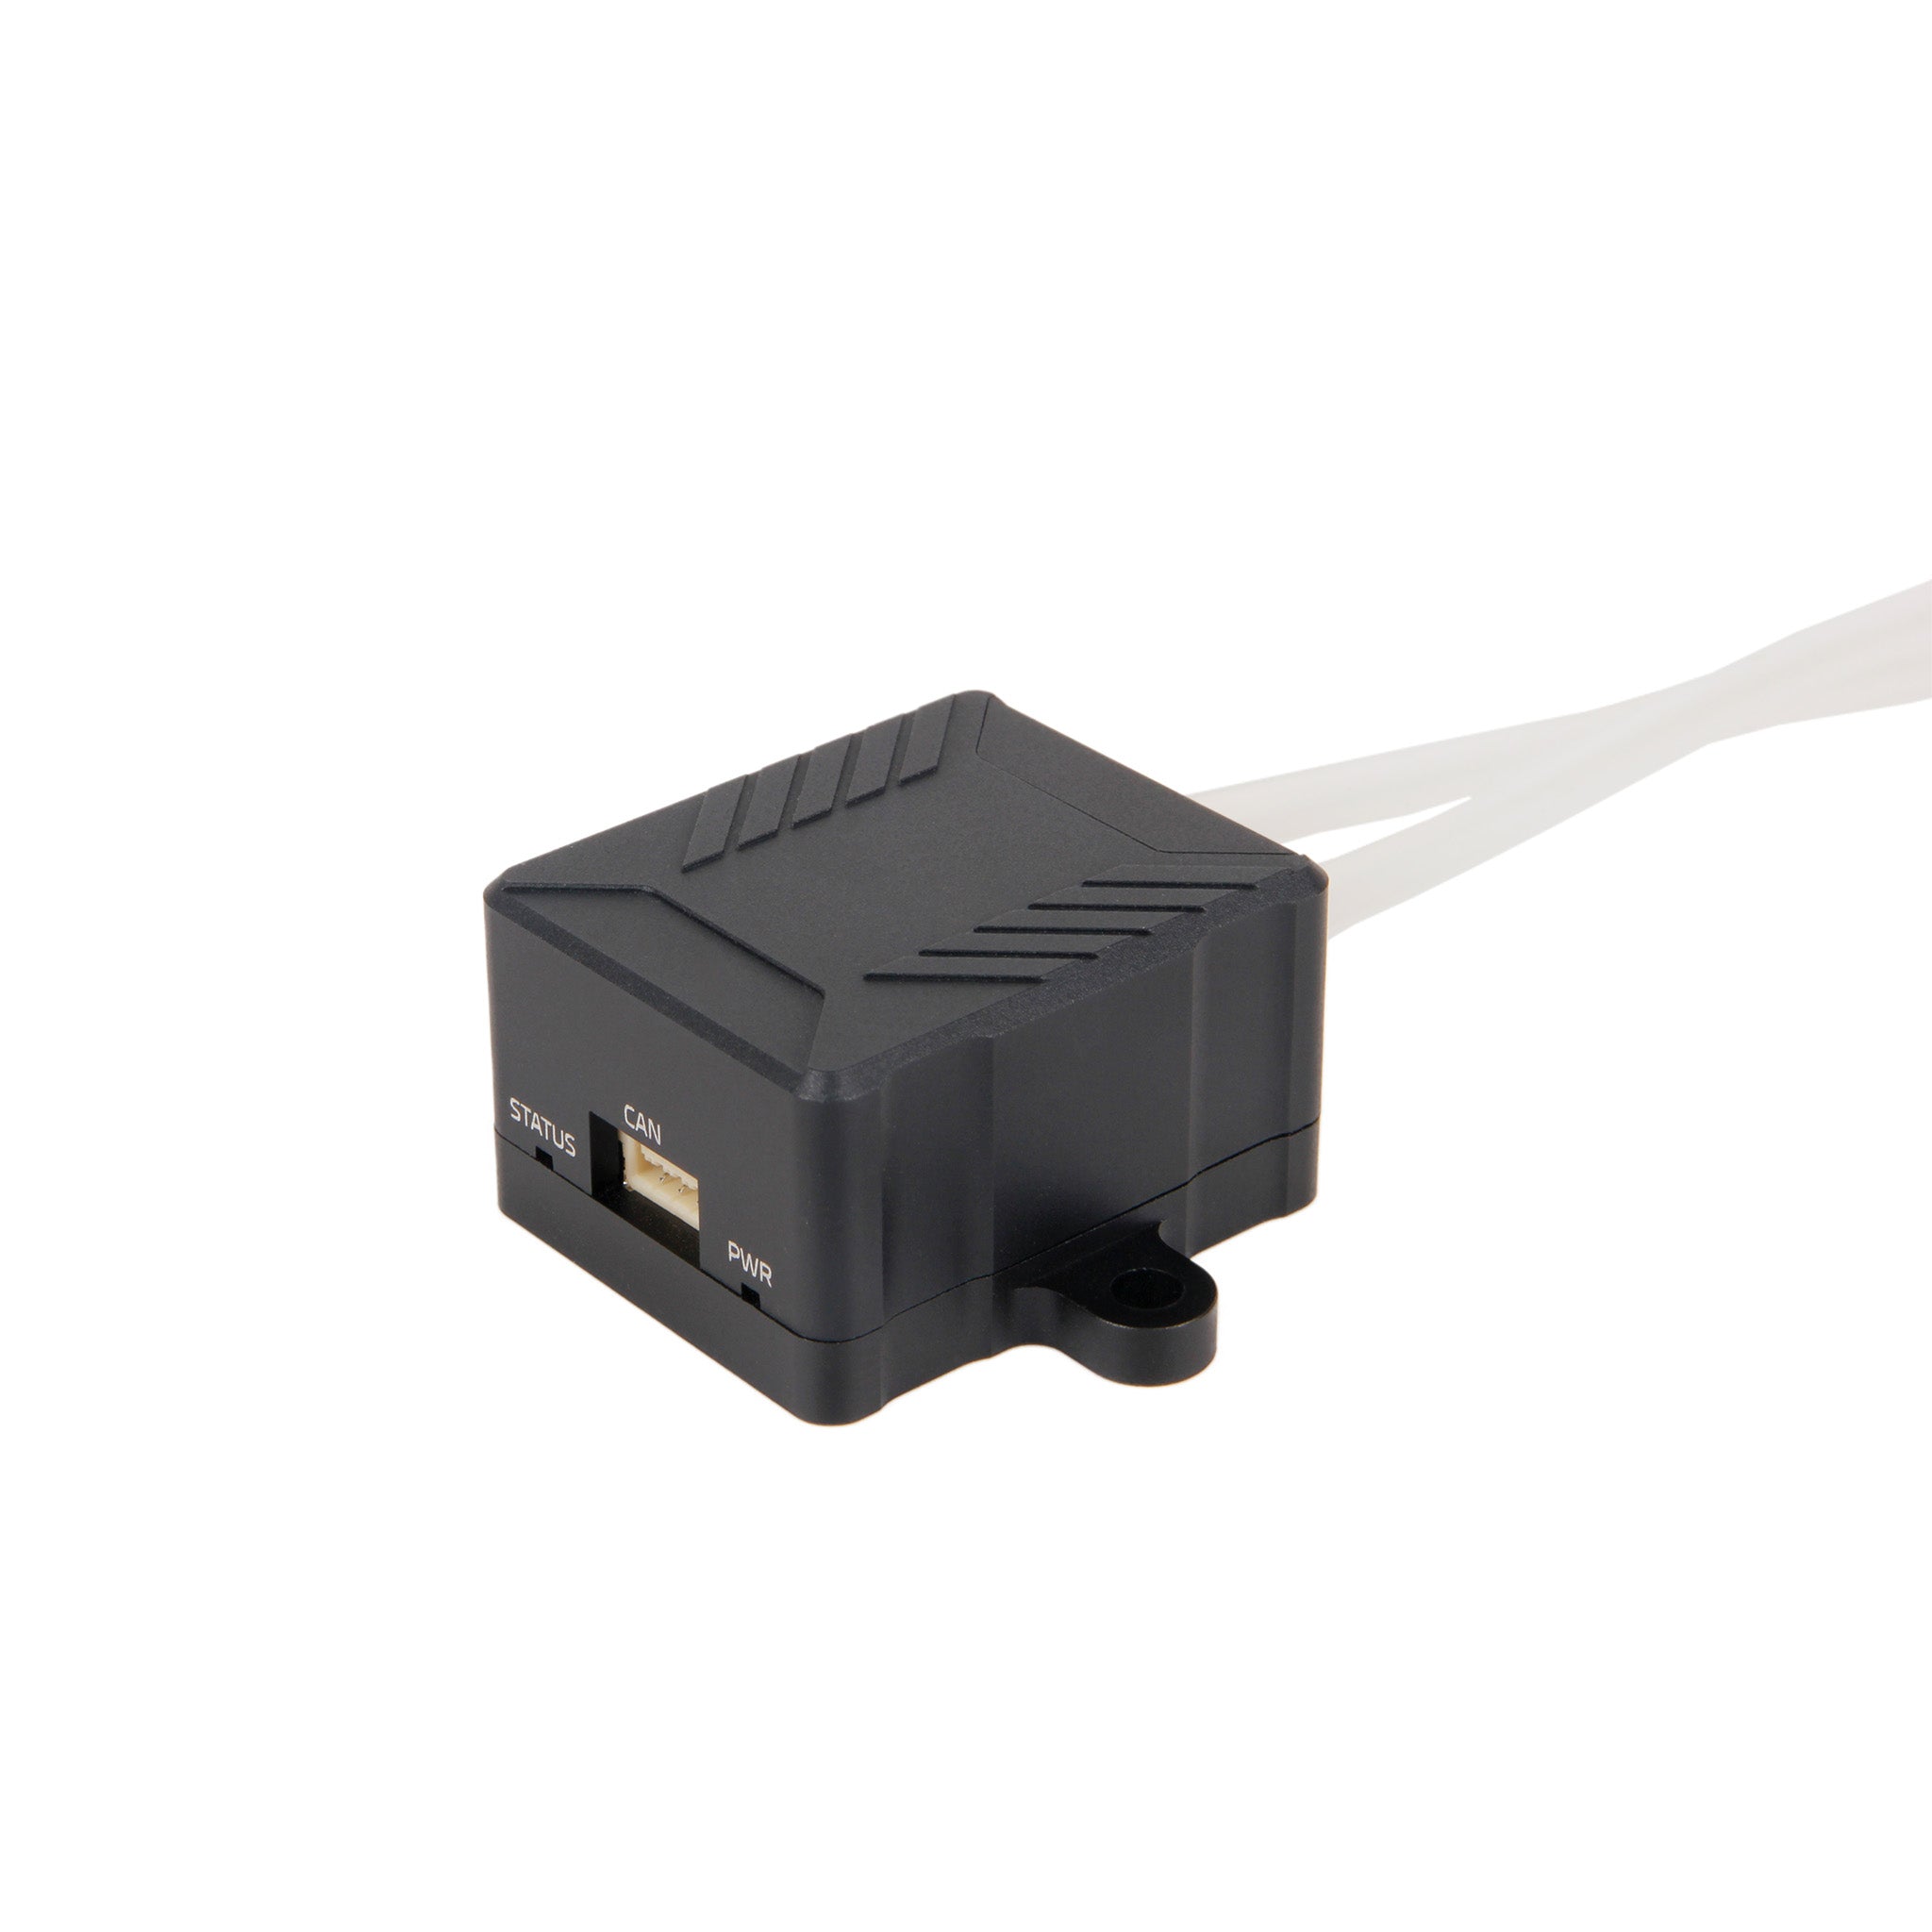
PX4およびArduPilotの固定翼機・VTOL機ビルド向けに、Holybro DroneCAN Airspeed Sensor with DLVRは現代の定番です。精度1%超、測定範囲最大320 km/h、CANバス経由の自動設定、長いI2C配線の代わりに4ピンケーブル1本で接続できます。ただし、従来のI2Cセンサーも依然として有用です —MS4525DO、AS1318C、MS5525DSOは価格が半分($59.99対$109)、重量は2.6〜4.1 g(DLVRは17.4 g)、消費電流はわずか1.4〜3 mA(DLVRは約100 mA)です。本ガイドではHolybro自身の比較表を読み解き、機体、オートパイロット、ミッションプロファイルに合ったセンサーを選べるようにします。
固定翼機・VTOLドローンで対気速度データが重要な理由
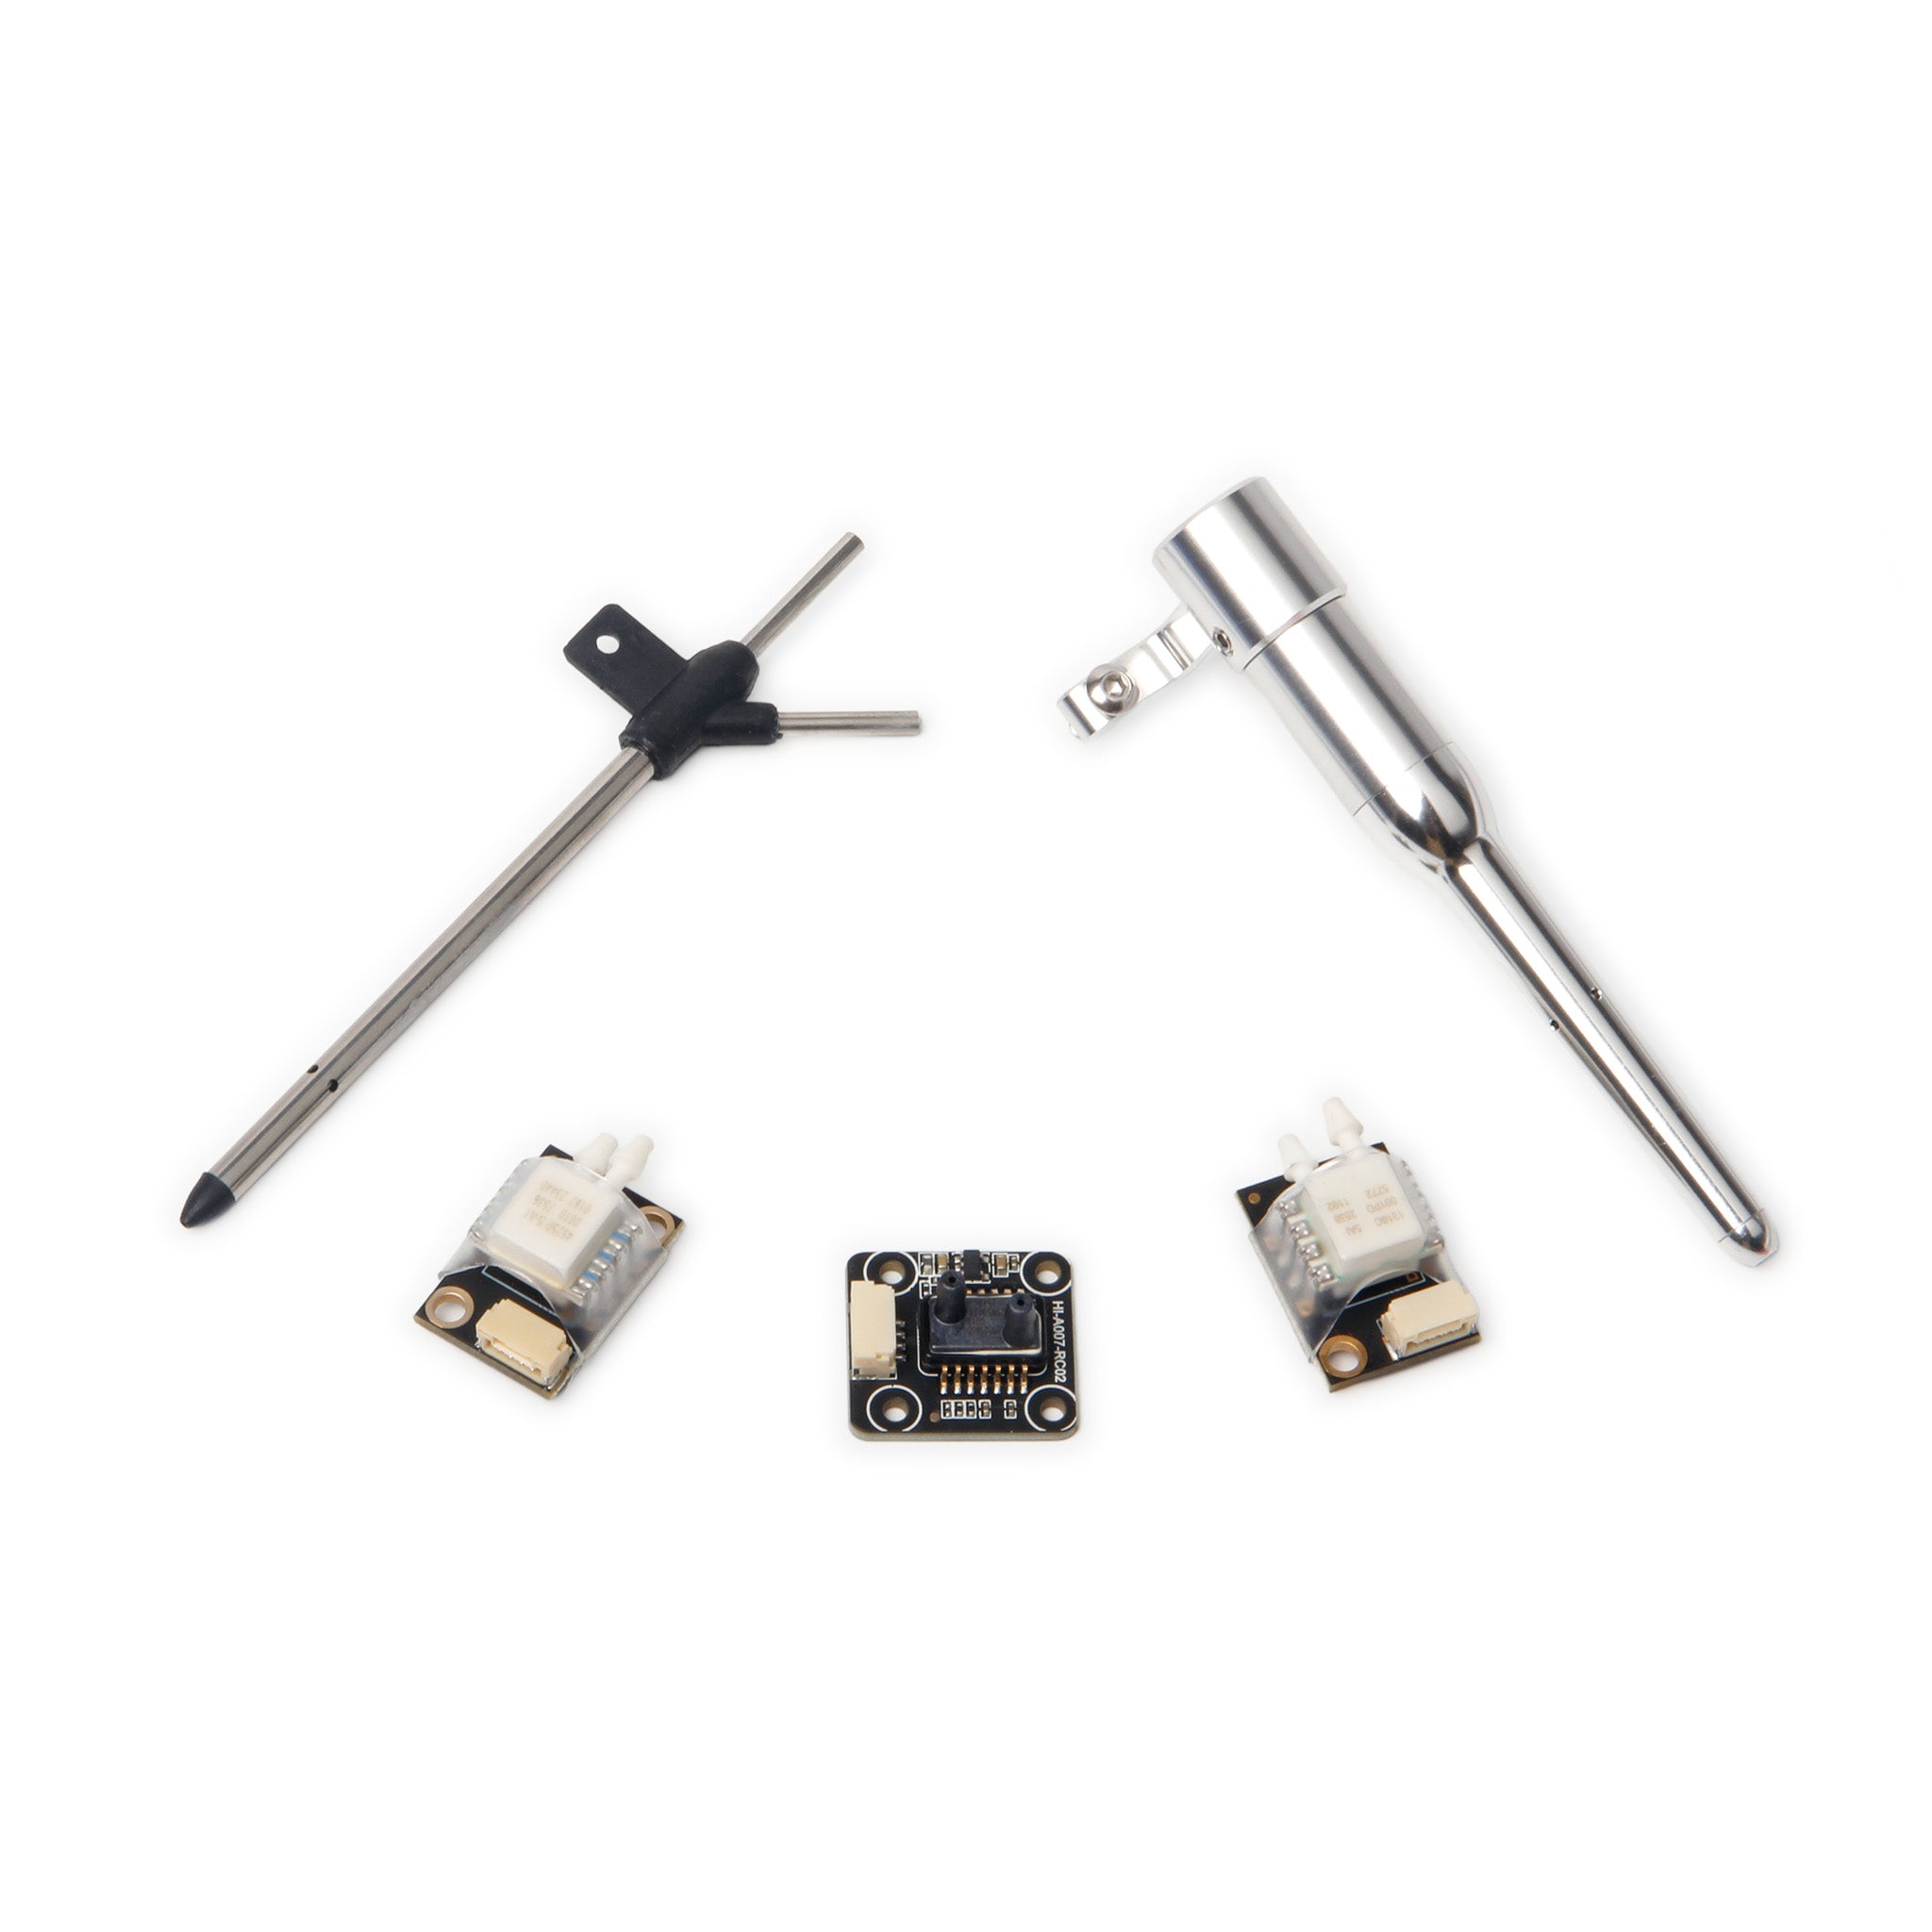
マルチローターはGPS速度のみで飛行しますが、低速でストールし高速でオーバースピードになる飛行機やVTOLは、翼上を流れる空気の速さを知る必要があります。対気速度センサーは前方を向いたピトー管と静圧ポート間の差圧を測定し、オートパイロットはその読み値を使ってスロットル、巡航速度、ストールマージンを制御します。不正確な対気速度データは、オートパイロットによる固定翼機墜落の典型的な原因の一つです。長いセンサーケーブルによるオフセット、ゼロ点のドリフト、温度起因の誤差によって、コントローラーが実際より速く、または遅く飛んでいると誤認する可能性があります。まさにそのため、Holybroの新しい設計はアナログ式I2C出力から温度補償付きの完全デジタルセンサーへ、そしてDroneCAN DLVRではノイズに強いバスプロトコルへと移行しました。
4つのセンサー比較:完全スペック表
HolybroはDLVR(2バリアント)と3つの標準精度I2Cセンサーを網羅する比較表を公開しています。以下がそのデータの完全版です:
| 仕様 | DLVR-L10D | DLVR-L20D | AS1318C / MS4525DO | MS5525DSO |
|---|---|---|---|---|
| インターフェース | DroneCAN | DroneCAN | I2C (0x28H) | I2C (0x76) |
| 標準レンジ(psi) | 0.363 | 0.725 | 1 | 1 |
| 総合誤差帯 | ±0.3% Span | ±1% FSS | ±1% FSS | ±2.5% FSS |
| 最大対気速度(kph) | 226.8 | 320 | 360 | 360 |
| 補償温度(°C) | 0~70 | 0~60 | -10~85 / 0~85 | 0~85 |
| 動作温度(°C) | -25~85 | -20~85 | -25~105 | -40~125 |
| 更新時間(ms) | 0.4~9.5 | 0.5 | 0.5 | 0.48~9.04 |
| 電流(mA) | ~100 | ~100 | ~3 | ~1.4 |
| モジュール重量(g) | 17.4 | 17.4 | 4.1 | 2.6 |
購入の判断は主に3つの数値で決まります。第一に誤差帯:DLVR-L10Dの±0.3% Spanはラインナップ中で最も厳しい数値で、MS5525DSOの±2.5% FSSより約3倍厳しくなっています。第二にインターフェース:DroneCANに対応するのはDLVRバリアントのみで、他の3つは固定アドレス(0x28Hまたは0x76)のI2Cです。第三に重量:DLVRモジュールは単体で17.4 g(ピトー管とチューブを含めると38.3 g)である一方、I2Cモジュールは2.6〜4.1 gです。
DroneCAN DLVRがI2Cより優れている点
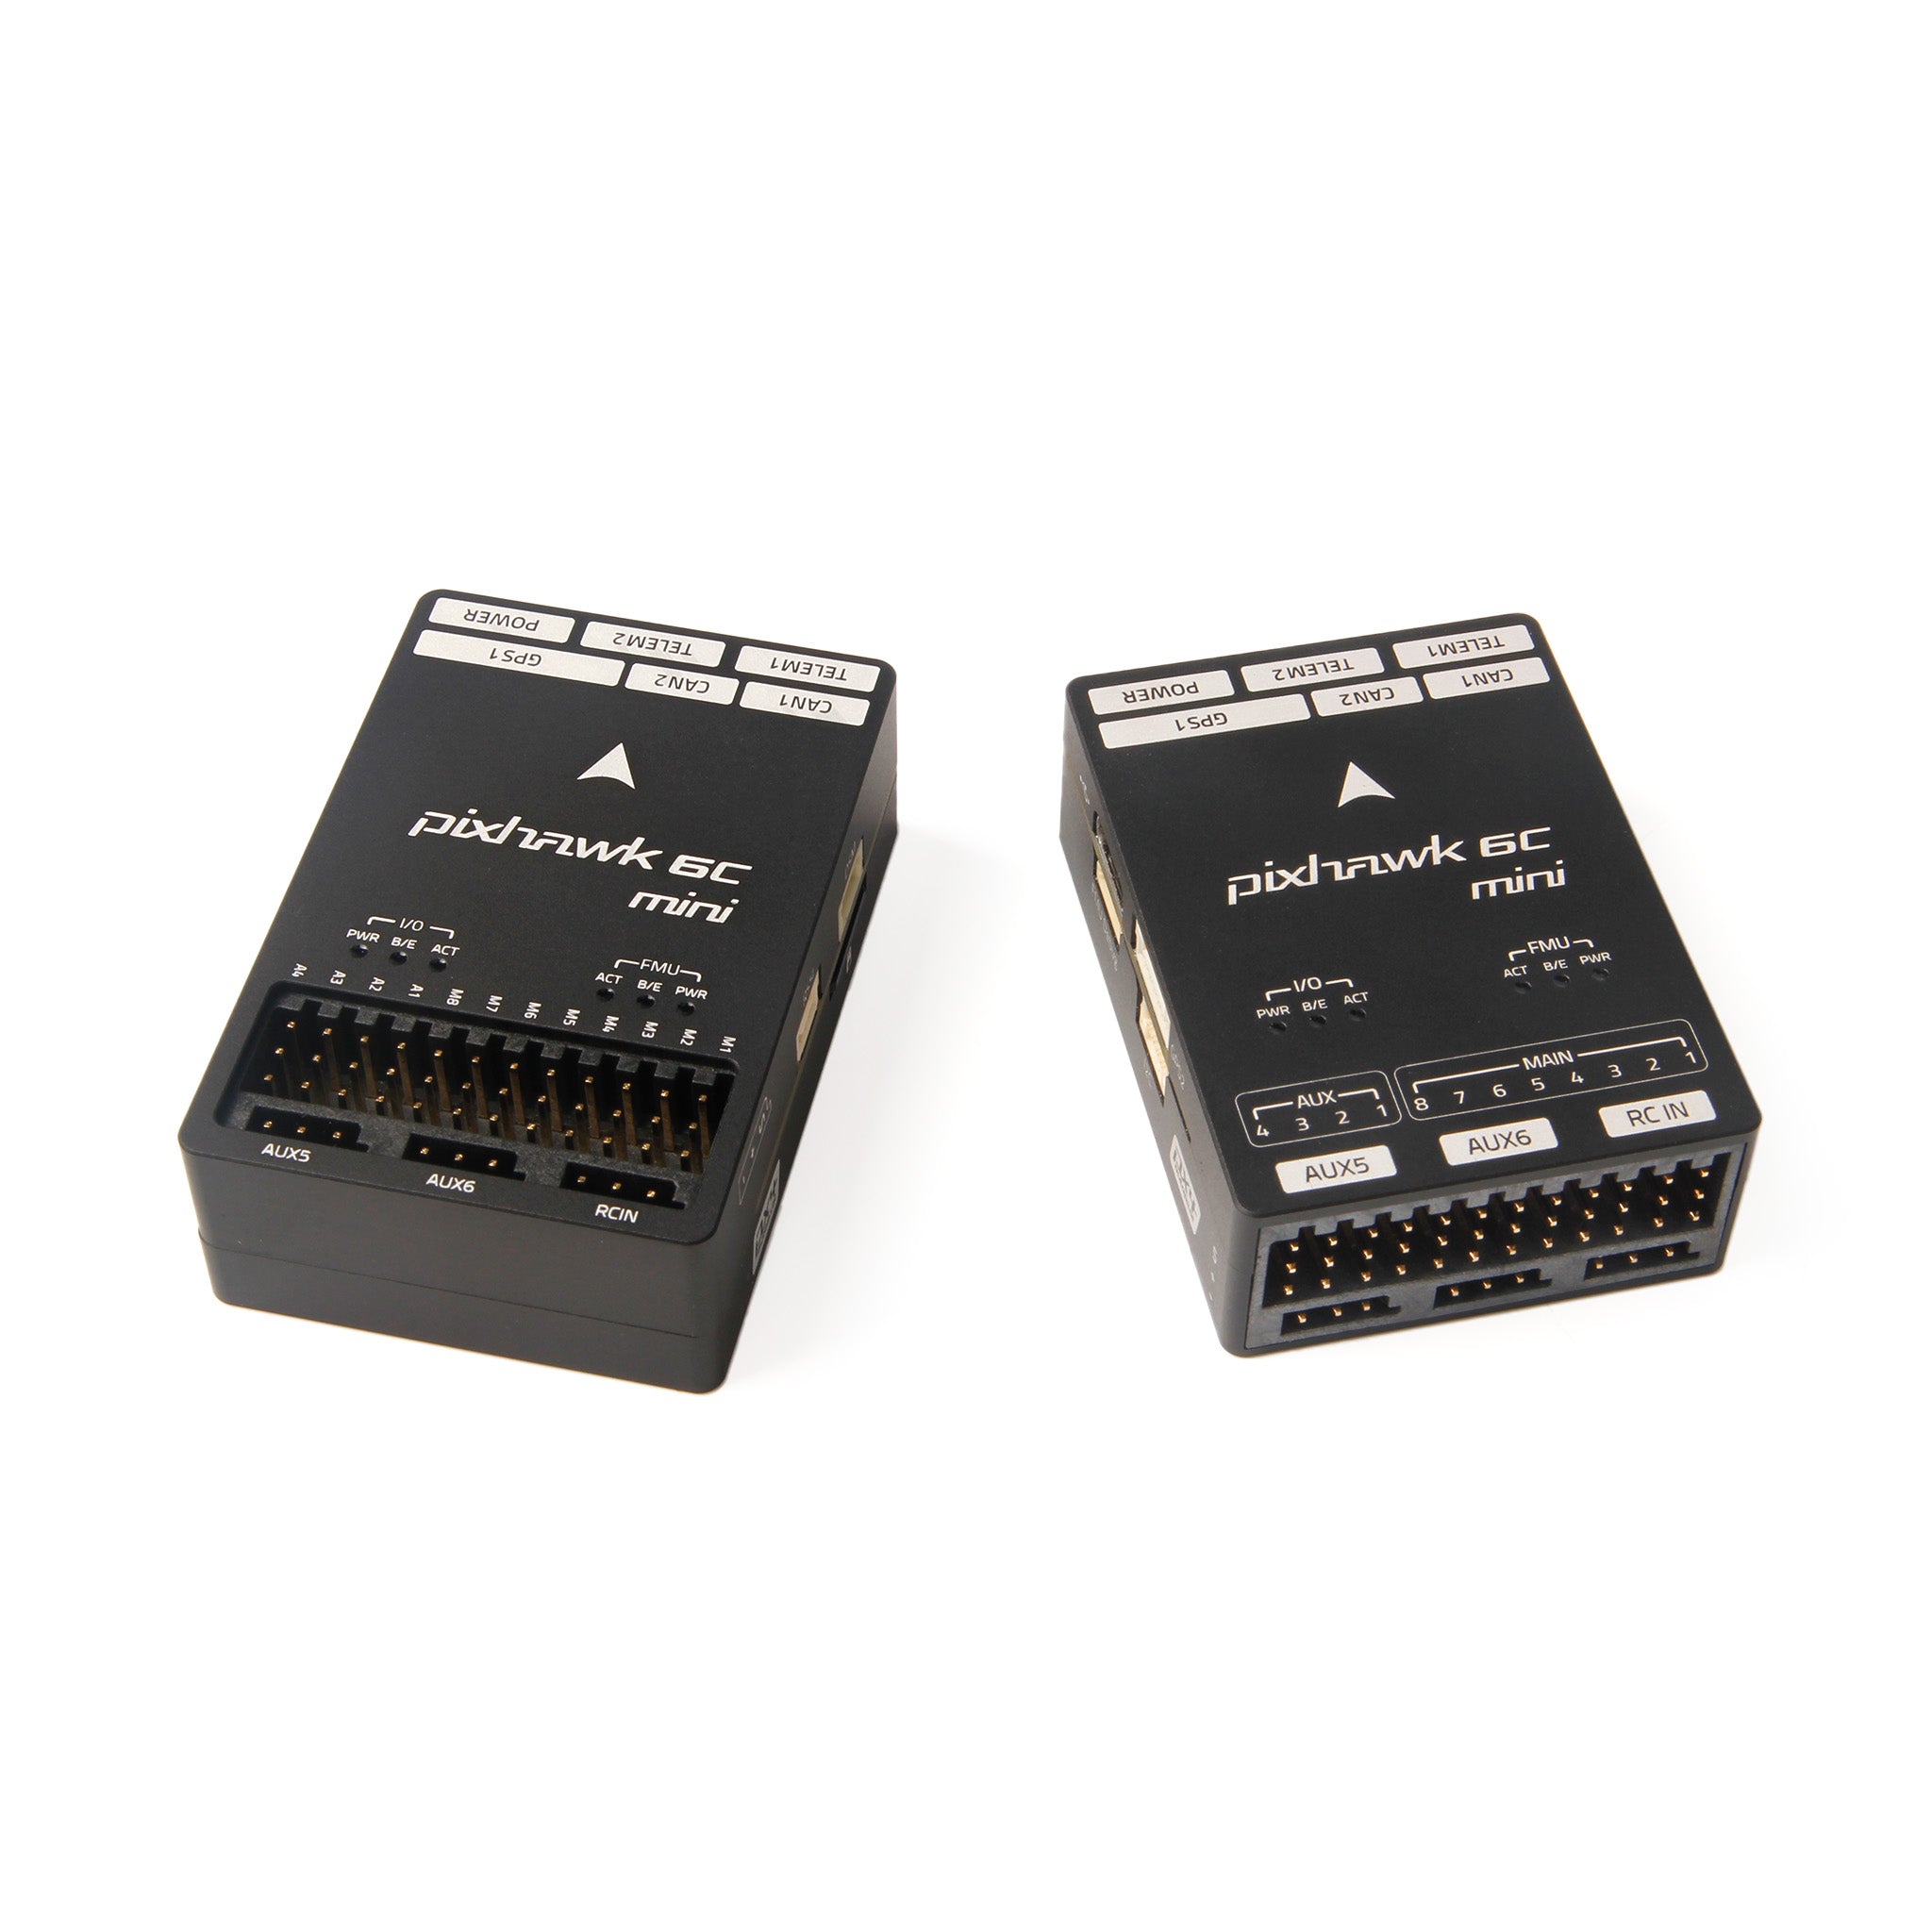
DLVRセンサー自体はCoBeam技術を採用したALLSENSORS製で、高精度と低温度ドリフトのために選ばれています。しかしより大きな違いはパッケージングにあります。このモジュールはSTM32G473CEマイクロコントローラー(170 MHz、128KB RAM、512KB Flash)上でArduPilot AP-Periph DroneCANファームウェアを実行するため、CANバス上に自動設定で現れます。I2Cアドレスの調整は不要で、標準センサーのドキュメントが明示的に警告している長いケーブルによるアナログ式ノイズも発生しません。ソフトウェアトグルでCAN終端抵抗を処理でき、アルミニウムシェルは-20〜85 °Cの動作に対応しています。PX4またはArduPilotを実行するCANインターフェース搭載のフライトコントローラーであればどれでも動作し、Pixhawk 6C Miniも含まれます。セットアップはHolybroのクイックスタートガイドに記載されています。トレードオフは約100 mAの消費電流、17.4 gのモジュール重量、$109の価格ですが、これらは広い温度範囲で1%超の産業グレード精度のために支払うコストです。
DLVR-L10DとDLVR-L20Dの選択
DroneCANセンサーは2つの圧力レンジで提供され、選択は機体の速度域に直接対応します。L10Dは0~2500 Paをカバーし、0~226.8 km/h(141 mph)の対気速度、75 kPaの耐圧定格に相当します。低速巡航機、練習機、長時間航続のマッピング機に最適です。L20Dは5000 Pa、320 km/h(200 mph)まで拡張し、125 kPaの耐圧定格を備え、より高速な機体や高速VTOLの遷移に対応します。どちらもセンサーレベルで同じ±0.3%スパンクラスの精度、同じDroneCANインターフェース、同じ14ビット圧力分解能と11ビット温度分解能を備えています。通常飛行の最高速度に合ったレンジを選んでください。60 km/hの測量機が決して使わない320 km/hの余裕に費用を払う必要はありません。
標準I2Cセンサーが依然として最適な選択となる場合
ほとんどのホビーおよび軽商用ビルドでは、$59.99の標準精度キットがフライトコントローラーに必要なすべてを提供します。3つのI2Cセンサーはすべて温度補償付きで、測定方式も賢明です。モジュールは温度を読み取り、フライトコントローラーに既にある静圧センサーを使って指示対気速度を真対気速度に変換します。また、発熱するプロセッサから離れているため、温度読み取り値は周囲温度に近いままです。ArduPilotとPX4を搭載したすべてのHolybroおよびPixhawkフライトコントローラーでサポートされ、標準のM3または6-32穴で取り付けられます。3機種の中での違いは微妙です。AS1318CとMS4525DOは±1% FSS精度と1 psiレンジを共有し、AS1318Cは-10~85 °Cのより広い補償範囲を持ちます。一方、MS5525DSOは精度(±2.5% FSS)と引き換えに24ビット分解能、約1.4 mAの消費電流、2.6 gの重量、-40~125 °Cの極端な動作範囲を実現します。すでにウィング専用コントローラーを運用しているウィングビルド、例えばKakute F405-Wing Miniこそ、これらの軽量I2Cモジュールが真価を発揮する場面です。そして当社の固定翼ビルドガイドでは、1つが完全な機体にどのように組み込まれるかを示しています。
ピトー管とキット:PT40 vs PT60
センサーの精度は、適切なサイズのピトー管なしではほとんど意味がなく、両製品ファミリーはそれに応じて出荷されます。DroneCAN DLVRは3つのキットで提供されます:センサーのみ、PT40ピトー管付き、またはPT60付き。各キットには100 cmのゴムチューブとGH 4Pケーブルが含まれます。標準精度ファミリーも同じ考え方に従い、MS4525/AS1318Cキットには40 cmチューブ、MS5525DSOキットには100 cmチューブが付属し、交換用として単体のPT40およびPT60チューブも用意されています。チューブは機体の機首に合わせてください。長いPT60はセンサーが清浄な気流から遠い大型機体に適し、PT40はコンパクトな機体で配線を短く保ちます。
よくある質問
PX4またはArduPilotにはどの対気速度センサーを選ぶべきですか?
フライトコントローラーに空きCANポートがあり、予算が$109で許すなら、DroneCAN DLVRが最強の選択肢です。1%を超える精度、自動バス設定、ケーブル由来のノイズ耐性を備えます。より軽量な低予算ビルドを飛ばす場合や、1グラムでも節約したい場合は、$59.99のI2Cキット(バランスの取れた仕様ならMS4525DOまたはAS1318C、最小重量と電流ならMS5525DSO)が、両ファームウェアスタックを備えたすべてのPixhawkおよびHolybroコントローラーで完全にサポートされています。
DLVR-L10DとDLVR-L20Dの違いは何ですか?
圧力レンジと速度上限です。L10Dは最大2500 Pa、対気速度226.8 km/hに相当し、75 kPaの耐圧を持ちます。L20Dはそれを2倍の5000 Pa、320 km/h、125 kPaの耐圧定格に拡張します。それ以外のすべて、つまりDroneCANインターフェース、14ビット圧力分解能、約100 mAの消費電流、モジュール構造は同一なので、機体の最高速度だけで選んでください。
対気速度センサーにおいてDroneCANがI2Cより信頼性が高いのはなぜですか?
I2Cは機体内の短い接続向けに設計されており、機体上ではセンサーがオートパイロットから1メートル以上離れることも多く、そこではケーブルの静電容量やモーター由来の電気ノイズが読み取り値を乱します。Holybro自身のドキュメントも、従来型センサーが「長いケーブルによるノイズ」の影響を受けないのはデジタル差動設計の場合のみであり、バス自体は敏感なままであると述べています。DroneCANはデータをCRCチェックと自動ノード設定を備えた差動バスプロトコルで包むため、センサーはバス上に自動登録し、フライトコントローラーは検証済みのメッセージを受信します。
実際に必要な対気速度の範囲はどのくらいですか?
理論上の急降下速度ではなく、通常の最速巡航速度に余裕を加えてセンサーを選定してください。60~90 km/hで巡航するマッピング機ならDLVR-L10Dの226.8 km/hの上限に余裕で収まります。250~320 km/hに迫る高速VTOLやレーシングウィングにはL20D、または360 km/h対応のI2C 1 psiセンサーが必要です。1 psiフルスケールのデバイスは14ビットをより広い圧力範囲に分散するため、過剰なレンジは実際に飛行する領域での分解能を犠牲にします。
DLVRにピトー管は付属しますか?
SKUによります。基本パッケージにはセンサーモジュール、100 cmのゴムチューブ、GH 4Pケーブルが含まれ、他の2つのバンドルにはPT40またはPT60ピトー管が追加されます。標準精度キットにはセンサーとチューブが含まれ、PT40およびPT60チューブは別売です。チューブの費用は最初から見込んでおいてください。チューブなしではセンサーは対気速度を測定できません。
まとめ
Holybroの対気速度ラインナップは明確に分かれます。DroneCAN DLVRは産業グレードの精度、CANバスの信頼性、320 km/hの余裕を$109で実現し、$59.99のI2Cファミリーは4 gの重量と3 mAの電流がフルスケールの±0.3%より重要なビルド向けです。どちらもPX4とArduPilotでプラグアンドプレイです。適切なピトー管を追加し、プロペラ後流を避けて取り付ければ、固定翼機やVTOLは信頼できる対気速度データでオートパイロットミッションを飛行します。