
Guia do Sensor de Velocidade do Ar DroneCAN: DLVR vs MS4525 vs MS5525
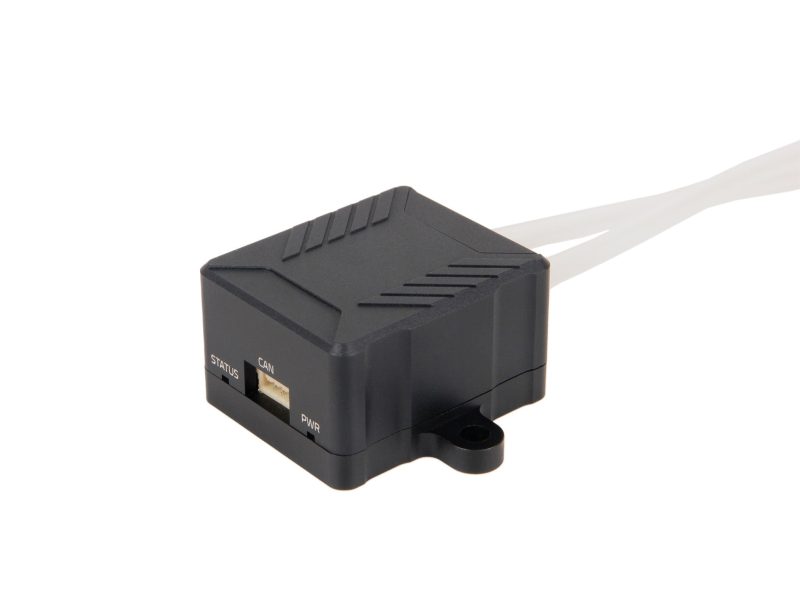
Para montagens de asa fixa e VTOL com PX4 e ArduPilot, oSensor de Velocidade do Ar DroneCAN Holybro com DLVRé a opção padrão moderna: precisão superior a 1%, faixa de medição de até 320 km/h, configuração automática pelo barramento CAN e um único cabo de 4 pinos em vez de longos trechos I2C. Os sensores I2C clássicos ainda fazem sentido, porém — oMS4525DO, AS1318C e MS5525DSOcustam metade do preço (US$ 59,99 vs US$ 109), pesam 2,6–4,1 g contra 17,4 g e consomem apenas 1,4–3 mA contra os ~100 mA do DLVR. Este guia decodifica a tabela comparativa da própria Holybro para você escolher o sensor certo para sua aeronave, autopiloto e perfil de missão.
Por que os Dados de Velocidade do Ar Importam em Drones de Asa Fixa e VTOL
Um multirrotor voa apenas com a velocidade do GPS, mas um avião ou VTOL que entra em estol em baixa velocidade e ultrapassa o limite em alta velocidade precisa saber a velocidade do ar sobre a asa. O sensor de velocidade do ar mede a pressão diferencial entre um tubo de pitot voltado para frente e uma porta estática, e o autopiloto usa essa leitura para controlar acelerador, velocidade de cruzeiro e margens de estol. Dados ruins de velocidade do ar são uma das causas clássicas de quedas de asa fixa em autopiloto: um offset introduzido por um cabo longo do sensor, um ponto zero à deriva ou um erro induzido por temperatura podem fazer o controlador acreditar que a aeronave voa mais rápido ou mais devagar do que realmente voa. É exatamente por isso que os projetos mais recentes da Holybro passaram de saídas I2C de estilo analógico para sensores totalmente digitais com compensação de temperatura — e, no DroneCAN DLVR, para um protocolo de barramento imune a ruído.
Os Quatro Sensores Comparados: Tabela Completa de Especificações
A Holybro publica uma tabela comparativa que cobre o DLVR (duas variantes) e três sensores I2C de precisão padrão. Aqui estão esses dados, completos:
| Especificação | DLVR-L10D | DLVR-L20D | AS1318C / MS4525DO | MS5525DSO |
|---|---|---|---|---|
| Interface | DroneCAN | DroneCAN | I2C (0x28H) | I2C (0x76) |
| Faixa padrão (psi) | 0.363 | 0.725 | 1 | 1 |
| Banda de erro total | ±0,3% Span | ±1% FSS | ±1% FSS | ±2,5% FSS |
| Velocidade do ar máx. (km/h) | 226.8 | 320 | 360 | 360 |
| Temp. compensada (°C) | 0~70 | 0~60 | -10~85 / 0~85 | 0~85 |
| Temp. de operação (°C) | -25~85 | -20~85 | -25~105 | -40~125 |
| Tempo de atualização (ms) | 0.4~9.5 | 0.5 | 0.5 | 0.48~9.04 |
| Corrente (mA) | ~100 | ~100 | ~3 | ~1.4 |
| Peso do módulo (g) | 17.4 | 17.4 | 4.1 | 2.6 |
Três números decidem a maioria das compras. Primeiro, a banda de erro: os ±0,3% de span do DLVR-L10D são o valor mais apertado da linha — cerca de três vezes mais apertado que os ±2,5% FSS do MS5525DSO. Segundo, a interface: apenas as variantes DLVR usam DroneCAN; as outras três falam I2C em endereços fixos (0x28H ou 0x76). Terceiro, o peso: o módulo DLVR pesa 17,4 g sozinho — 38,3 g com o tubo de pitot e a mangueira — enquanto os módulos I2C pesam 2,6–4,1 g.
O que o DroneCAN DLVR Acrescenta em Relação ao I2C
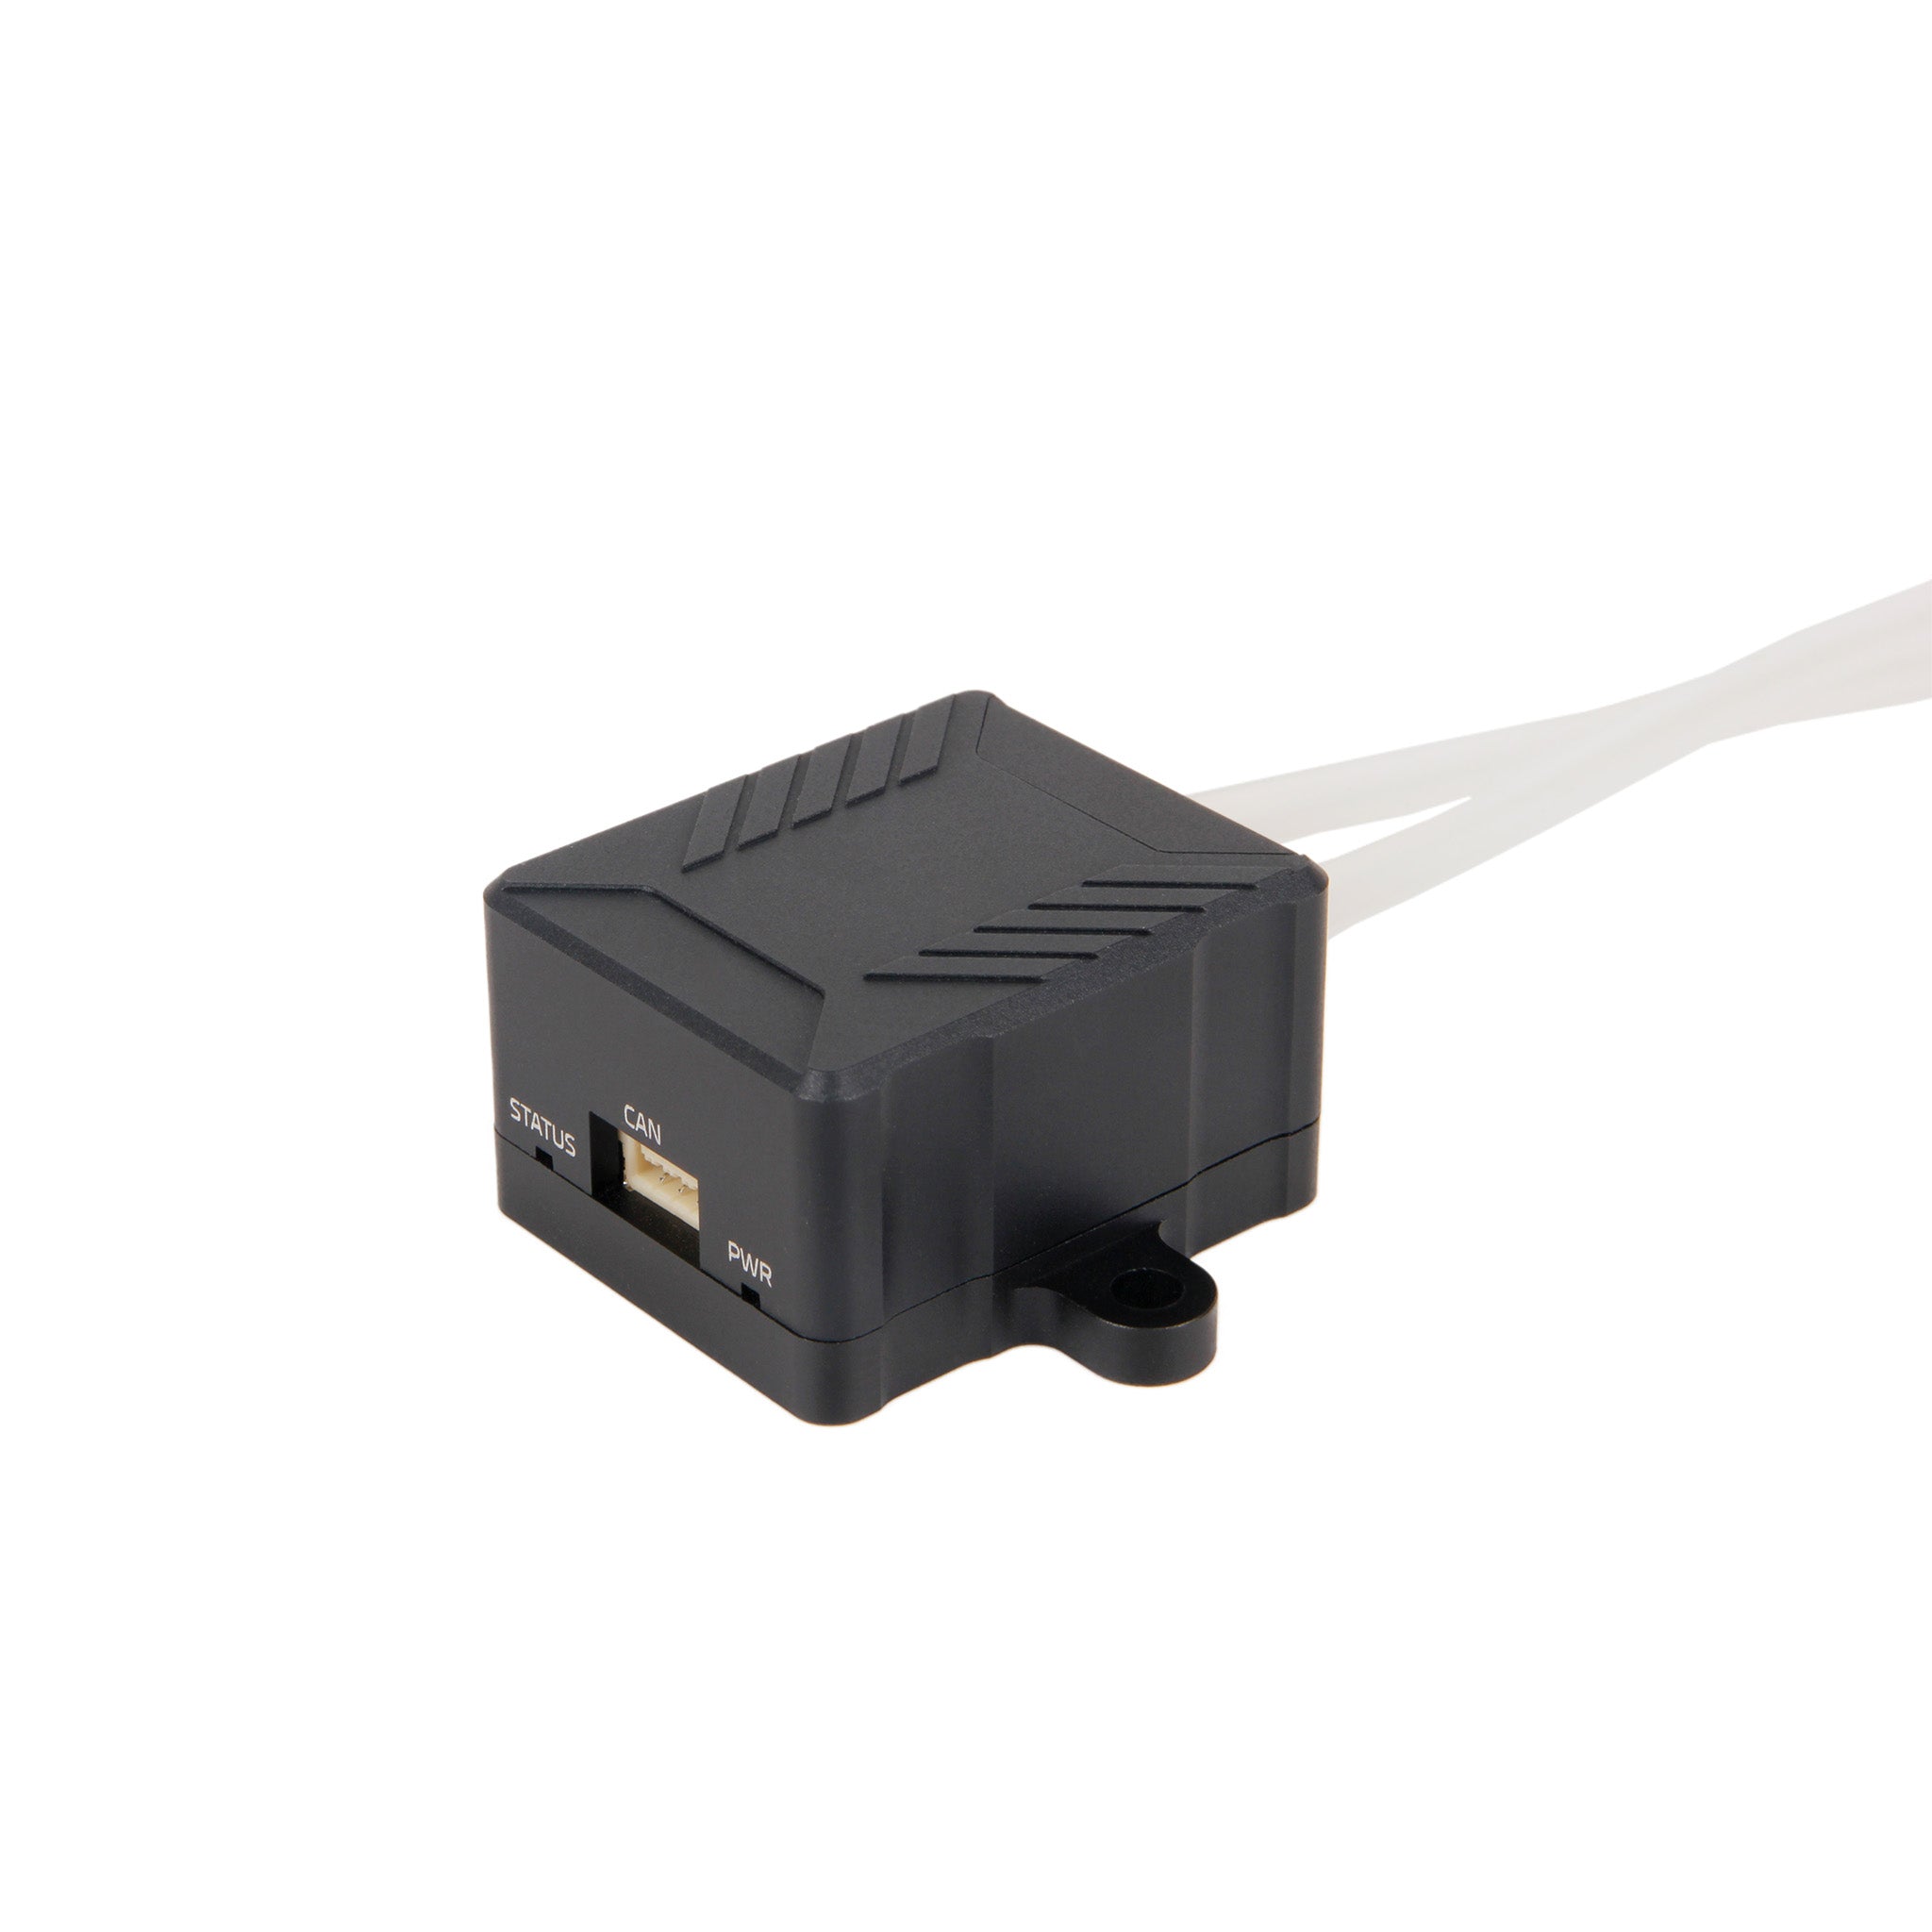
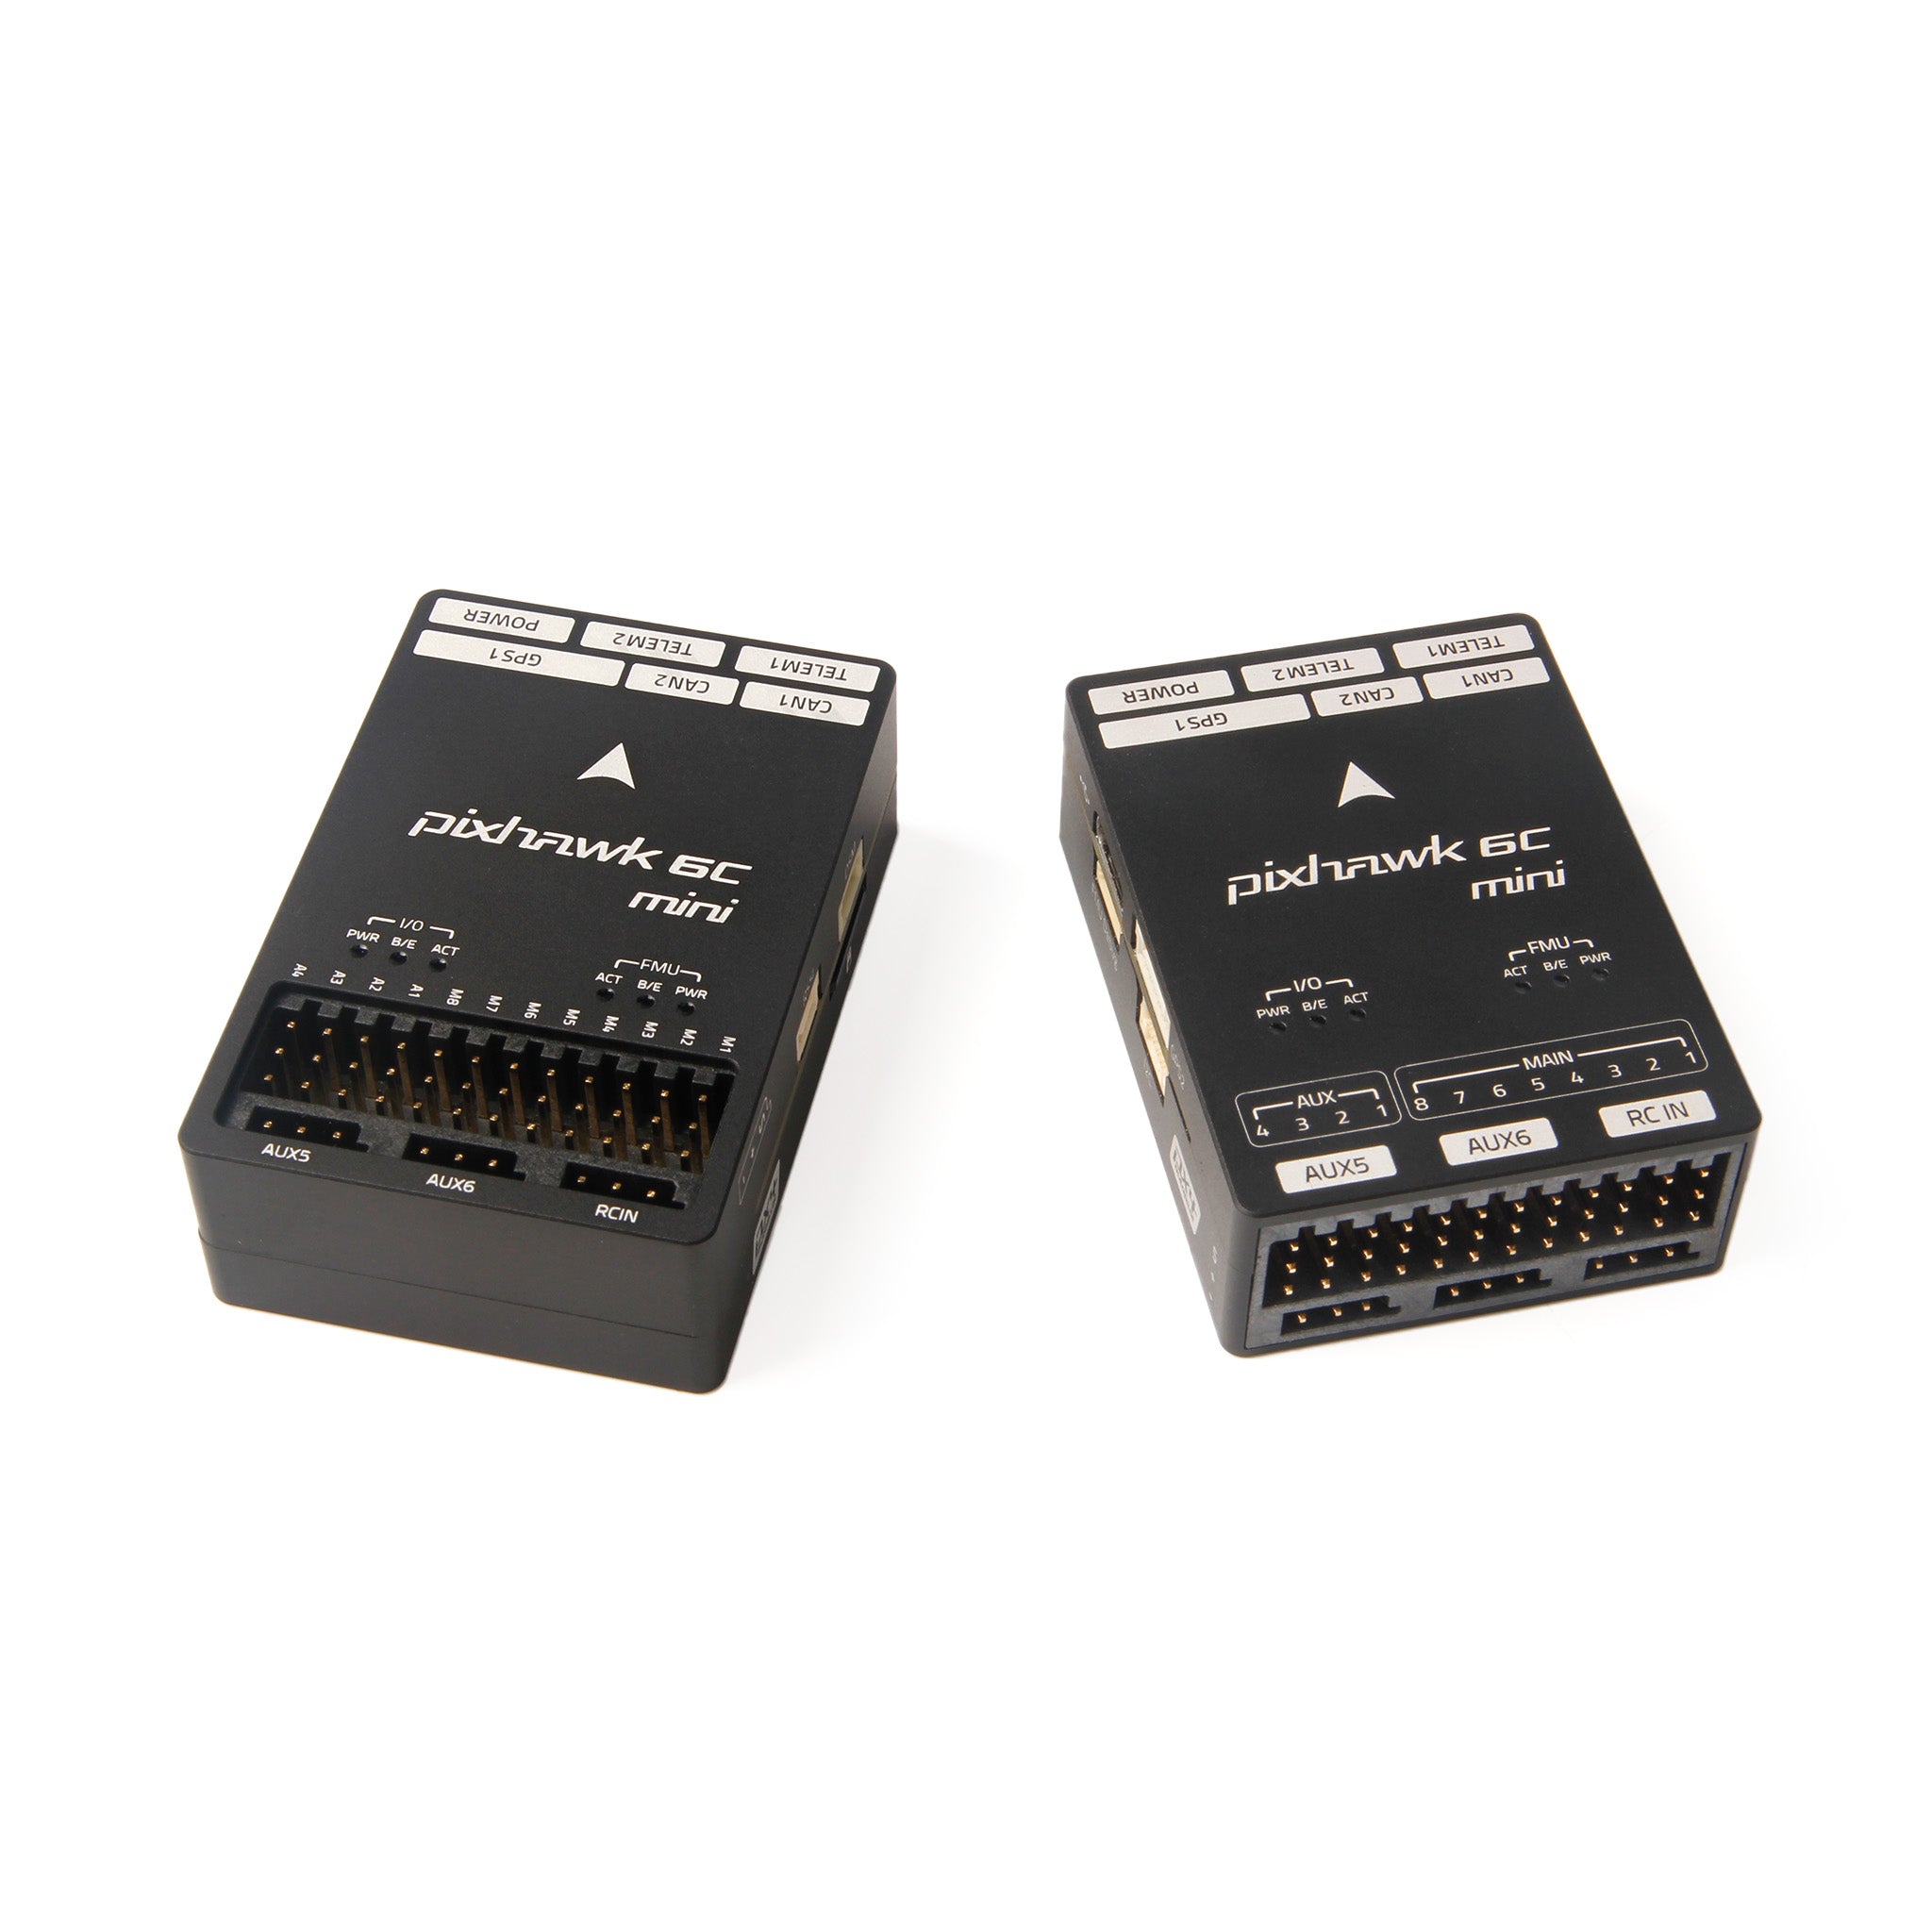
O sensor DLVR em si é um componente ALLSENSORS baseado na tecnologia CoBeam, escolhido pela alta precisão e baixa deriva térmica. Mas a maior diferença está no encapsulamento. O módulo roda firmware ArduPilot AP-Periph DroneCAN em um microcontrolador STM32G473CE (170 MHz, 128KB RAM, 512KB Flash), então aparece no barramento CAN com configuração automática — sem malabarismos de endereço I2C e sem o ruído de estilo analógico induzido por cabos longos, sobre o qual a documentação dos sensores padrão alerta explicitamente. Um toggle de software controla a resistência de terminação CAN, e a carcaça de alumínio é classificada para operação de -20 a 85 °C. Qualquer controladora de voo com interface CAN rodando PX4 ou ArduPilot funciona, incluindo aPixhawk 6C Mini, e a configuração está documentada no guia de início rápido da Holybro. As contrapartidas são o consumo de ~100 mA, o peso do módulo de 17,4 g e o preço de US$ 109 — tudo pago pela precisão de nível industrial superior a 1% em uma ampla faixa de temperatura.
Escolhendo entre DLVR-L10D e DLVR-L20D
O sensor DroneCAN é fornecido em duas faixas de pressão, e a escolha está diretamente ligada ao envelope de velocidade da sua aeronave. O L10D cobre 0–2500 Pa, o que corresponde a 0–226,8 km/h (141 mph) de velocidade aerodinâmica com uma classificação de pico de 75 kPa — a escolha certa para cruzeiros lentos, aviões de treino e mapeamento de longa autonomia. O L20D estende-se até 5000 Pa e 320 km/h (200 mph) com uma classificação de pico de 125 kPa, para airframes mais rápidos e transições VTOL de alta velocidade. Ambos apresentam a mesma precisão de classe ±0,3% da escala no nível do sensor, a mesma interface DroneCAN e a mesma resolução de pressão de 14 bits com resolução de temperatura de 11 bits. Compre a faixa que corresponde ao seu voo normal mais rápido — não pague por uma margem de 320 km/h que um avião de levantamento a 60 km/h nunca usará.
Quando um Sensor I2C Padrão Ainda É a Melhor Compra
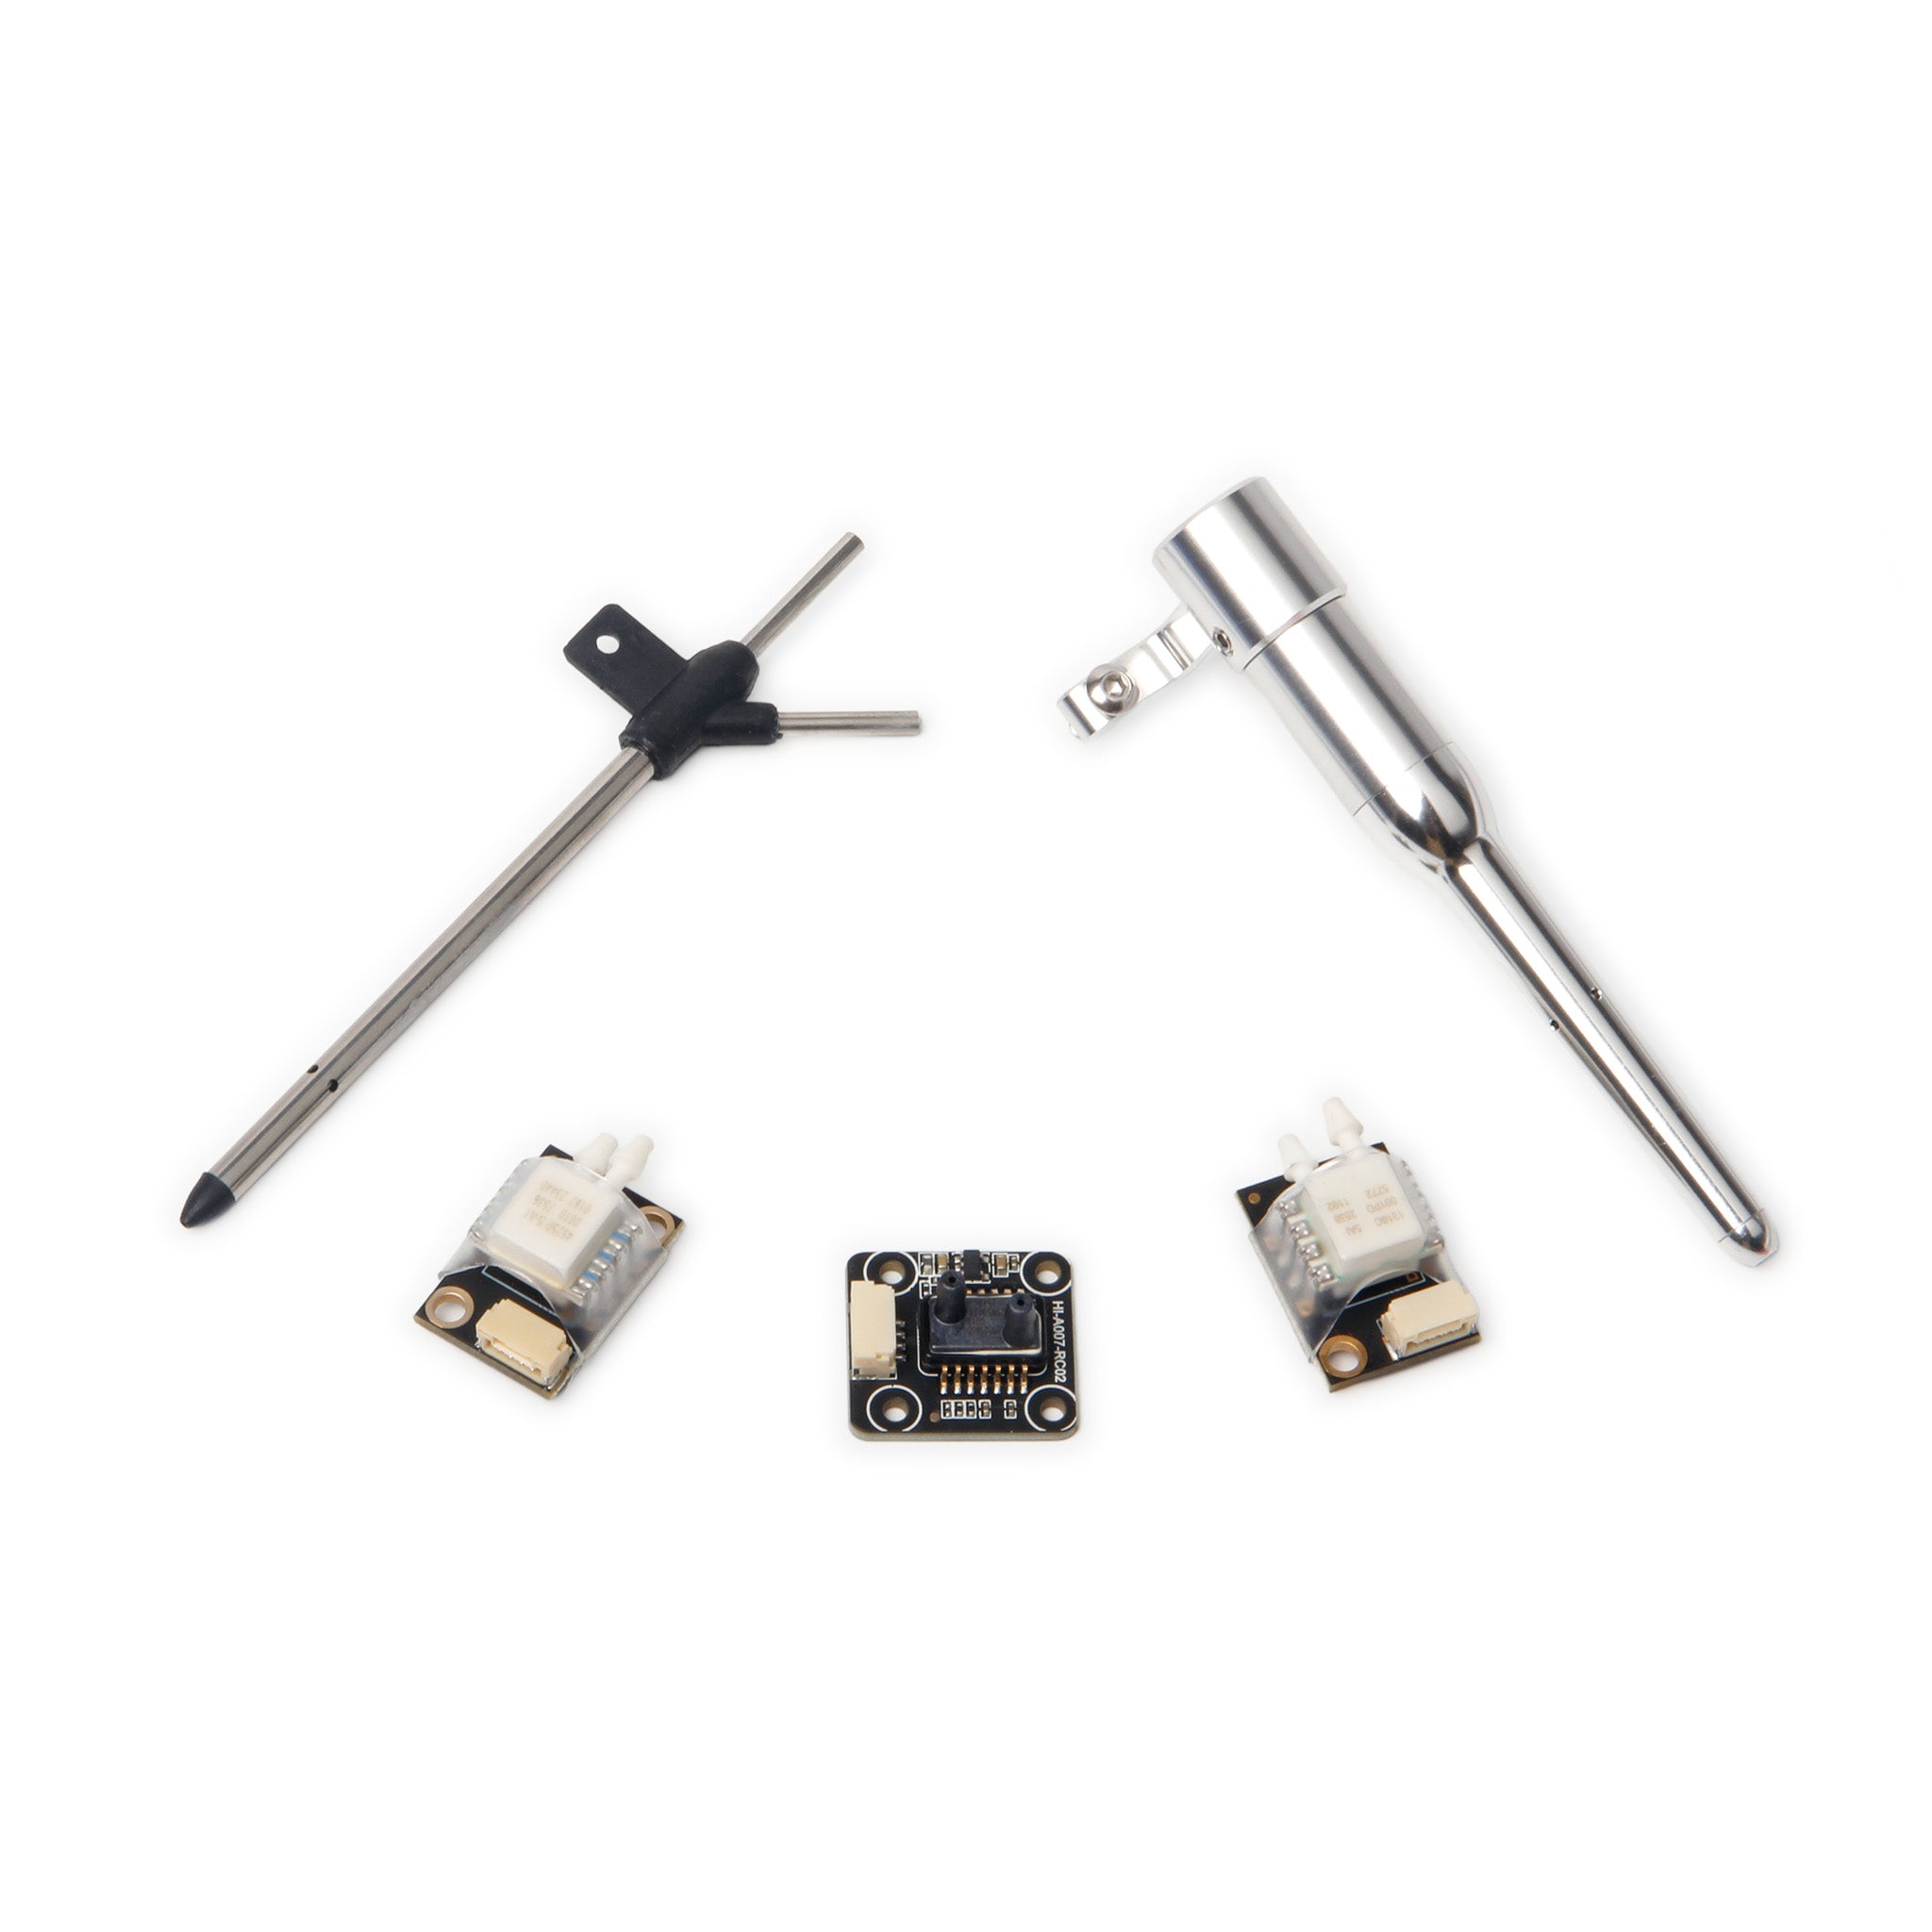
Para a maioria das montagens de hobby e comerciais leves, o kit de precisão padrão de $59,99 entrega tudo o que o controlador de voo precisa. Todos os três sensores I2C vêm com compensação de temperatura, e a abordagem de medição é inteligente: o módulo lê a temperatura para converter a velocidade aerodinâmica indicada em velocidade aerodinâmica verdadeira usando o sensor de pressão estática já presente no controlador de voo, e como fica longe dos processadores que geram calor, a leitura de temperatura permanece próxima da ambiente. Compatíveis com todos os controladores de voo Holybro e Pixhawk com ArduPilot e PX4, montam-se através de furos padrão M3 ou 6-32. Dentro do trio, as diferenças são subtis: o AS1318C e o MS4525DO partilham precisão de ±1% FSS e uma faixa de 1 psi, com uma janela compensada mais ampla de -10~85 °C no AS1318C, enquanto o MS5525DSO troca precisão (±2,5% FSS) por resolução de 24 bits, consumo de ~1,4 mA, peso de 2,6 g e um envelope de operação extremo de -40~125 °C. Montagens de asa que já usam um controlador específico para asa como oKakute F405-Wing Minisão exatamente onde estes módulos I2C leves se destacam — e o nossoguia de montagem de asa fixamostra como um se integra numa airframe completa.
Tubos de Pitot e Kits: PT40 vs PT60
A precisão do sensor vale pouco sem um tubo de pitot corretamente dimensionado, e ambas as famílias de produtos são fornecidas em conformidade. O DroneCAN DLVR é oferecido em três kits: apenas o sensor, com um tubo de pitot PT40, ou com um PT60 — cada um incluindo 100 cm de tubo de borracha e um cabo GH 4P. A família de precisão padrão segue a mesma lógica com 40 cm de tubo nos kits MS4525/AS1318C e 100 cm no kit MS5525DSO, além de tubos PT40 e PT60 avulsos se precisar de substituição. Combine o tubo com o nariz da airframe: um PT60 mais longo é adequado para fuselagens maiores onde o sensor fica mais longe do fluxo de ar limpo, enquanto o PT40 mantém a cablagem curta em aviões compactos.
Perguntas Frequentes
Que sensor de velocidade aerodinâmica devo escolher para PX4 ou ArduPilot?
Se o seu controlador de voo tem uma porta CAN livre e o orçamento permite $109, o DroneCAN DLVR é a opção mais forte: precisão superior a 1%, configuração automática do bus e imunidade a ruído induzido por cabos. Se voa numa montagem mais leve e económica ou precisa de poupar cada grama, o kit I2C de $59,99 — MS4525DO ou AS1318C para especificações equilibradas, MS5525DSO para peso e corrente mínimos — é totalmente suportado em todos os controladores Pixhawk e Holybro com ambas as stacks de firmware.
Qual é a diferença entre o DLVR-L10D e o DLVR-L20D?
Faixa de pressão e limite de velocidade. O L10D mede até 2500 Pa, equivalente a 226,8 km/h de velocidade aerodinâmica, com uma pressão de pico de 75 kPa; o L20D duplica isso para 5000 Pa e 320 km/h com uma classificação de pico de 125 kPa. Tudo o resto — interface DroneCAN, resolução de pressão de 14 bits, consumo de ~100 mA e construção do módulo — é idêntico, por isso escolha estritamente pela velocidade máxima da sua airframe.
Porque é que o DroneCAN é mais fiável do que o I2C para sensores de velocidade aerodinâmica?
O I2C foi projetado para links curtos a bordo, e em airframes o sensor frequentemente fica a um metro ou mais do autopiloto, onde a capacitância do cabo e o ruído elétrico induzido pelos motores corrompem as leituras — a própria documentação da Holybro observa que os sensores clássicos não sofrem de “ruído induzido por cabos longos” apenas em seu design diferencial digital, enquanto o barramento em si permanece sensível. O DroneCAN envolve os dados em um protocolo de barramento diferencial com verificação CRC e configuração automática de nós, de modo que o sensor se registra automaticamente no barramento e o flight controller recebe mensagens validadas.
Qual faixa de velocidade aerodinâmica eu realmente preciso?
Dimensione o sensor para sua velocidade de cruzeiro normal mais rápida, com margem, não para sua velocidade teórica de mergulho. Um avião de mapeamento em cruzeiro a 60–90 km/h se encaixa confortavelmente no teto de 226,8 km/h do DLVR-L10D; um VTOL rápido ou asa de corrida se aproximando de 250–320 km/h precisa do L20D ou de um sensor I2C de 1 psi classificado para 360 km/h. O excesso de faixa custa resolução onde você realmente voa, já que os dispositivos de fundo de escala de 1 psi distribuem seus 14 bits por uma faixa de pressão mais ampla.
O DLVR inclui um tubo de pitot?
Depende do SKU: o pacote base contém o módulo sensor, 100 cm de tubo de borracha e um cabo GH 4P, enquanto outros dois kits adicionam um tubo de pitot PT40 ou PT60. Os kits de precisão padrão incluem o sensor e o tubo, com tubos PT40 e PT60 disponíveis separadamente. Reserve orçamento para o tubo desde o início — o sensor não consegue medir velocidade aerodinâmica sem um.
A Conclusão
A linha de sensores de velocidade aerodinâmica da Holybro se divide claramente: oDroneCAN DLVRpara precisão de nível industrial, confiabilidade do barramento CAN e margem de 320 km/h por $109, e a famíliaI2Cpor $59,99 para builds onde 4 g de peso e 3 mA de corrente importam mais do que ±0,3% da faixa. Ambos são plug-and-play no PX4 e ArduPilot. Adicione o tubo de pitot correto, monte-o longe do fluxo das hélices, e sua asa fixa ou VTOL voará suas missões de autopiloto com dados de velocidade aerodinâmica confiáveis.