
Guida al sensore di velocità dell’aria DroneCAN: DLVR vs MS4525 vs MS5525
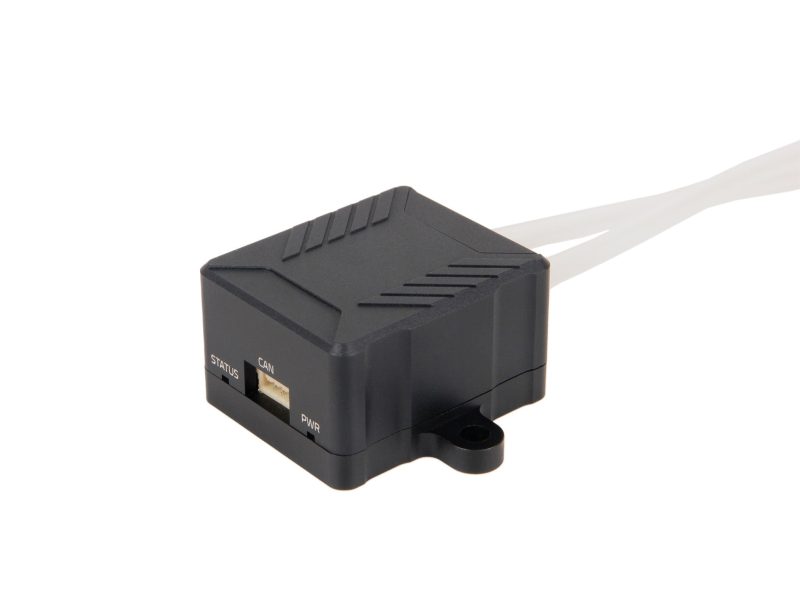
Per build a ala fissa e VTOL con PX4 e ArduPilot, ilHolybro DroneCAN Airspeed Sensor con DLVRè la scelta predefinita moderna: precisione migliore dell’1%, range di misura fino a 320 km/h, configurazione automatica sul bus CAN e un singolo cavo a 4 pin invece dei lunghi collegamenti I2C. I classici sensori I2C restano comunque validi — ilMS4525DO, AS1318C e MS5525DSOcostano la metà ($59,99 contro $109), pesano 2,6–4,1 g contro 17,4 g e assorbono solo 1,4–3 mA contro i ~100 mA del DLVR. Questa guida decodifica la tabella comparativa di Holybro per scegliere il sensore giusto per il tuo airframe, autopilota e profilo di missione.
Perché i dati di airspeed contano sui drone ad ala fissa e VTOL
Un multirotore vola solo con la velocità GPS, ma un aereo o un VTOL che stalla a bassa velocità e supera i limiti ad alta velocità deve sapere quanto velocemente l’aria scorre sull’ala. Il sensore di airspeed misura la pressione differenziale tra un tubo di Pitot rivolto in avanti e una presa statica, e l’autopilota usa questa lettura per controllare throttle, velocità di crociera e margini di stallo. Dati di airspeed errati sono una delle cause classiche di crash in autopilota sugli ala fissa: un offset introdotto da un lungo cavo del sensore, uno zero point che va alla deriva o un errore indotto dalla temperatura possono far credere al controllore che il velivolo voli più veloce o più lento di quanto realmente faccia. È proprio per questo che i nuovi design Holybro sono passati da uscite I2C di tipo analogico a sensori completamente digitali con compensazione in temperatura — e, sul DroneCAN DLVR, a un protocollo bus immune ai disturbi.
I quattro sensori a confronto: tabella completa delle specifiche
Holybro pubblica un’unica tabella comparativa che copre il DLVR (due varianti) e tre sensori I2C a precisione standard. Ecco i dati, completi:
| Specifica | DLVR-L10D | DLVR-L20D | AS1318C / MS4525DO | MS5525DSO |
|---|---|---|---|---|
| Interfaccia | DroneCAN | DroneCAN | I2C (0x28H) | I2C (0x76) |
| Range standard (psi) | 0.363 | 0.725 | 1 | 1 |
| Banda di errore totale | ±0,3% Span | ±1% FSS | ±1% FSS | ±2,5% FSS |
| Airspeed max (kph) | 226.8 | 320 | 360 | 360 |
| Temp. compensata (°C) | 0~70 | 0~60 | -10~85 / 0~85 | 0~85 |
| Temp. di esercizio (°C) | -25~85 | -20~85 | -25~105 | -40~125 |
| Tempo di aggiornamento (ms) | 0.4~9.5 | 0.5 | 0.5 | 0.48~9.04 |
| Corrente (mA) | ~100 | ~100 | ~3 | ~1.4 |
| Peso modulo (g) | 17.4 | 17.4 | 4.1 | 2.6 |
Tre numeri decidono la maggior parte degli acquisti. Primo, la banda di errore: il ±0,3% dello span del DLVR-L10D è il valore più stretto della gamma — circa tre volte più stretto del ±2,5% FSS del MS5525DSO. Secondo, l’interfaccia: solo le varianti DLVR usano DroneCAN; gli altri tre parlano I2C a indirizzi fissi (0x28H o 0x76). Terzo, il peso: il modulo DLVR pesa 17,4 g da solo — 38,3 g con tubo di Pitot e tubicino — mentre i moduli I2C pesano 2,6–4,1 g.
Cosa aggiunge il DroneCAN DLVR rispetto a I2C
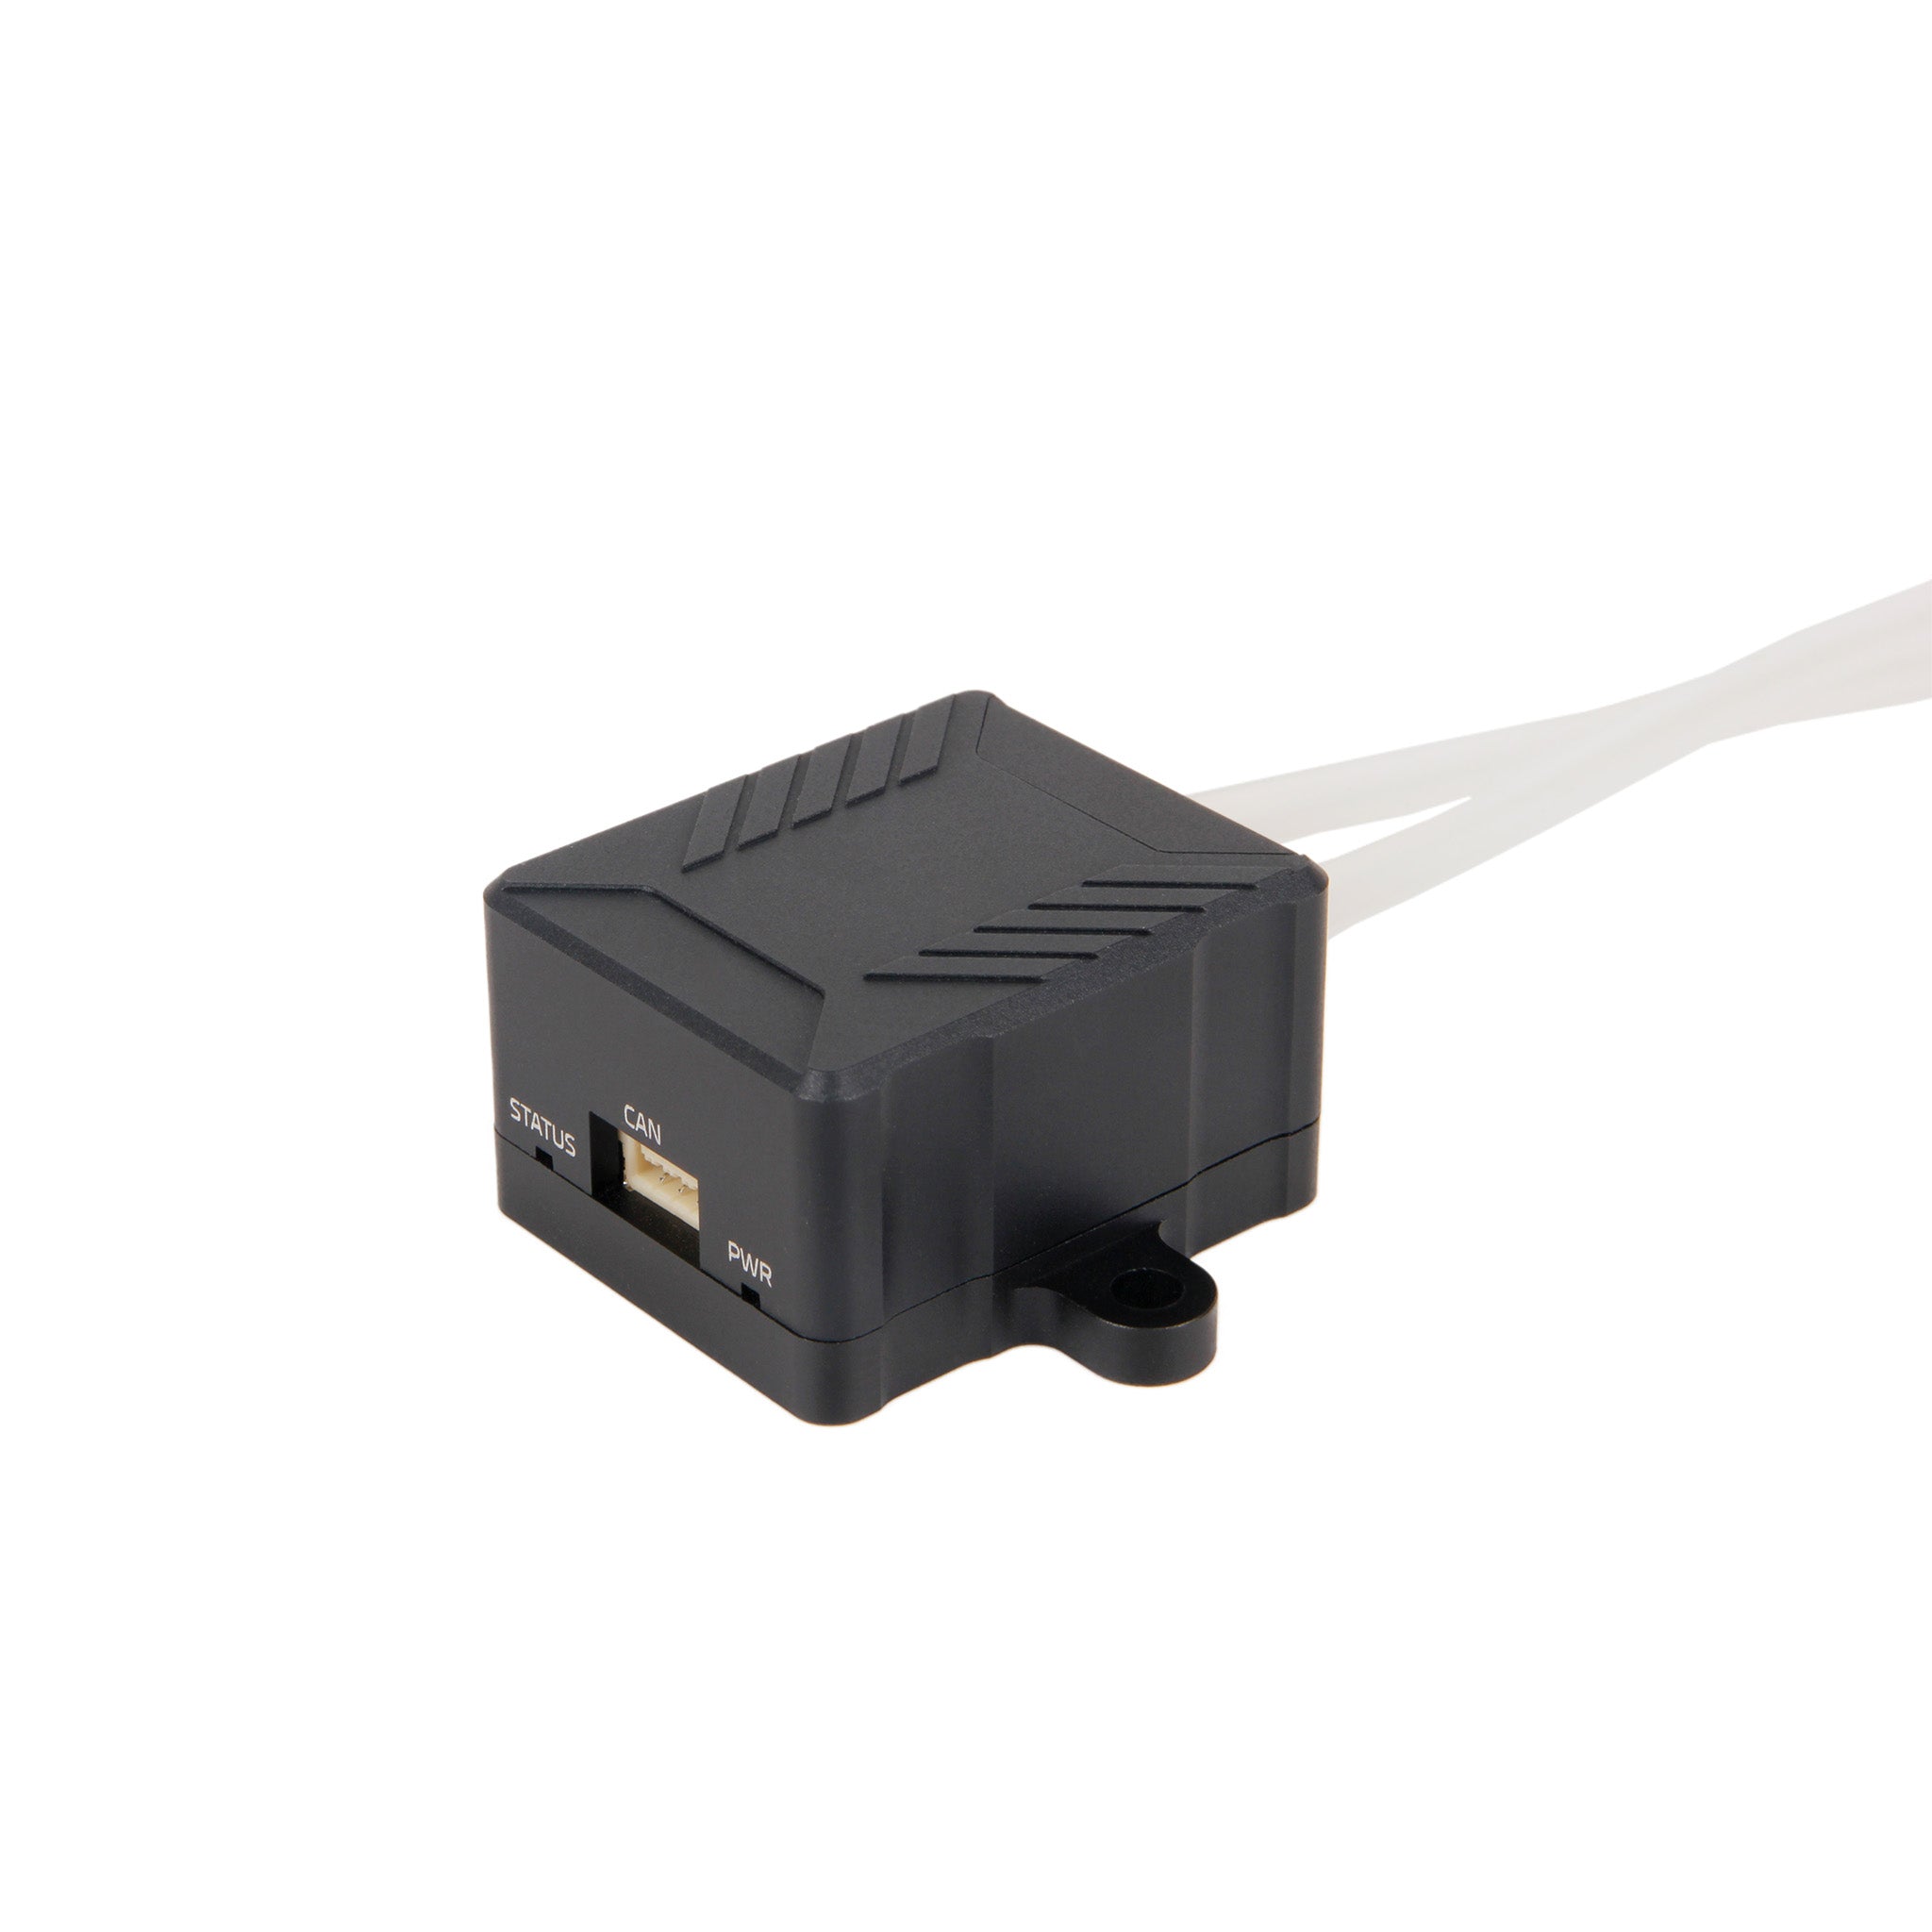
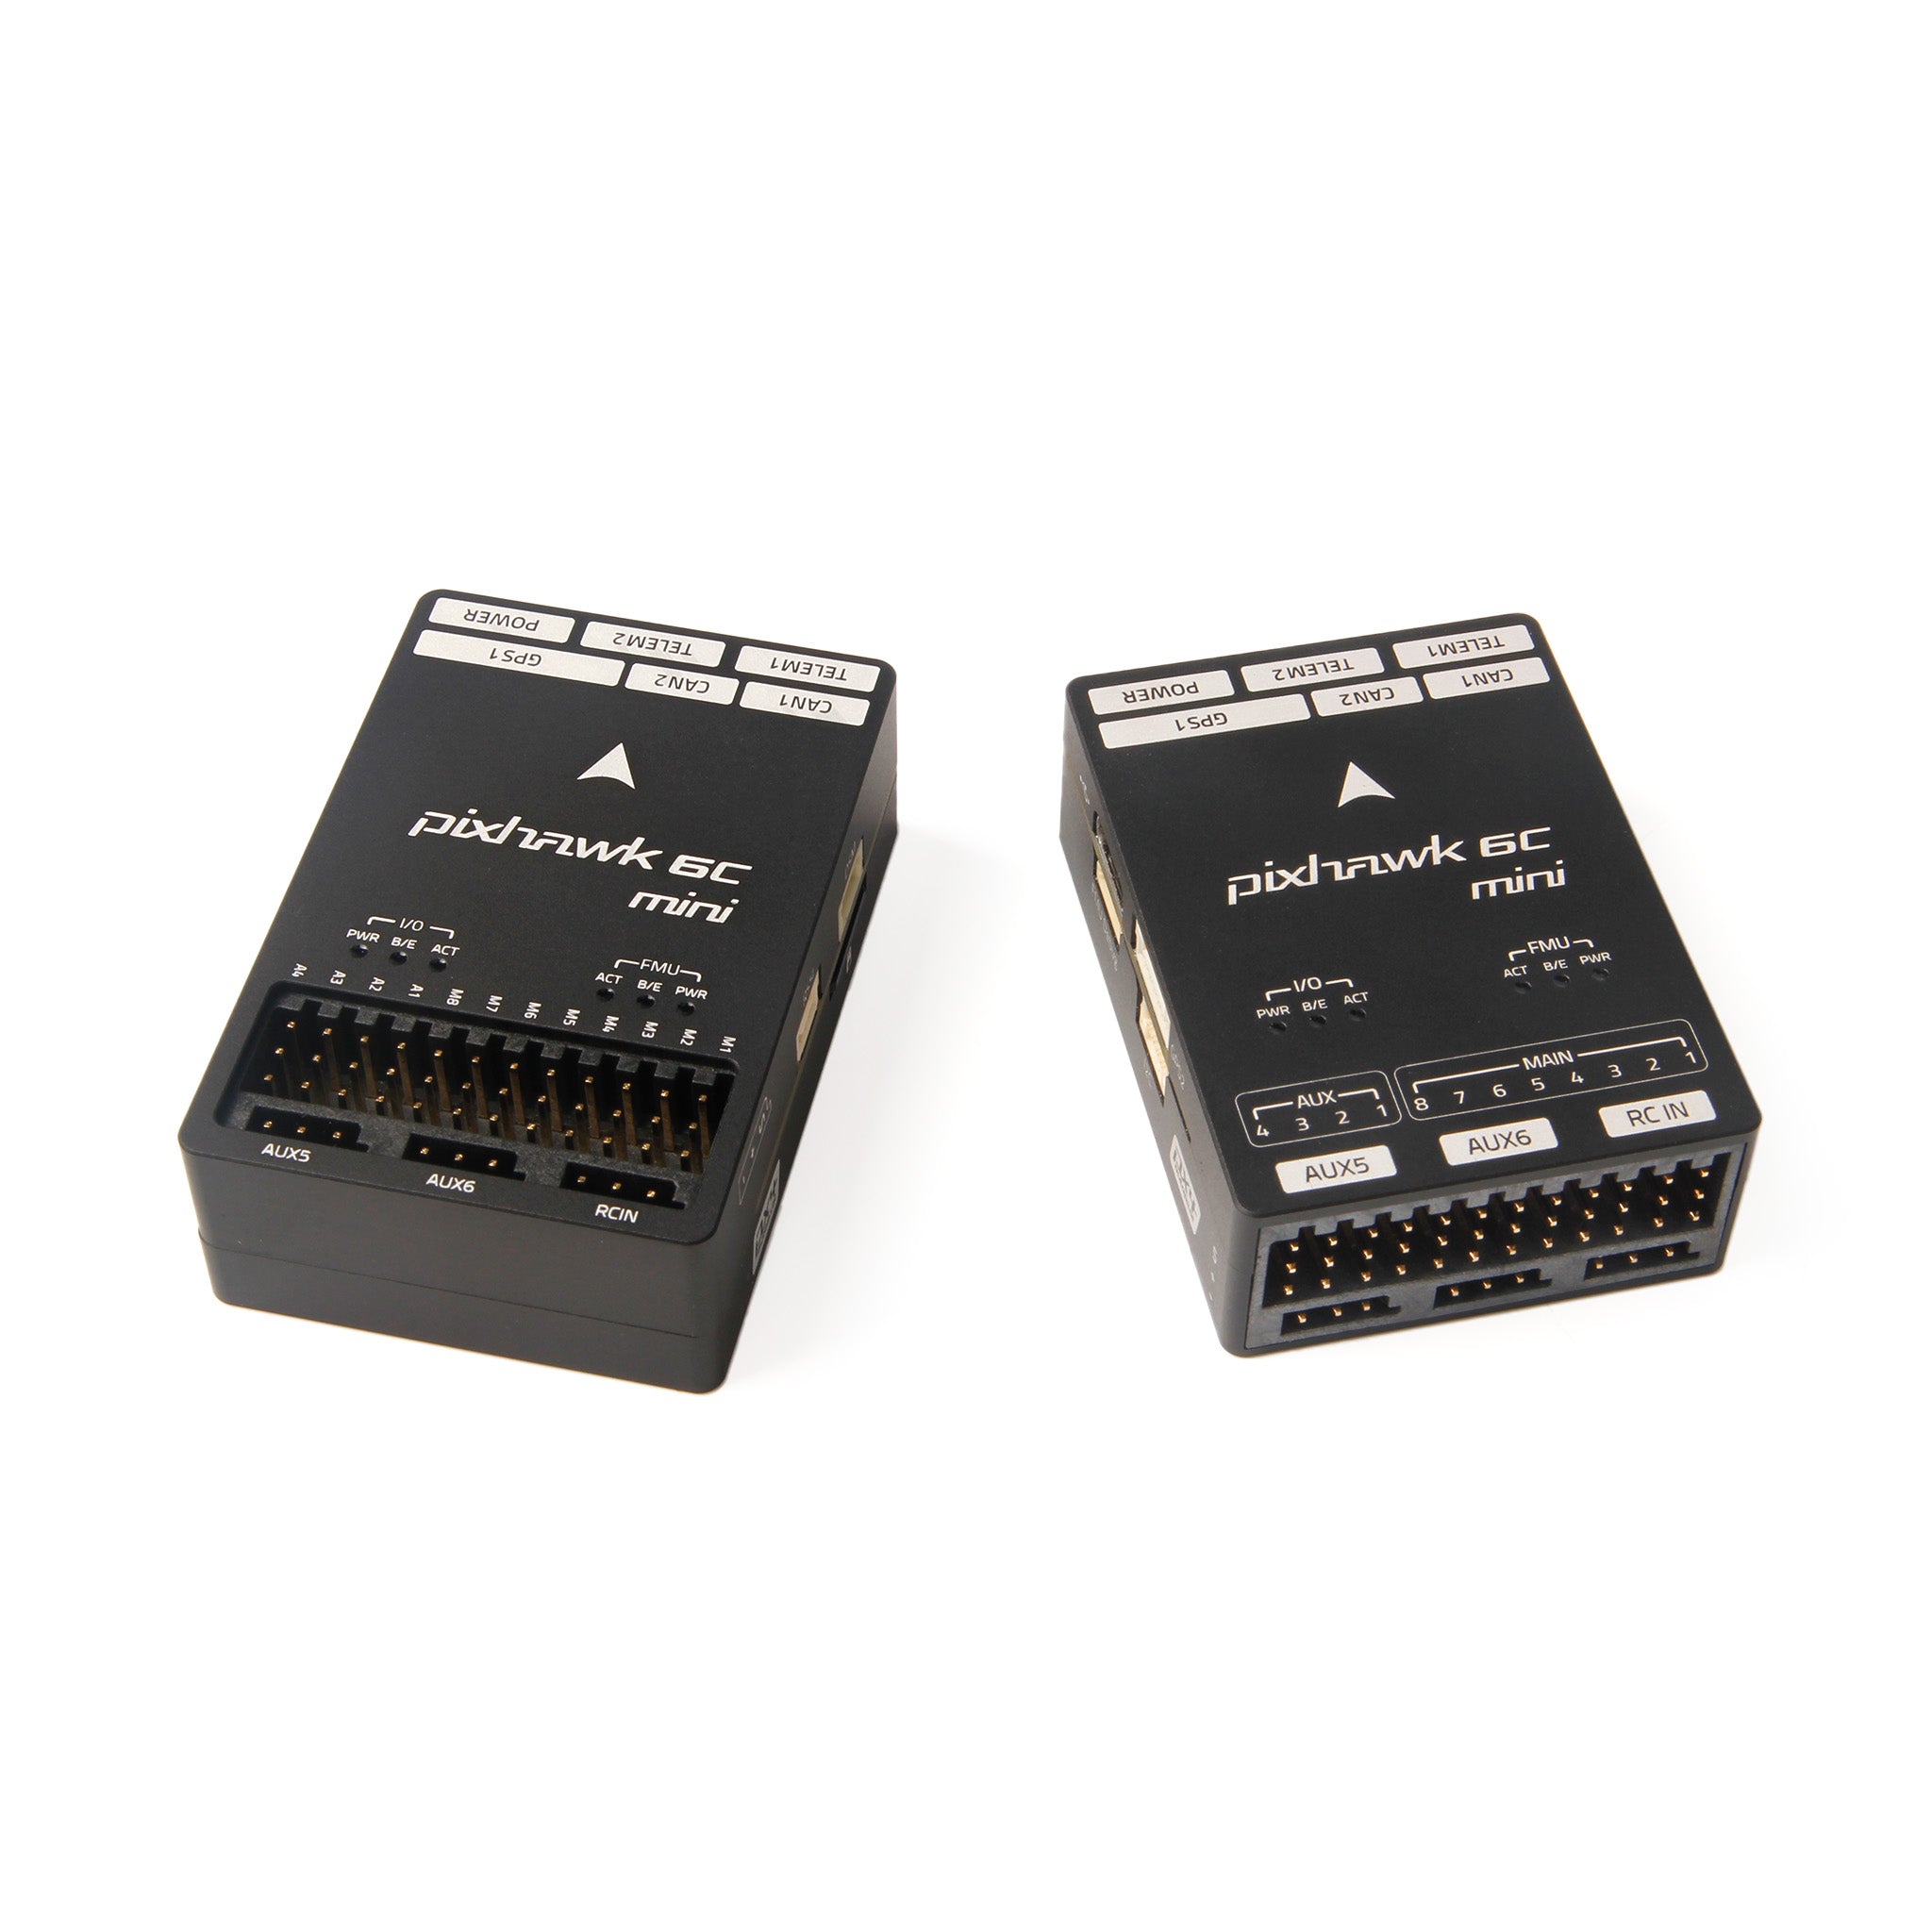
Il sensore DLVR è un componente ALLSENSORS basato sulla tecnologia CoBeam, scelto per l’alta precisione e la bassa deriva in temperatura. Ma la differenza più grande è il packaging. Il modulo esegue il firmware ArduPilot AP-Periph DroneCAN su un microcontrollore STM32G473CE (170 MHz, 128KB RAM, 512KB Flash), così appare sul bus CAN con configurazione automatica — niente da gestire con indirizzi I2C e nessun disturbo di tipo analogico indotto dai lunghi cavi, di cui la documentazione dei sensori standard avverte esplicitamente. Un toggle software gestisce la resistenza di terminazione CAN, e il guscio in alluminio è omologato per il funzionamento da -20 a 85 °C. Funziona qualsiasi flight controller con interfaccia CAN che esegua PX4 o ArduPilot, incluso ilPixhawk 6C Mini, e la configurazione è documentata nella quick-start guide di Holybro. I compromessi sono l’assorbimento di ~100 mA, il peso del modulo di 17,4 g e il prezzo di $109 — tutti pagati per una precisione di livello industriale migliore dell’1% su un ampio range di temperatura.
Scegliere tra DLVR-L10D e DLVR-L20D
Il sensore DroneCAN è disponibile in due intervalli di pressione, e la scelta si mappa direttamente sull’inviluppo di velocità del tuo aeromobile. L’L10D copre 0–2500 Pa, che corrisponde a 0–226,8 km/h (141 mph) di velocità relativa con una pressione di scoppio di 75 kPa — la scelta giusta per cruiser lenti, aerei da addestramento e mappatori a lunga autonomia. L’L20D si estende a 5000 Pa e 320 km/h (200 mph) con una pressione di scoppio di 125 kPa, per telai più veloci e transizioni VTOL ad alta velocità. Entrambi offrono la stessa precisione di classe ±0,3% del fondo scala a livello di sensore, la stessa interfaccia DroneCAN e la stessa risoluzione di pressione a 14 bit con risoluzione di temperatura a 11 bit. Acquista l’intervallo che corrisponde alla tua velocità massima di volo normale — non pagare per un margine di 320 km/h che un aereo da rilievo a 60 km/h non userà mai.
Quando un sensore I2C standard è ancora l’acquisto migliore
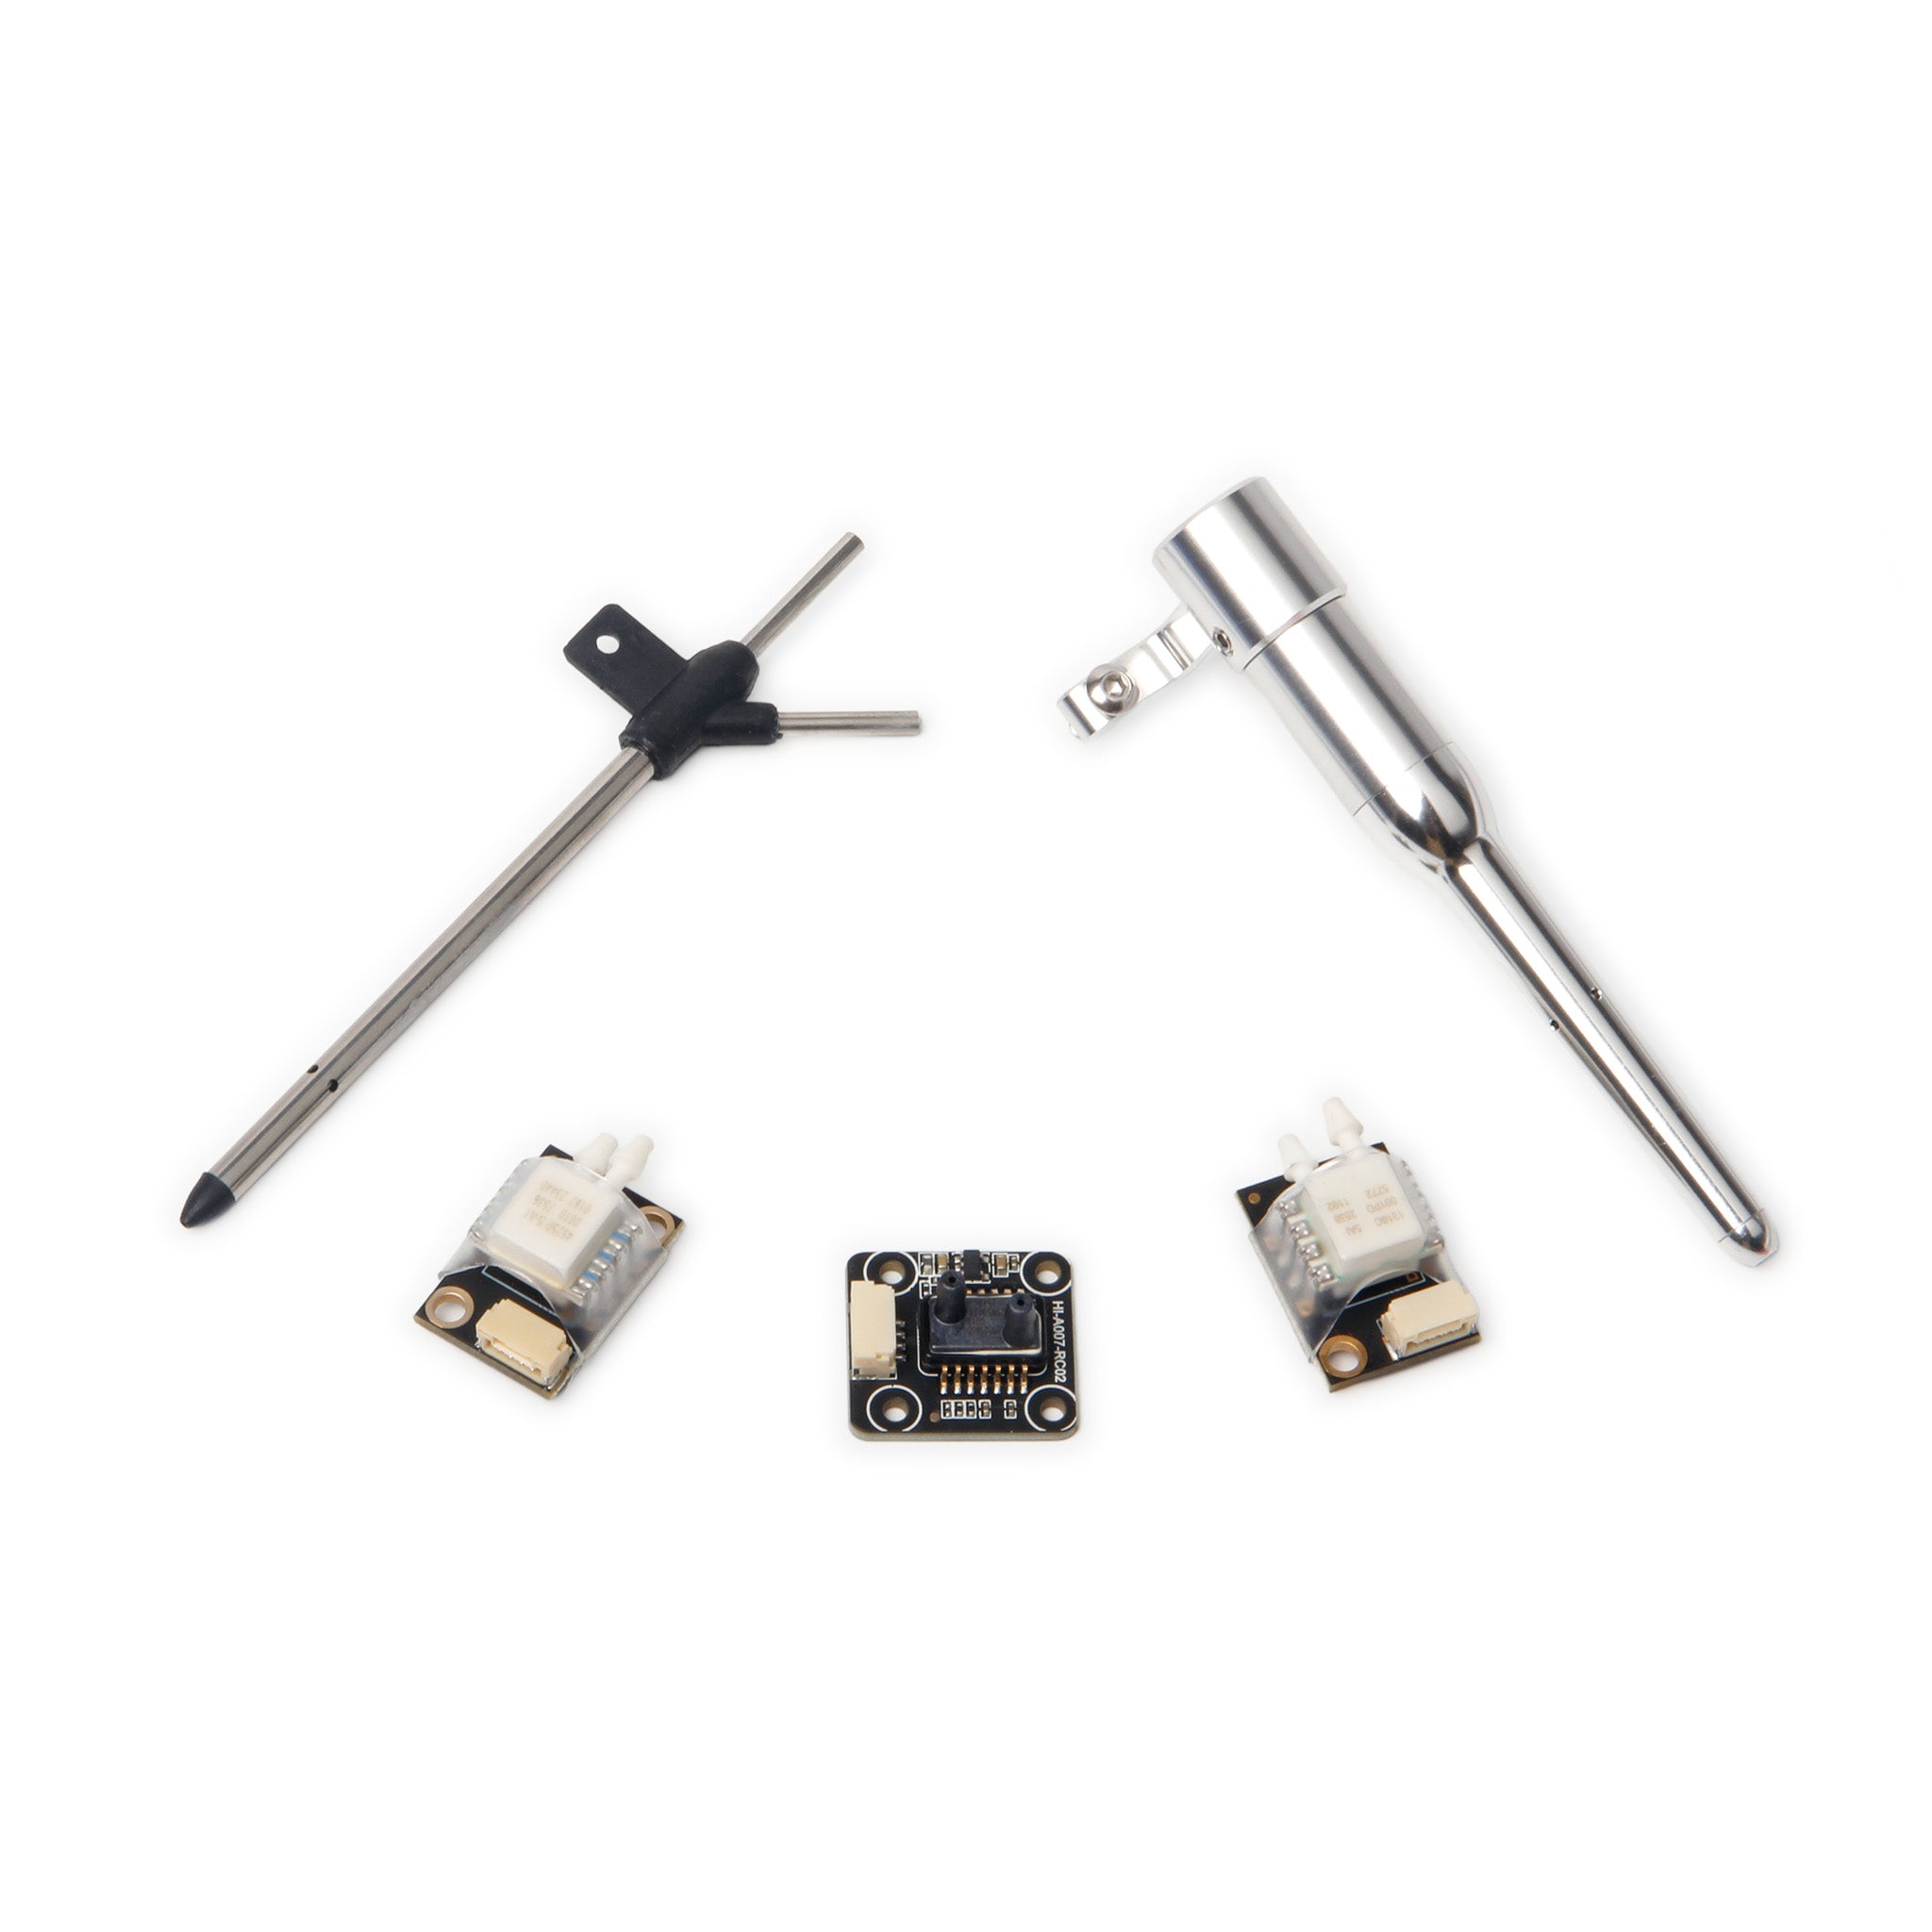
Per la maggior parte delle costruzioni hobbistiche e light-commercial, il kit a precisione standard da $59,99 offre tutto ciò che serve al flight controller. Tutti e tre i sensori I2C sono dotati di compensazione in temperatura, e l’approccio di misurazione è intelligente: il modulo legge la temperatura per convertire la velocità relativa indicata in velocità relativa reale usando il sensore di pressione statica già presente sul flight controller, e poiché è lontano dai processori che generano calore, la lettura di temperatura rimane vicina a quella ambiente. Supportati su tutti i flight controller Holybro e Pixhawk con ArduPilot e PX4, si montano tramite fori standard M3 o 6-32. All’interno della triade, le differenze sono sottili: l’AS1318C e l’MS4525DO condividono una precisione di ±1% FSS e un intervallo di 1 psi con una finestra compensata più ampia da -10 a 85 °C sull’AS1318C, mentre l’MS5525DSO scambia precisione (±2,5% FSS) con risoluzione a 24 bit, consumo di ~1,4 mA, peso di 2,6 g e un inviluppo operativo estremo da -40 a 125 °C. Le costruzioni alari che utilizzano già un controller specifico per ala come ilKakute F405-Wing Minisono esattamente il campo in cui questi moduli I2C leggeri eccellono — e la nostraguida alla costruzione di ala fissamostra come uno si inserisce in un telaio completo.
Tubi di Pitot e kit: PT40 vs PT60
La precisione del sensore conta poco senza un tubo di Pitot di dimensioni corrette, e entrambe le famiglie di prodotti vengono fornite di conseguenza. Il DroneCAN DLVR è offerto in tre kit: solo sensore, con tubo di Pitot PT40, o con PT60 — ciascuno include 100 cm di tubo in gomma e un cavo GH 4P. La famiglia a precisione standard segue la stessa logica con 40 cm di tubo nei kit MS4525/AS1318C e 100 cm nel kit MS5525DSO, più tubi PT40 e PT60 separati se ti serve un ricambio. Abbina il tubo al muso del telaio: un PT60 più lungo si adatta a fusoliere più grandi dove il sensore si trova più lontano dal flusso d’aria pulito, mentre il PT40 mantiene il cablaggio corto sugli aerei compatti.
Domande frequenti
Quale sensore di velocità relativa dovrei scegliere per PX4 o ArduPilot?
Se il tuo flight controller ha una porta CAN libera e il budget consente $109, il DroneCAN DLVR è l’opzione più forte: precisione migliore dell’1%, configurazione automatica del bus e immunità ai disturbi indotti dai cavi. Se voli una costruzione più leggera e economica o devi risparmiare ogni grammo, il kit I2C da $59,99 — MS4525DO o AS1318C per specifiche bilanciate, MS5525DSO per peso e corrente minimi — è completamente supportato su tutti i controller Pixhawk e Holybro con entrambi gli stack firmware.
Qual è la differenza tra DLVR-L10D e DLVR-L20D?
Intervallo di pressione e velocità massima. L’L10D misura fino a 2500 Pa, pari a 226,8 km/h di velocità relativa, con una pressione di scoppio di 75 kPa; l’L20D raddoppia a 5000 Pa e 320 km/h con una pressione di scoppio di 125 kPa. Tutto il resto — interfaccia DroneCAN, risoluzione di pressione a 14 bit, assorbimento di ~100 mA e costruzione del modulo — è identico, quindi scegli rigorosamente in base alla velocità massima del tuo telaio.
Perché DroneCAN è più affidabile di I2C per i sensori di velocità relativa?
I2C è stato progettato per collegamenti brevi a bordo, e sulle cellule il sensore si trova spesso a un metro o più dall’autopilota, dove la capacità del cavo e il rumore elettrico indotto dai motori corrompono le letture — la documentazione di Holybro stessa nota che i sensori classici non soffrono del “rumore indotto da cavi lunghi” solo nel loro design differenziale digitale, mentre il bus stesso rimane sensibile. DroneCAN incapsula i dati in un protocollo bus differenziale con controllo CRC e configurazione automatica dei nodi, così il sensore si registra da solo sul bus e il flight controller riceve messaggi validati.
Di quale intervallo di velocità dell’aria ho realmente bisogno?
Dimensiona il sensore sulla tua velocità di crociera normale più veloce, con margine, non sulla velocità di picchiata teorica. Un aereo da mappatura che crociera a 60–90 km/h rientra comodamente nel limite di 226,8 km/h del DLVR-L10D; un VTOL veloce o un’ala da corsa che si avvicina a 250–320 km/h richiede l’L20D o un sensore I2C da 1 psi tarato per 360 km/h. Un intervallo eccessivo costa risoluzione dove voli effettivamente, poiché i dispositivi a fondo scala da 1 psi distribuiscono i loro 14 bit su un intervallo di pressione più ampio.
Il DLVR include un tubo di Pitot?
Dipende dallo SKU: il pacchetto base contiene il modulo sensore, 100 cm di tubo in gomma e un cavo GH 4P, mentre altri due bundle aggiungono un tubo di Pitot PT40 o PT60. I kit a precisione standard includono il sensore e il tubo, con tubi PT40 e PT60 disponibili separatamente. Prevedi il tubo fin dall’inizio — il sensore non può misurare la velocità dell’aria senza.
In conclusione
La gamma di sensori di velocità dell’aria di Holybro si divide nettamente: ilDroneCAN DLVRper precisione di livello industriale, affidabilità del bus CAN e margine fino a 320 km/h a $109, e la famigliaI2Ca $59,99 per build in cui 4 g di peso e 3 mA di corrente contano più di ±0,3% del fondo scala. Entrambi sono plug-and-play su PX4 e ArduPilot. Aggiungi il tubo di Pitot giusto, montalo lontano dal flusso delle eliche, e il tuo fixed wing o VTOL volerà le sue missioni in autopilota su dati di velocità dell’aria affidabili.