
DroneCAN Airspeed Sensor 가이드: DLVR vs MS4525 vs MS5525
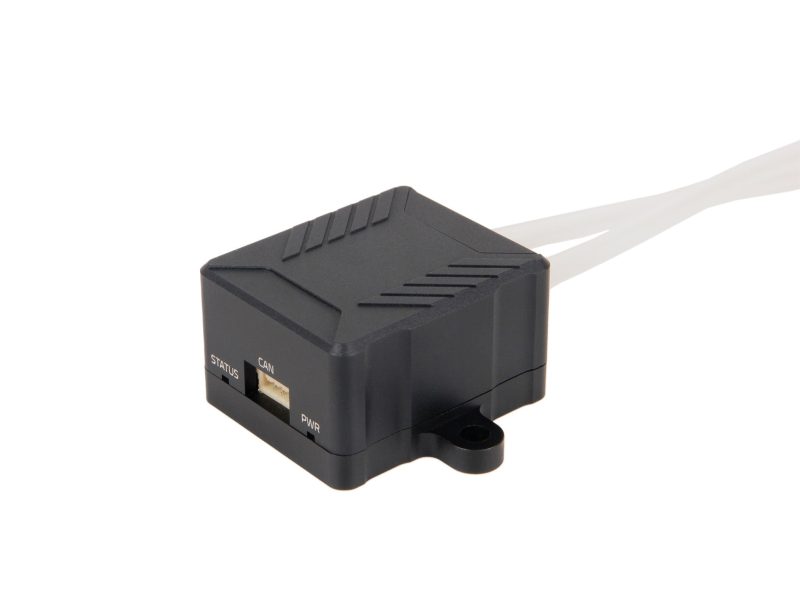
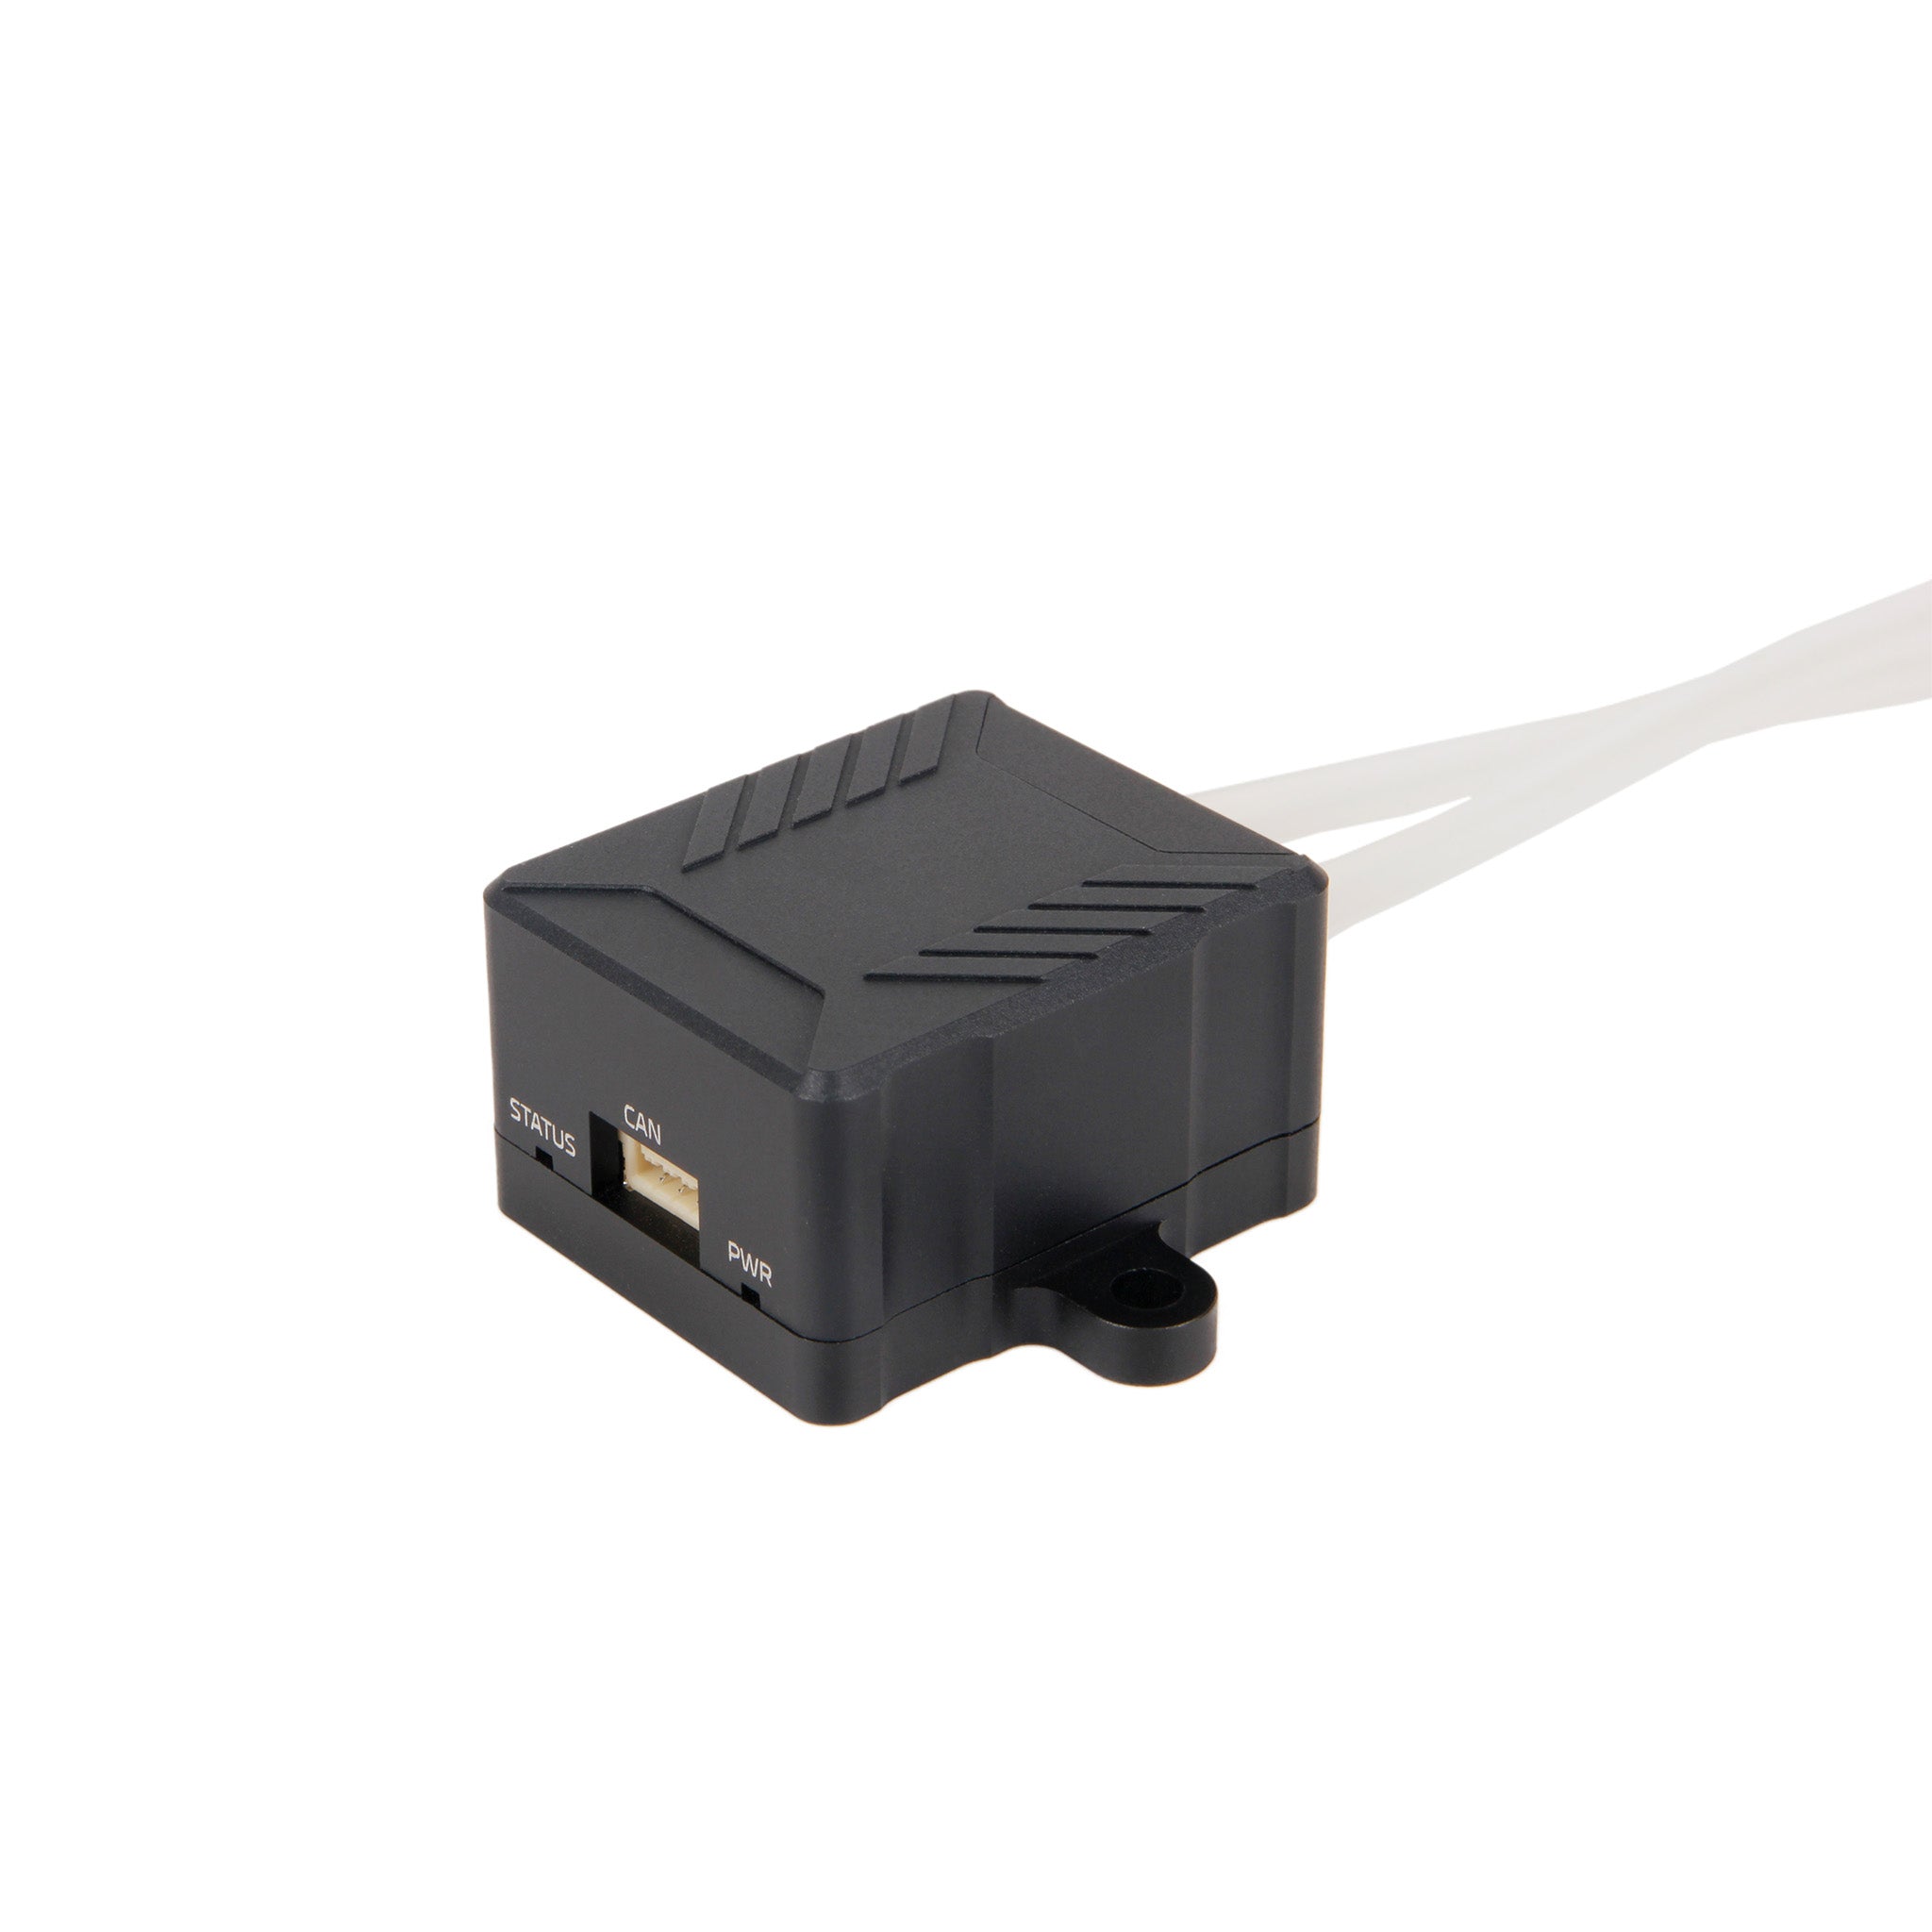
PX4 및 ArduPilot 고정익과 VTOL 기체용으로는,Holybro DroneCAN Airspeed Sensor with DLVR이 현대적인 기본 선택입니다: 1% 미만의 정확도, 최대 320 km/h 측정 범위, CAN 버스 자동 구성, 긴 I2C 배선 대신 단일 4핀 케이블을 제공합니다. 하지만 기존 I2C 센서도 여전히 합리적입니다 —MS4525DO, AS1318C 및 MS5525DSO는 가격이 절반 수준($59.99 vs $109)이고, 무게는 17.4 g 대비 2.6–4.1 g이며, 소비 전류는 DLVR의 약 100 mA 대비 1.4–3 mA에 불과합니다. 이 가이드는 Holybro 자체 비교 차트를 해석하여 기체, autopilot 및 임무 프로파일에 맞는 센서를 선택할 수 있도록 도와드립니다.
고정익 및 VTOL 드론에서 Airspeed 데이터가 중요한 이유
멀티로터는 GPS 속도만으로 비행하지만, 저속에서 실속하고 고속에서 과속하는 고정익이나 VTOL은 날개 위로 공기가 얼마나 빠르게 흐르는지 알아야 합니다. Airspeed 센서는 전방을 향한 pitot tube와 static port 사이의 차압을 측정하며, autopilot은 이 판독값을 사용하여 스로틀, 순항 속도 및 실속 여유를 제어합니다. 잘못된 airspeed 데이터는 autopilot 고정익 추락의 대표적인 원인 중 하나입니다: 긴 센서 케이블로 인한 오프셋, 영점 드리프트 또는 온도로 인한 오차는 컨트롤러가 항공기가 실제보다 빠르거나 느리게 비행한다고 믿게 만들 수 있습니다. 바로 이것이 Holybro의 최신 설계가 아날로그 방식 I2C 출력에서 온도 보상 기능을 갖춘 완전 디지털 센서로, 그리고 DroneCAN DLVR에서는 노이즈에 강한 버스 프로토콜로 전환한 이유입니다.
네 가지 센서 비교: 전체 사양 표
Holybro는 DLVR(두 가지 변형)과 세 가지 표준 정밀도 I2C 센서를 다루는 하나의 비교 차트를 게시합니다. 해당 데이터 전체는 다음과 같습니다:
| 사양 | DLVR-L10D | DLVR-L20D | AS1318C / MS4525DO | MS5525DSO |
|---|---|---|---|---|
| 인터페이스 | DroneCAN | DroneCAN | I2C (0x28H) | I2C (0x76) |
| 표준 범위 (psi) | 0.363 | 0.725 | 1 | 1 |
| 총 오차 대역 | ±0.3% Span | ±1% FSS | ±1% FSS | ±2.5% FSS |
| 최대 airspeed (kph) | 226.8 | 320 | 360 | 360 |
| 보상 온도 (°C) | 0~70 | 0~60 | -10~85 / 0~85 | 0~85 |
| 작동 온도 (°C) | -25~85 | -20~85 | -25~105 | -40~125 |
| 업데이트 시간 (ms) | 0.4~9.5 | 0.5 | 0.5 | 0.48~9.04 |
| 전류 (mA) | ~100 | ~100 | ~3 | ~1.4 |
| 모듈 무게 (g) | 17.4 | 17.4 | 4.1 | 2.6 |
대부분의 구매는 세 가지 수치로 결정됩니다. 첫째, 오차 대역: DLVR-L10D의 ±0.3% Span은 라인업에서 가장 좁은 수치로, MS5525DSO의 ±2.5% FSS보다 약 3배 더 좁습니다. 둘째, 인터페이스: DLVR 변형만 DroneCAN을 사용하며, 나머지 세 가지는 고정 주소(0x28H 또는 0x76)의 I2C를 사용합니다. 셋째, 무게: DLVR 모듈은 단독으로 17.4 g이며 pitot tube와 튜빙 포함 시 38.3 g인 반면, I2C 모듈은 2.6–4.1 g입니다.
DroneCAN DLVR이 I2C보다 추가로 제공하는 것
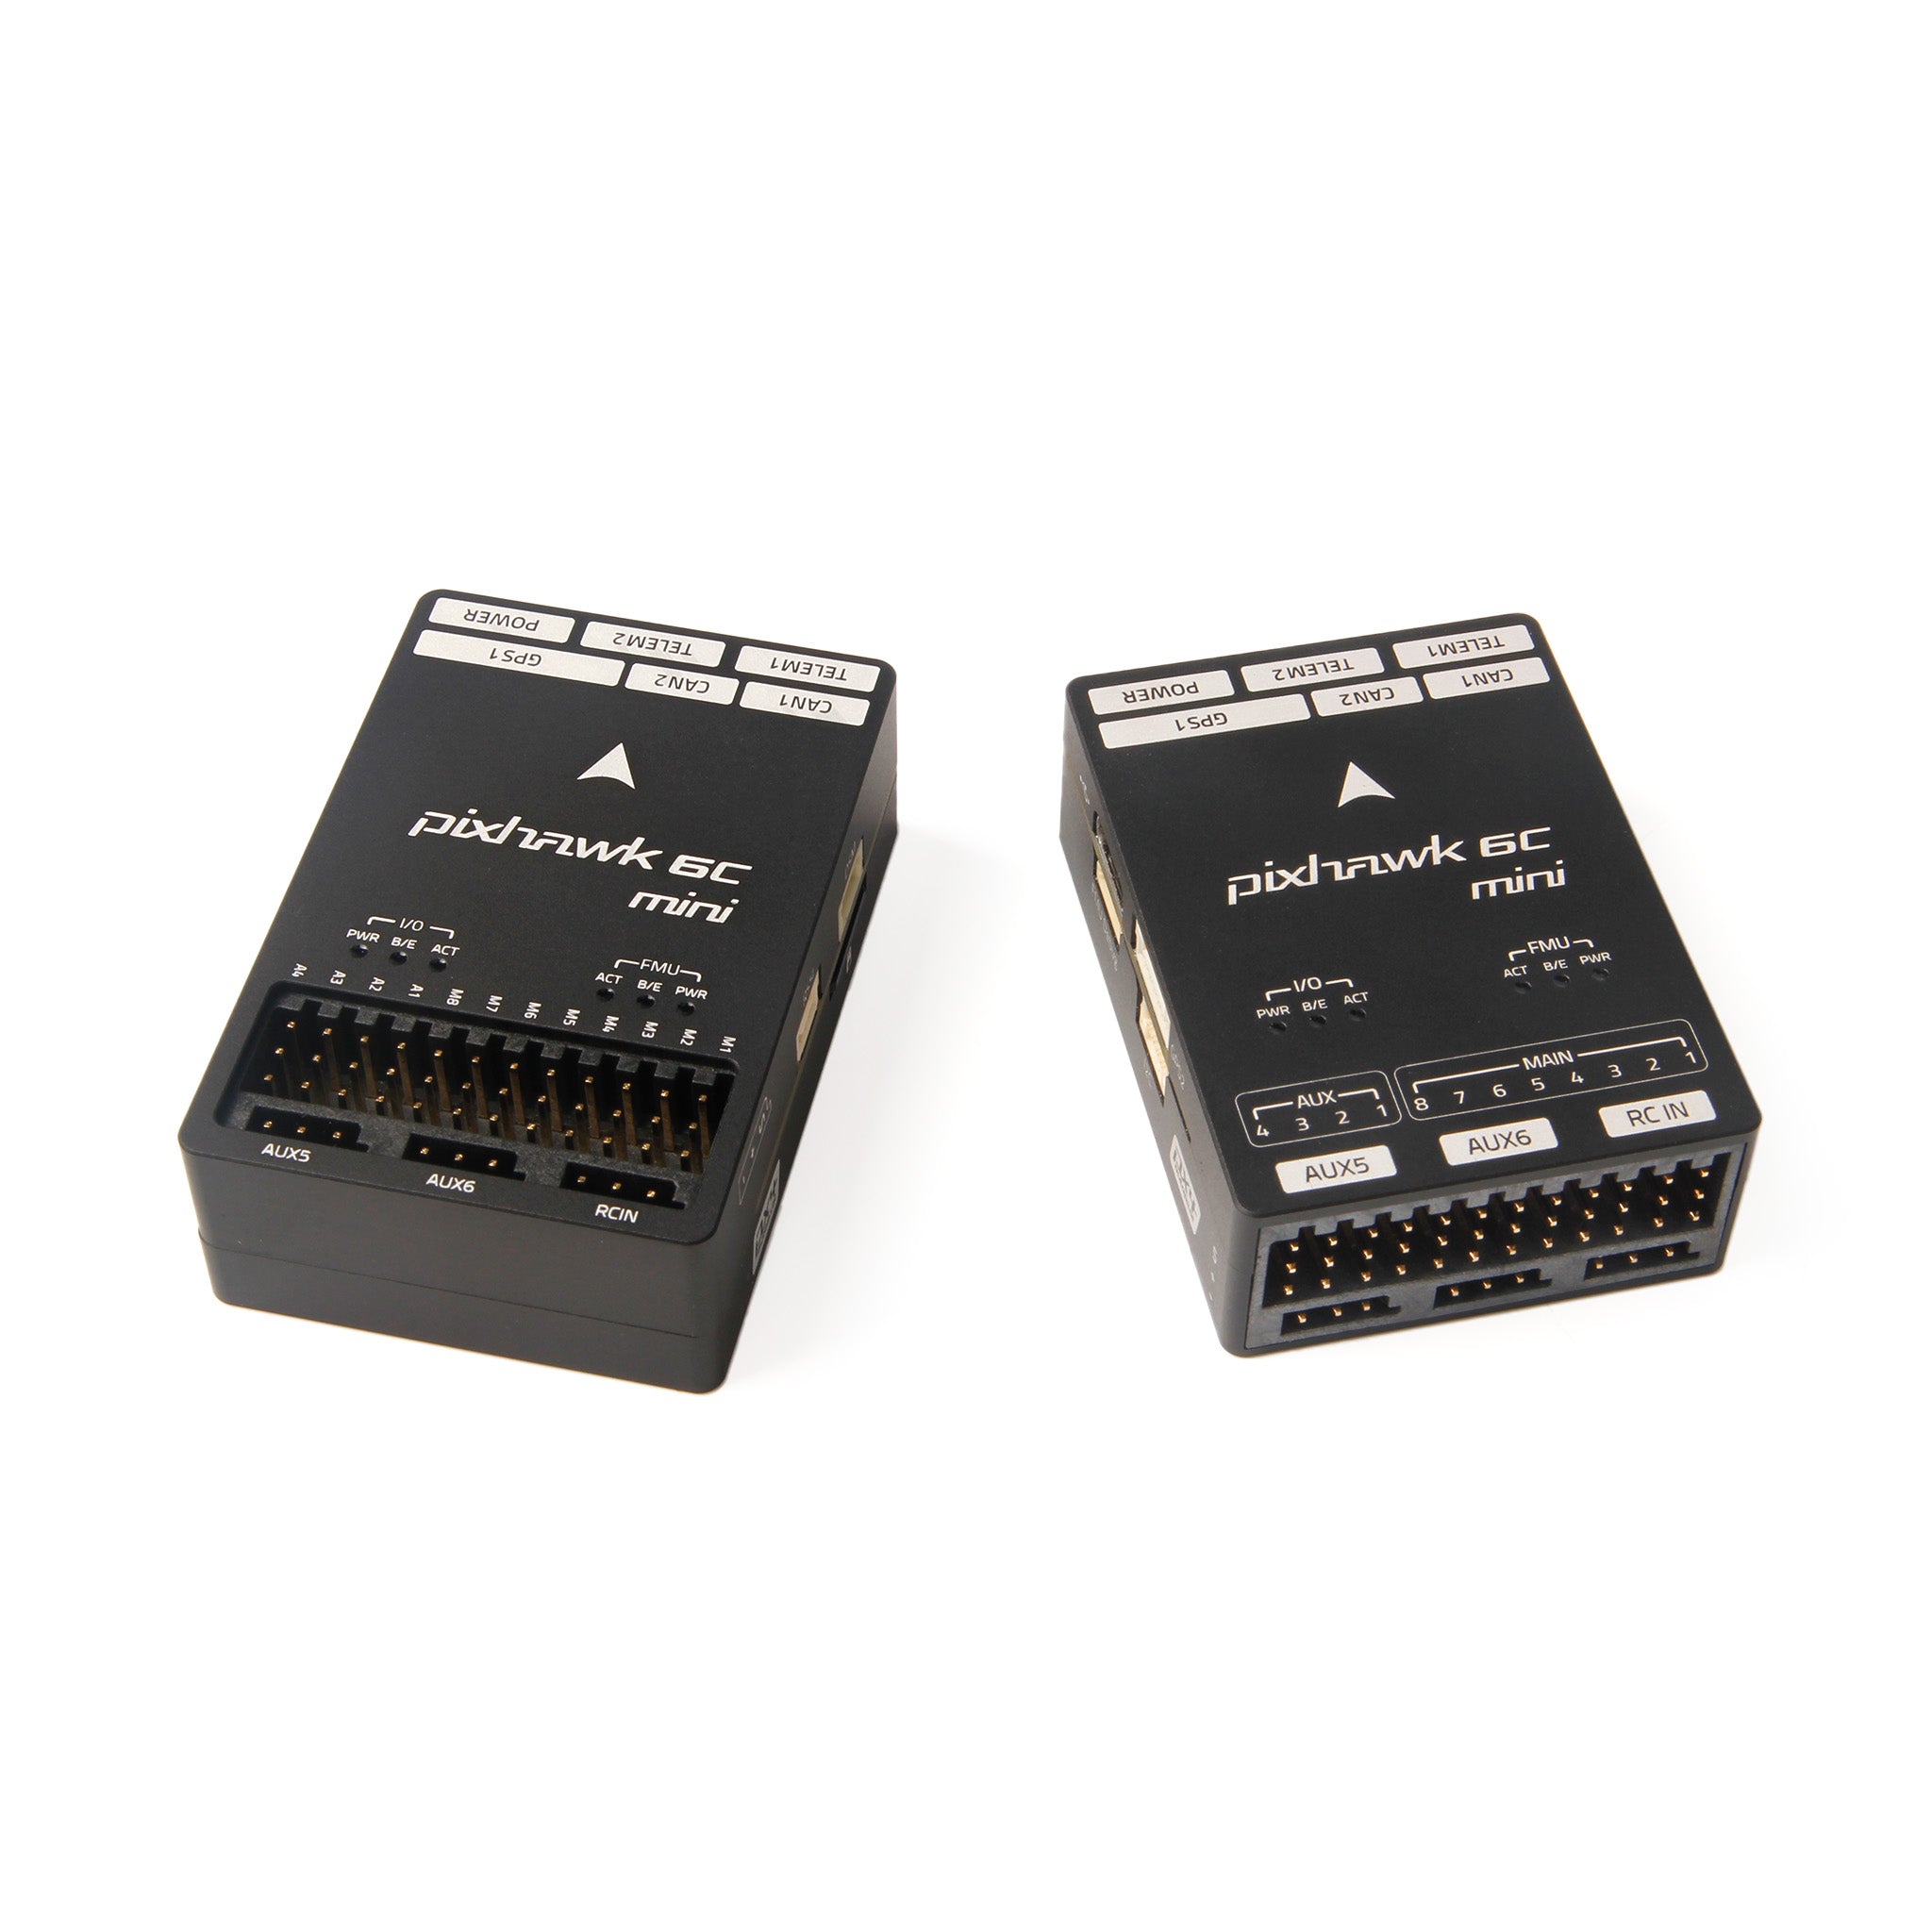
DLVR 센서 자체는 CoBeam 기술 기반의 ALLSENSORS 부품으로, 높은 정밀도와 낮은 온도 드리프트를 위해 선택되었습니다. 하지만 더 큰 차이는 패키징입니다. 이 모듈은 STM32G473CE 마이크로컨트롤러(170 MHz, 128KB RAM, 512KB Flash)에서 ArduPilot AP-Periph DroneCAN 펌웨어를 실행하므로 자동 구성으로 CAN 버스에 나타납니다 — I2C 주소 조정이 필요 없고, 표준 센서 문서에서 명시적으로 경고하는 긴 케이블로 인한 아날로그 방식 노이즈도 없습니다. 소프트웨어 토글로 CAN 종단 저항을 처리하며, 알루미늄 셸은 -20~85 °C 작동 등급입니다. PX4 또는 ArduPilot을 실행하는 CAN 인터페이스가 있는 모든 flight controller와 호환되며,Pixhawk 6C Mini도 포함됩니다. 설정은 Holybro의 빠른 시작 가이드에 문서화되어 있습니다. 단점은 약 100 mA 소비 전류, 17.4 g 모듈 무게, $109 가격이며, 이는 넓은 온도 범위에서 1% 미만의 산업급 정확도를 위한 비용입니다.
DLVR-L10D와 DLVR-L20D 중 선택하기
DroneCAN 센서는 두 가지 압력 범위로 출시되며, 선택은 항공기의 속도 영역에 직접적으로 대응됩니다. L10D는 0–2500 Pa를 커버하며, 이는 0–226.8 km/h(141 mph)의 대기 속도와 75 kPa 버스트 정격으로 환산됩니다. 느린 순항기, 훈련기, 장기 체공 매핑 기체에 적합한 선택입니다. L20D는 5000 Pa 및 320 km/h(200 mph)까지 확장되며 125 kPa 버스트 정격을 갖추어, 더 빠른 기체와 고속 VTOL 전환에 적합합니다. 두 제품 모두 센서 수준에서 동일한 ±0.3%-스팬급 정밀도, 동일한 DroneCAN 인터페이스, 동일한 14비트 압력 분해능과 11비트 온도 분해능을 제공합니다. 가장 빠른 정상 비행 속도에 맞는 범위를 구매하세요 — 60 km/h 측량기가 결코 사용하지 않을 320 km/h의 여유분에 비용을 지불하지 마십시오.
표준 I2C 센서가 여전히 더 나은 선택인 경우
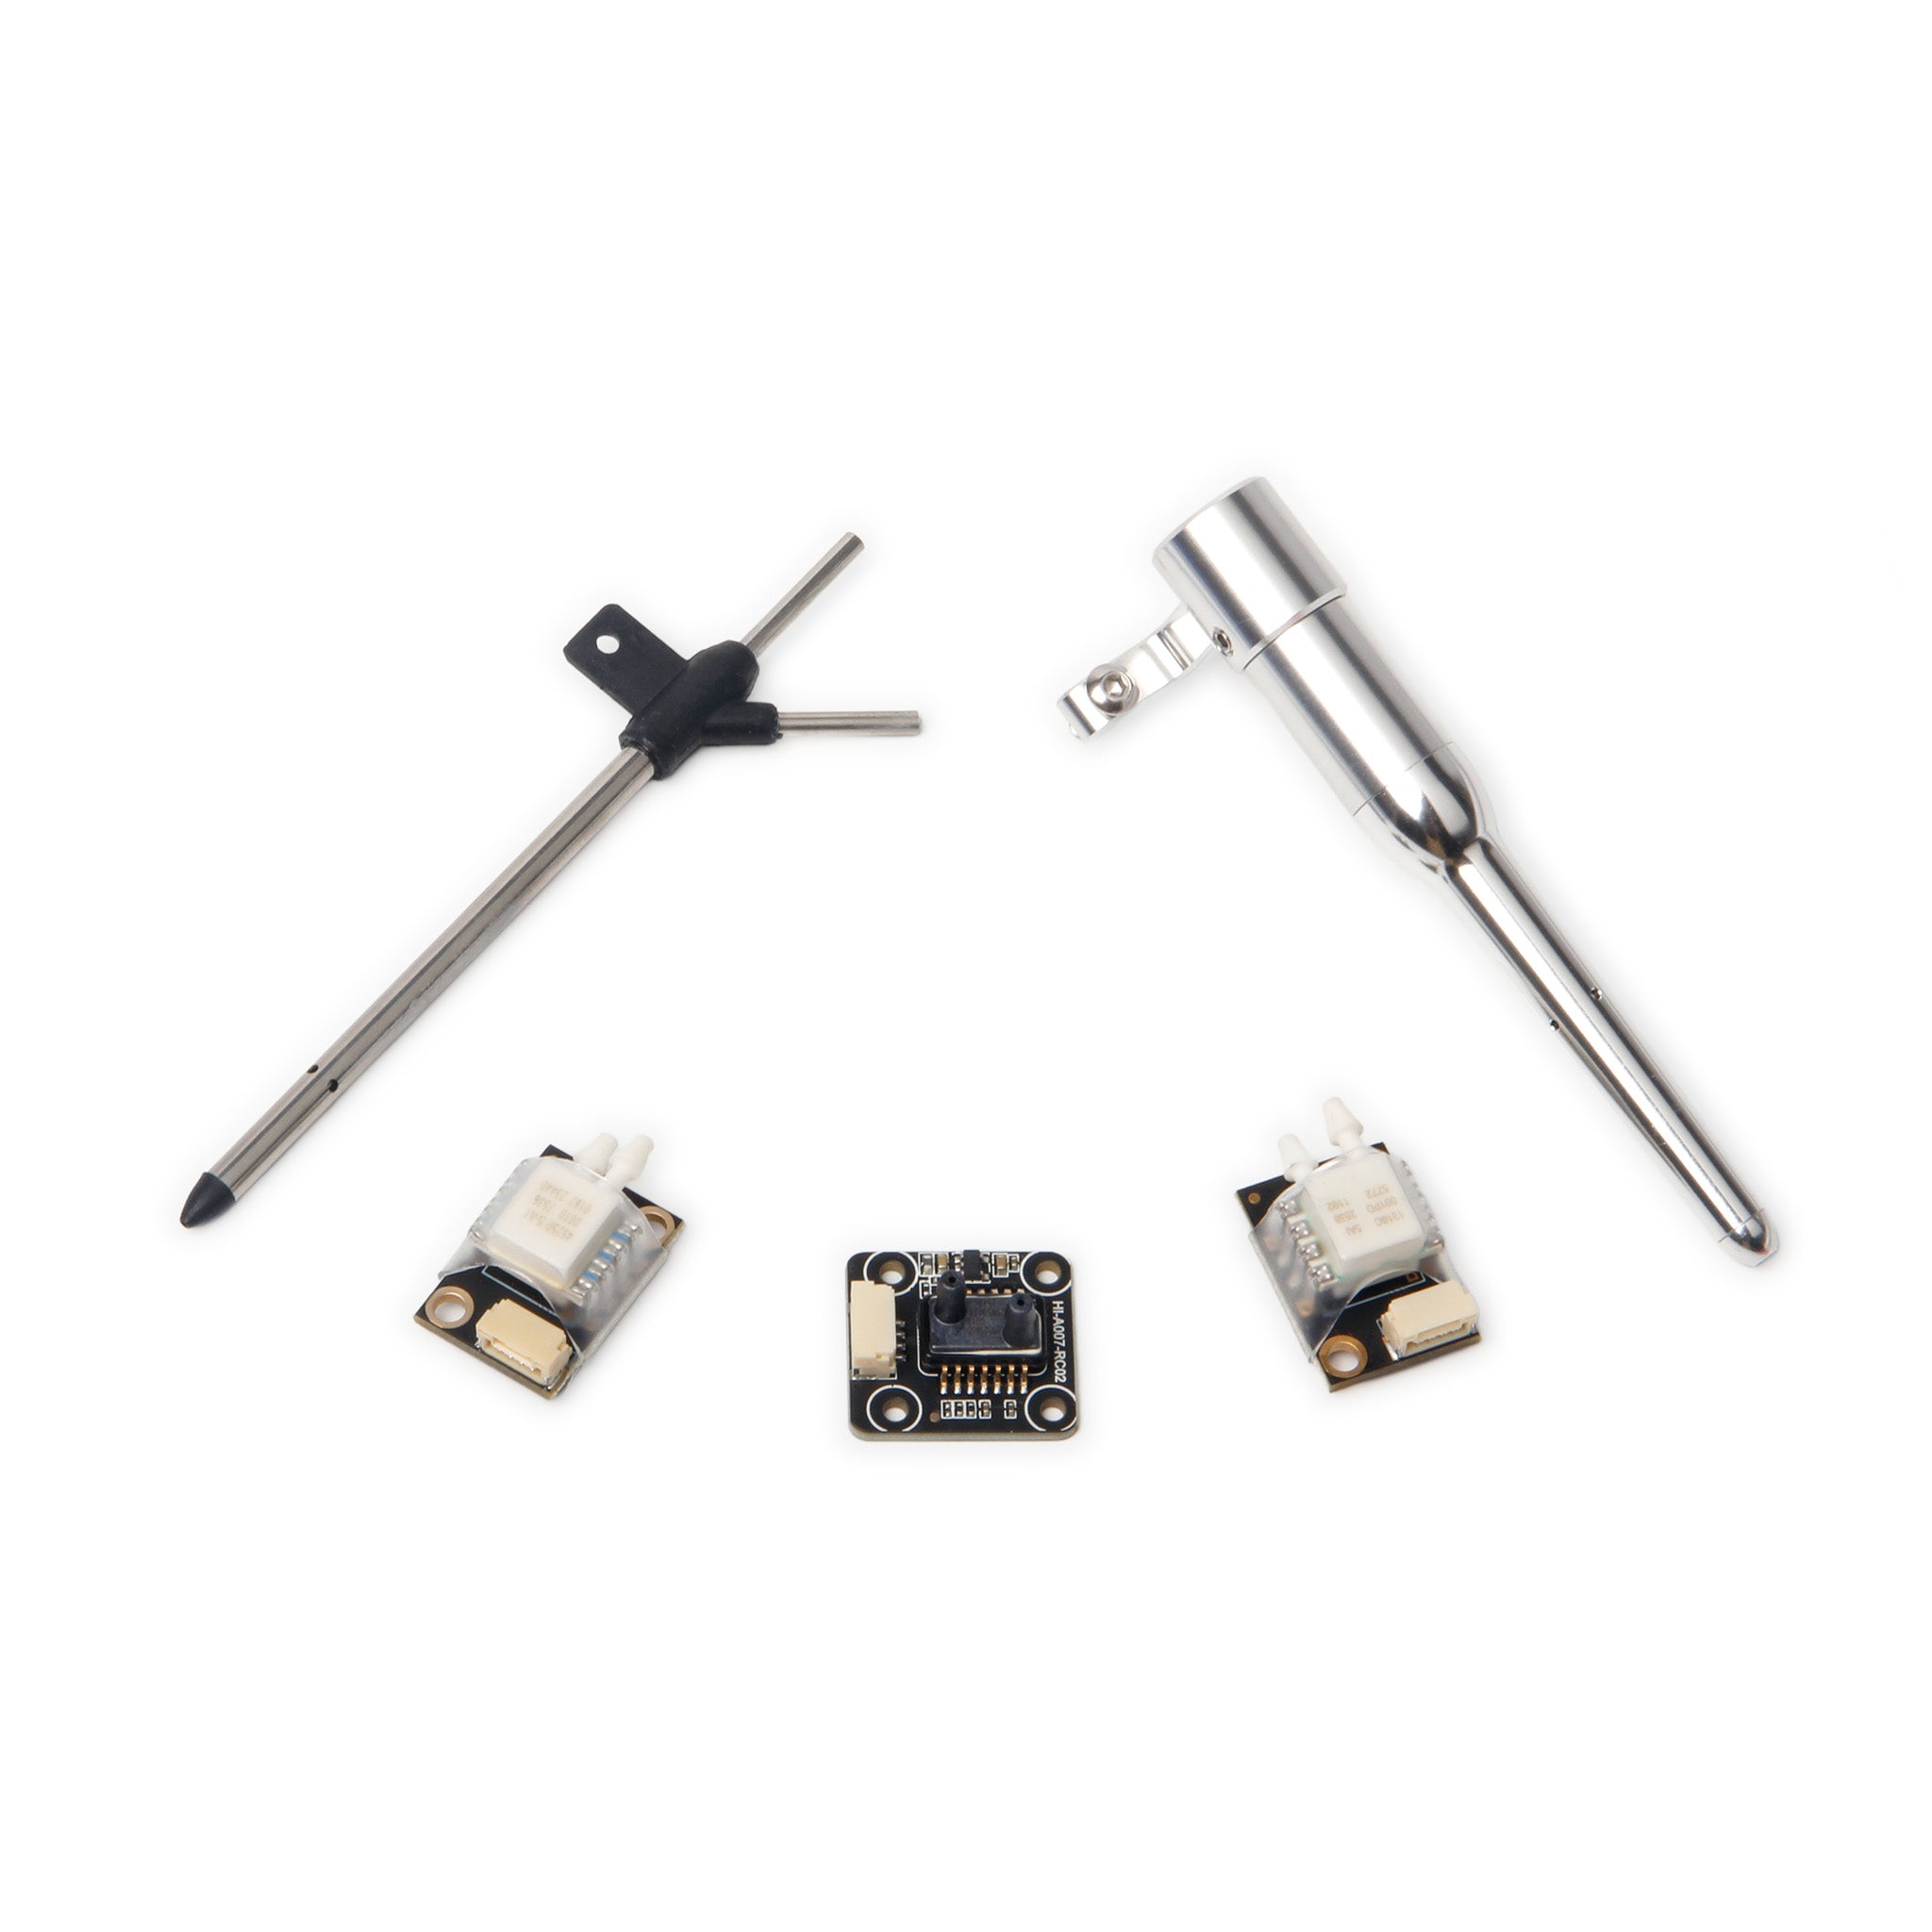
대부분의 취미 및 경상업용 빌드에서는 $59.99의 표준 정밀도 키트가 비행 컨트롤러에 필요한 모든 것을 제공합니다. 세 가지 I2C 센서 모두 온도 보상을 지원하며, 측정 방식도 스마트합니다. 모듈은 온도를 읽어 비행 컨트롤러에 이미 있는 정압 센서를 사용해 지시 대기 속도를 진대기 속도로 변환하며, 열을 발생시키는 프로세서에서 멀리 떨어져 있어 온도 판독값이 주변 온도에 가깝게 유지됩니다. ArduPilot 및 PX4를 지원하는 모든 Holybro 및 Pixhawk 비행 컨트롤러에서 지원되며, 표준 M3 또는 6-32 홀을 통해 장착됩니다. 세 제품 간의 차이는 미묘합니다. AS1318C와 MS4525DO는 ±1% FSS 정확도와 1 psi 범위를 공유하며 AS1318C는 더 넓은 -10~85 °C 보상 범위를 제공하는 반면, MS5525DSO는 정확도(±2.5% FSS)를 24비트 분해능, ~1.4 mA 소비, 2.6 g 무게 및 극한의 -40~125 °C 작동 범위와 맞바꿉니다. 이미 윙 전용 컨트롤러를 사용하는 윙 빌드(예:Kakute F405-Wing Mini)는 바로 이러한 경량 I2C 모듈이 빛을 발하는 곳이며, 저희의고정익 빌드 가이드에서 완전한 기체에 어떻게 통합되는지 확인할 수 있습니다.
피토 튜브 및 키트: PT40 vs PT60
센서 정확도는 올바른 크기의 피토 튜브 없이는 의미가 없으며, 두 제품군 모두 그에 맞게 출시됩니다. DroneCAN DLVR은 센서 단독, PT40 피토 튜브 포함, PT60 포함의 세 가지 키트로 제공되며, 각각 100 cm 고무 튜브와 GH 4P 케이블이 포함됩니다. 표준 정밀도 제품군도 동일한 방식으로 MS4525/AS1318C 키트에는 40 cm 튜브, MS5525DSO 키트에는 100 cm 튜브가 제공되며, 교체가 필요한 경우를 위한 독립형 PT40 및 PT60 튜브도 있습니다. 튜브는 기체 노즈에 맞게 선택하세요. 더 긴 PT60은 센서가 깨끗한 기류에서 더 멀리 위치하는 대형 동체에 적합하고, PT40은 소형 기체에서 배선을 짧게 유지합니다.
자주 묻는 질문
PX4 또는 ArduPilot에는 어떤 대기 속도 센서를 선택해야 합니까?
비행 컨트롤러에 여분의 CAN 포트가 있고 예산이 $109를 허용한다면 DroneCAN DLVR이 가장 강력한 옵션입니다. 1%보다 우수한 정확도, 자동 버스 구성, 케이블 유발 노이즈에 대한 내성을 갖춥니다. 더 가벼운 예산 빌드를 운용하거나 1그램이라도 절약해야 한다면, $59.99의 I2C 키트(균형 잡힌 사양을 원하면 MS4525DO 또는 AS1318C, 최소 무게와 전류를 원하면 MS5525DSO)가 모든 Pixhawk 및 Holybro 컨트롤러에서 두 펌웨어 스택 모두 완벽하게 지원됩니다.
DLVR-L10D와 DLVR-L20D의 차이점은 무엇입니까?
압력 범위와 속도 상한입니다. L10D는 최대 2500 Pa, 즉 226.8 km/h 대기 속도에 해당하며 75 kPa 버스트 압력을 갖습니다. L20D는 이를 두 배로 늘려 5000 Pa 및 320 km/h에 125 kPa 버스트 정격을 제공합니다. 그 외의 모든 것 — DroneCAN 인터페이스, 14비트 압력 분해능, ~100 mA 소비, 모듈 구조 — 은 동일하므로 기체의 최고 속도에 따라 엄격하게 선택하십시오.
대기 속도 센서에서 DroneCAN이 I2C보다 더 신뢰할 수 있는 이유는 무엇입니까?
I2C는 기내 단거리 연결용으로 설계되었으며, 기체에서는 센서가 오토파일럿에서 1미터 이상 떨어져 있는 경우가 많아 케이블 커패시턴스와 모터로 인한 전기적 노이즈가 판독값을 손상시킵니다 — Holybro 자체 문서에 따르면 기존 센서는 디지털 차동 설계에서만 “장케이블로 인한 노이즈”의 영향을 받지 않으며, 버스 자체는 여전히 민감합니다. DroneCAN은 CRC 검사와 자동 노드 구성을 갖춘 차동 버스 프로토콜로 데이터를 감싸므로, 센서가 버스에 자동 등록되고 비행 컨트롤러는 검증된 메시지를 수신합니다.
실제로 필요한 속도 범위는 얼마나 될까요?
이론적 급강하 속도가 아니라 가장 빠른 일반 순항 속도에 여유를 더해 센서를 선정하세요. 60–90 km/h로 순항하는 매핑 기체는 DLVR-L10D의 226.8 km/h 상한에 충분히 들어맞고, 250–320 km/h에 근접하는 고속 VTOL이나 레이싱 윙은 L20D 또는 360 km/h 정격의 I2C 1 psi 센서가 필요합니다. 1 psi 풀스케일 제품은 14비트를 더 넓은 압력 범위에 분산하므로, 과도한 범위는 실제로 비행하는 영역에서 분해능을 떨어뜨립니다.
DLVR에 피토 튜브가 포함되나요?
SKU에 따라 다릅니다: 기본 패키지에는 센서 모듈, 100 cm 고무 튜브, GH 4P 케이블이 포함되며, 다른 두 번들에는 PT40 또는 PT60 피토 튜브가 추가됩니다. 표준 정밀도 키트에는 센서와 튜브가 포함되며, PT40 및 PT60 튜브는 별도로 구매할 수 있습니다. 튜브 비용을 미리 예산에 넣으세요 — 튜브 없이는 센서가 속도를 측정할 수 없습니다.
결론
Holybro의 속도 센서 라인업은 명확하게 나뉩니다:DroneCAN DLVR은 산업급 정밀도, CAN 버스 신뢰성, 320 km/h 여유를 $109에 제공하며, $59.99의I2C 제품군은 ±0.3% 풀스케일보다 4 g의 무게와 3 mA의 전류가 더 중요한 기체를 위한 것입니다. 둘 다 PX4와 ArduPilot에서 플러그 앤 플레이 방식으로 작동합니다. 올바른 피토 튜브를 추가하고 프로펠러 후류를 피해 장착하면, 고정익이나 VTOL이 신뢰할 수 있는 속도 데이터로 오토파일럿 임무를 비행할 것입니다.